گزارشهای علمی حجم ۱۵ ، شماره مقاله: ۳۲۷۴۲ ( ۲۰۲۵ )
چکیده
در این مطالعه، یک چارچوب روششناختی برای بهبود تشخیص و تفسیر ویژگیهای باستانشناسی از طریق بررسیهای ژئوفیزیکی نزدیک به سطح، به ویژه رادار نفوذی زمین (GPR) و گرادیومتری مغناطیسی (MAG) ارائه شده است. در نتیجه، یک رویکرد ترکیبی مبتنی بر تکنیکهای تحلیل مکانی و هوش مصنوعی، به ویژه نقشههای خودسازمانده (SOM)، برای پشتیبانی از بهبود و تشخیص خودکار ویژگیها ابداع شده است. این روش با استفاده از GPR و بررسیهای گرادیومتری، که در یک مورد کاربردی در داخل منطقه باستانشناسی گرومنتوم (جنوب ایتالیا) انجام شده است، آزمایش شده است. نتایج، اثربخشی این رویکرد را در بهبود خوانایی مجموعه دادههای ژئوفیزیکی پیچیده و ناهمگن و افزایش قابلیت اطمینان تفسیرهای باستانشناسی و در شناسایی بقایای زیرسطحی و تسهیل تفسیر آنها برجسته میکند. انتظار میرود که رویکرد پیشنهادی در اینجا به سرعت قابل تعمیم و اعمال در سایر زمینههای کاربردی باشد.
محتوای مشابه توسط دیگران مشاهده میشود
مقدمه
امروزه، سنجش از دور، به ویژه در نزدیکی سطح، به طور قابل توجهی پیشرفته و برای تحقیق در زمینههای کاربردی مختلف در دسترستر است ۱ ، ۲ ، ۳ ، ۴ ، ۵ ، ۶ ، ۷ ، ۸ ، ۹٫ تکنیکهای بررسی ژئوفیزیکی نزدیک به سطح به طیف وسیعی از روشهای اکتشاف ژئوفیزیکی اشاره دارد که برای مطالعه زیرسطح زمین در محدوده چند ده متر طراحی شدهاند. این روشها شامل توموگرافی مقاومت الکتریکی (ERT)، نقشهبرداری الکترومغناطیسی، رادار نفوذی به زمین (GPR)، قطبش القایی، نقشهبرداری گرادیومتری مغناطیسی (MAG)، نقشهبرداریهای انکسار لرزهای و بازتابی هستند. اخیراً، پیشرفتهای قابل توجهی در هر دو روش (مانند سیستمهای GPR با وضوح بالا با آرایههای چند کاناله، مغناطیسسنجی پهپاد و ERT چند کاناله ) و ابزارهای پردازش حاصل شده است .
ماهیت غیر مخرب تکنیکهای RS، آنها را به ویژه برای کاربردهای مختلف میراث فرهنگی از کشف بقایای باستانی مدفون ۱۰ ، ۱۱ ، ۱۲ ، ۱۳ گرفته تا تصویربرداری از ترکها و شکستگیها در سازههای بنایی ۱۴ ، ۱۵ و الگوهای پوسیدگی در نقاشیهای دیواری ۱۶، مناسب میسازد .
علیرغم مفید بودن آنها، هنوز چالشهای قابل توجهی در استفاده کامل از این مجموعه دادهها وجود دارد. به عنوان مثال، خودکارسازی پردازش دادهها در سنجش از دور و بررسیهای باستانشناسی بسیار مهم است، به ویژه با توجه به دشواریهای مرتبط با تحقیقات در مقیاس بزرگ. در گذشته، تلاشهایی برای خودکارسازی انجام شده است، به جز هوش مصنوعی (AI) ۱۷ ، ۱۸ ، ۱۹ و به دنبال آن استفاده از یادگیری ماشین و هوش مصنوعی در کاربردهای اولیه GPR ۲۰ ، ۲۱٫ در واقع، هوش مصنوعی میتواند پردازش دادهها را افزایش داده و تسریع کند، و همچنین تشخیص هدف را بهبود بخشد، که به ویژه در باستانشناسی به دلیل سیگنالهای معمولاً ظریف ۲۲ چالش برانگیز است . مصنوعات باستانی دفن شده اغلب نیاز به بررسی در مقیاسها و اعماق مکانی مختلف دارند و میتوانند در اثر سر و صدا و آلودگی مبهم شوند و ظاهر آنها بر اساس نوع خاک و شرایط رطوبت تغییر کند. این امر چالش بزرگی را ایجاد میکند، به خصوص قبل از کاوشهای باستانشناسی که تشخیص و ارزیابی وسعت و عمق بقایای مدفون بسیار مهم است و میتواند مستلزم جمعآوری و ادغام چندین مجموعه داده باشد [۲۳ ، ۲۴ ، ۲۵ ، ۲۶ ، ۲۷ ].
این مقاله یک رویکرد جدید، مبتنی بر ترکیب تکنیکهای تحلیل مکانی و هوش مصنوعی، به ویژه نقشههای خودسازمانده (SOM)، که بر روی دادههای GPR و MAG اعمال میشود، ارائه میدهد تا:
- (۱)افزایش و تسهیل شناخت ویژگیهای باستانشناسی؛
- (۲)وضعیت حفاظت از بقایای باستانشناسی مدفون را مشخص کنید.
- (۳)تخمین اعماق مختلف ویژگیهای باستانشناسی و همچنین عمق کل کاوش؛
- (۴)رویکرد روششناختی پیشنهادی را به صورت کیفی به عنوان ابزار بهبود ارزیابی کنید.
مورد استفاده، منطقه باستانشناسی گرومنتوم در منطقه باسیلیکاتا (جنوب ایتالیا) است که به دلیل در دسترس بودن اطلاعات کافی برای درک نوع ویژگیهای باستانشناسی مورد انتظار، انتخاب شده است.
دادههای مورد استفاده برای آزمایش توسط GPR و MAG ارائه شده است. با توجه به ویژگیهای باستانشناسی معمول یافت شده در زیر زمین، مانند دیوارها، خندقها و جادهها، و همچنین عمق نسبتاً کم (در این مطالعه موردی خاص، انتظار نمیرود بیش از دو متر باشد) و وضوح مکانی مورد نیاز، ترکیب ژئورادار و MAG در شناسایی دو شاخص رایج، که به ترتیب مربوط به تغییرات در خواص دیالکتریک و حساسیت مغناطیسی هستند، بسیار مؤثر است.
مواد و روشها
منطقه مورد مطالعه: شهر رومی گرومنتوم
منطقه آزمایشی انتخاب شده برای تحقیق در منطقه باسیلیکاتا (شکل ۱ )، به طور خاص در شهرداری گرومنتو واقع شده است، جایی که شهر باستانی گرومنتوم وجود دارد که قدمت آن به دوران پیش از روم و روم ۲۸ برمیگردد . این شهر در دوران باستان متأخر اهمیت ویژهای داشته و متعلق به تمدن باستانی لوکانیا بوده است. گرومنتوم در زمینی مرتفع واقع شده و به طور طبیعی از همه طرف توسط شیبهایی که توسط عملکرد دو رودخانه تشکیل شدهاند، محافظت میشود.

چارچوب جغرافیایی مطالعه موردی ( الف ): Grumentum در منطقه Basilicata (جنوب ایتالیا)؛ ( ب ) منطقه مورد بررسی. جهت اخذ داده برای MAG و GPR از شمال شرقی به جنوب شرقی، x(m) است در حالی که پیشرفت اخذ داده در جهت شمال غربی y(m) است. طرح کلی دقیق طرح اخذ داده GPR در شکل ۲ آمده است . تصویر قائم در ( ب ) توسط Regione Basilicata، Ortofoto 2013 ارائه شده است و از طریق WMS قابل دسترسی است: http://rsdi.regione.basilicata.it/rbgeoserver2016/maps_orto2013/OI.OrthoimageCoverage/wms . مجوز: IODL 2.0 ( https://www.dati.gov.it/content/italian-open-data-license-v20 ). تصویر با QGIS (QGIS.org، ۲۰۲۴) ایجاد شده است: سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS . http://www.qgis.org
طراحی شهری این شهر که ریشه در قرن سوم پیش از میلاد دارد، به شکل بیضی است و حول سه خیابان اصلی موازی ساخته شده است. این خیابانها شامل یک شاهراه اصلی به نام « دکومانوس ماکسیموس » و دو خیابان فرعی هستند که با خیابانهای کوچکتری به نام «کاردین» با زاویه قائمه قطع میشوند. این شهر توسط دیوارهایی با شش دروازه احاطه شده بود که محیطی تقریباً ۳ کیلومتری را در بر میگرفتند. کل مساحت اشغال شده توسط گرومنتوم حدود ۲۵ هکتار بود، اگرچه تنها یک دهم این مساحت توسط باستانشناسان کاوش و کشف شده است.
گرومنتوم از دوران جمهوری تا اوایل قرون وسطی، همچنان یک سکونتگاه فعال باقی مانده است، همانطور که از دگرگونیهای مشاهده شده در توپوگرافی باستانی آن مشهود است. لایههای باستانشناسی مربوط به قرنهای ششم تا هشتم یا نهم میلادی، به همراه سازههای مسیحی مانند کلیساهای سنت مارکو، سنت لاوریو و سنت ماریا آسونتا، از زیر خاک بیرون کشیده شدهاند.
اخیراً، کلیسای سنت ماریا آسونتا به عنوان بخشی از پروژه چورا-آزمایشگاههای باستانشناسی در باسیلیکاتا تحت بررسی قرار گرفته است. این پروژه شامل فعالیتهای تحقیقاتی در مجاورت کلیسا بوده است. در چارچوب پروژه چورا، CNR-IBAM (امروزه ISPC) پوتنزا تحقیقات جامعی را با استفاده از تکنیکهای ژئوفیزیکی و سنجش از دور انجام داده است.
در سال ۲۰۰۶، گرومنتوم تحت آزمایشهای ژئوفیزیکی، به ویژه با استفاده از روشهای ژئورادار و MAG قرار گرفت، اگرچه در همان منطقهای که در این مطالعه مورد استفاده قرار گرفته بود، نبود . ۲۹ این آزمایشها که در شرق فوروم انجام شد ، وجود یک دکومانوس (decumanus) را که تقریباً در جهت شمال به جنوب امتداد داشت، آشکار کرد. در امتداد ضلع شرقی این جاده، مجموعهای از ساختمانهای تقریباً مدولار و چهارگوش شناسایی شدند . ۳۰ ، ۳۱
تحقیقات باستانشناسی بیشتری که در چارچوب پروژه چورا انجام شده است، در مورد بخش شمال شرقی شهر، در نزدیکی کلیسای سنت ماریا آسونتا که قبلاً به آن اشاره شد، انجام شده است. این تحقیقات، نیاز به بررسیهای غیرتهاجمی بیشتر با استفاده از ترکیبی از تکنیکهای کاوش ژئوفیزیکی (MAG و ژئورادار)، همراه با تکنیکهای تصویربرداری مادون قرمز چندطیفی و حرارتی مبتنی بر سیستمهای هوایی بدون سرنشین (UAS) را ایجاد کرده است. در میان مجموعه دادههای موجود، در این مقاله، فقط دادههای مربوط به رادار نفوذی زمین و بررسیهای ژئومغناطیسی مورد تجزیه و تحلیل و ادغام قرار خواهند گرفت.
روشهای نظرسنجی
گرادیومتری مغناطیسی ۳۰ ، ۳۱
MAG یک روش ژئوفیزیکی کلیدی و پرکاربرد ۳۲ در اکتشافات غیرمخرب باستانشناسی است. هدف آن تشخیص ناهنجاریهای میدان مغناطیسی زمین ناشی از لایههای زیرخاک و برهمکنش با آثار باستانی مدفون است. ناهنجاریهای مغناطیسی با مغناطیس القایی یا پسماند ۳۳ مرتبط هستند . مغناطش القایی مستقیماً با قدرت میدان مغناطیسی محیط و حساسیت مغناطیسی ماده مرتبط است، در حالی که مغناطیس پسماند به مغناطیسی اشاره دارد که یک جسم حتی بدون میدان مغناطیسی خارجی حفظ میکند. هر دو نوع در باستانشناسی بسیار مهم هستند. مغناطش القایی تغییرات حساسیت مغناطیسی بین لایههای خاک و سنگها را برجسته میکند و به شناسایی ویژگیهایی مانند خندقها، گودالها و سایر سازههای مدفون کمک میکند. ناهنجاریهای مغناطیسی ناشی از این عناصر مدفون میتواند از چند نانوتسلا برای بقایای کوچکتر تا هزاران نانوتسلا برای سازههای سوخته یا اشیاء فلزی ۳۴ متغیر باشد . MAG به دلیل مقرون به صرفه بودن و سرعت آن در مقایسه با سایر روشها مانند GPR و ERT، به ویژه در باستانشناسی ارزشمند است و آن را برای تجزیه و تحلیل سایتهای کوچک ۳۵ و بررسیهای بزرگ ۳۶ مفید میسازد .
از تجزیه و تحلیل این ناهنجاریها که به لایههای خاک نزدیک به سطح اشاره دارد، میتوان وجود عناصر مدفون با منشأ باستانشناسی را شناسایی کرد. برای مشاهده تغییر قابل توجه در اندازهگیریهای مغناطیسی، باید تضاد متناظری بین خواص مغناطیسی عناصر مختلف باستانشناسی مدفون و خاک اطراف آنها وجود داشته باشد.
ویژگیهای باستانشناسی که تضادهای قابلتوجهی در پذیرفتاری مغناطیسی نشان میدهند – و بنابراین بهویژه برای کاوش مغناطیسی مناسب هستند – شامل عناصر مجزایی مانند چاهها، کورهها و سازههای تدفینی و همچنین ویژگیهای کشیدهای مانند خندقها، جادهها و بقایای معماری میشوند.
در محوطه باستانی گومنتوم، بررسی MAG بر روی زمین طبق شبکههای مجاور به ابعاد ۴۰ × ۴۰ و فاصله پروفیل در هر متر، برای مساحت کل تقریباً ۸۰۰۰ متر مربع انجام شد . این روش همان منطقه را با GPR پوشش نمیدهد. با این حال، جزئیات بیشتر در مورد جمعآوری دادهها و همپوشانی بین GPR و MAG در بخش ۳.۱ توضیح داده شده است.
ابزار مورد استفاده Bartington Grad601 است، یک گرادیومتر فلوکسگیت با وضوح بالا که مجهز به یک ثبتکننده داده و دو حسگر Grad-01–۱۰۰۰ L است که بر روی یک میله حامل صلب نصب شدهاند. کالیبراسیون یا تنظیم در محل انجام میشود تا تأثیرات خارجی مانند اثرات میدانی و تغییرات روزانه حذف شود و اختلالات ناشی از شرایط اکتساب، از جمله عوامل مرتبط با اپراتور و ویژگیهای محیط پسزمینه که دادهها در آن جمعآوری میشوند، به حداقل برسد.
این دستگاه در پیکربندی گرادیومتری، از دو حسگر تشکیل شده است که هر حسگر شامل دو مغناطیسسنج فلاکسگیت با یک متر فاصله عمودی است. این دستگاه امکان نمونهبرداری و ثبت سریع هر قرائت میدان مغناطیسی زمین را با استفاده از اختلاف بین دو قرائت انجام شده در دو ارتفاع حسگر مختلف فراهم میکند. گرادیان مغناطیسی در امتداد یک سری خطوط با فاصله ۱ متر بسته به وضوح مورد نیاز ثبت میشود. در طول مسیر برداشت، اندازهگیریها در فواصل ۰.۱۲۵ متر در طول هر مسیر انجام میشود و حسگر تقریباً ۳۰ تا ۳۵ سانتیمتر بالاتر از سطح زمین قرار میگیرد. حساسیت دستگاه ± ۱ نانوتسلا (نانو تسلا) است. این دستگاه به شما امکان میدهد تقریباً ۱۶۰۰۰ قرائت را که بر اساس مشهای مربعی با واحدهای شبکه ۱۰، ۲۰، ۳۰ و ۴۰ سازماندهی شدهاند، ثبت کنید. سپس دادهها از طریق رابط سریال به یک رایانه شخصی منتقل شده و با نرمافزار مناسب مدیریت میشوند.
اندازهگیریهای گرادیومتری با حذف اثر تغییرات روزانه میدان مغناطیسی زمین، به عنوان یک «فیلتر» عمل میکنند. این رویکرد همچنین به طور خودکار اختلالات ناشی از مغناطیس منطقهای را سرکوب میکند و امکان شناسایی اشیاء با مغناطش باقیمانده را که رفتار مغناطیسی غیرعادی در مقایسه با زمین اطراف نشان میدهند، فراهم میکند. مورد اخیر، در گرومنتوم، با رسوبات آبرفتی ریز تا متوسط، با حساسیت مغناطیسی از ۰٫۰۰۰۱ تا ۰٫۰۱ واحد SI مشخص میشود.
بررسی GPR
رادار نفوذی زمین (GPR) یک تکنیک ژئوفیزیکی غیرتهاجمی است که در باستانشناسی برای شناسایی و نقشهبرداری از سازههای زیرزمینی، مصنوعات و لایههای خاک استفاده میشود. این روش با انتشار امواج الکترومغناطیسی با فرکانس بالا به داخل زمین و ثبت بازتاب آنها از عوارض زیرسطحی عمل میکند.
سیگنال ارسالی، که معمولاً توسط یک آنتن کوپل شده زمینی یا هواپرتاب تولید میشود، با این ناپیوستگیها برهمکنش میکند و منجر به تغییراتی در انتشار موج میشود که توسط آنتن گیرنده ثبت میشوند. تفسیر این سیگنالهای منعکس شده به محققان این امکان را میدهد تا عمق، شکل و ترکیب ویژگیهای مدفون را استنباط کنند. در حالی که فرکانس عملکرد آنتن یک پارامتر کلیدی است – فرکانسهای پایینتر عموماً عمق نفوذ بیشتری را فراهم میکنند و فرکانسهای بالاتر وضوح بهتری را به همراه دارند – این رابطه تحت تأثیر چندین عامل اضافی مانند گذردهی دیالکتریک و رسانایی الکتریکی مواد زیرسطحی، به ویژه وجود رطوبت یا خاک رس، قرار میگیرد که میتواند سیگنال را به طور قابل توجهی تضعیف کرده و وضوح و عمق را محدود کند.
بررسیهای GPR در Grumentum با استفاده از یک سیستم GPR RIS MF Hi-Mod از IDS، مجهز به آرایهای از دو آنتن چند فرکانسه که در فرکانسهای ۲۰۰ مگاهرتز و ۶۰۰ مگاهرتز کار میکنند، انجام شد. دادههای ۲۰۰ مگاهرتز و ۶۰۰ مگاهرتز به ترتیب در حالتهای پیوسته و بازتابی با پنجرههای زمانی ۱۳۰ نانوثانیه و ۱۶۰ نانوثانیه جمعآوری شدند. نمونههای اسکن روی ۵۱۲ با وضوح ۱۶ بیت و نرخ انتقال ۱۰۰ کیلوهرتز تنظیم شدند.
شبکه جمعآوری دادههای GPR بر اساس دو جهت متعامد ساخته شد: جهت اول، جهت جمعآوری موازی با ۸۱ پروفیل به طول ۴۰ متر (x) و فاصله ۱ متر از یکدیگر است؛ جهت دوم، جهت عرضی است که به دو ربع مربع ۴۰ در ۴۰ متری تقسیم شده است که هر کدام ۴۱ پروفیل دارند و طول کل آنها ۸۰ متر (y) و در مجموع ۱۶۳ پروفیل است که باز هم به فاصله ۱ متر از یکدیگر قرار دارند (شکل ۲ ).

طرح کلی و تفصیلی طرح جمعآوری دادههای GPR. تصویر ایجاد شده با QGIS (QGIS.org، ۲۰۲۴): سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org .
دادههای بهدستآمده متعاقباً با استفاده از تکنیکهای استاندارد پردازش دوبعدی و با استفاده از نرمافزار GPR-Slice نسخه ۷٫۰ ۳۷ پردازش میشوند . پردازش شامل موارد زیر است:
- (۱)نرمالسازی دامنه (بر اساس میانگین دامنه کل پروفایل) برای جلوگیری از برش سیگنال، با استفاده از درونیابی چندجملهای.
- (۲)فیلتر Dewowing برای حذف مولفههای فرکانس پایین.
- (۳)حذف پسزمینه با میانگینگیری و کم کردن نویز پسزمینه.
- (۴)تصحیح واپاشی انرژی با استفاده از منحنی واپاشی دامنه میانگین مشتق شده از تمام ردپاهای موجود.
- (۵)کاهش دامنههای بیش از حد بالا.
- (۶)فیلتر میانگذر برای به حداقل رساندن نویز مربوط به تابع بهره اعمالشده قبلی.
- (۷)مهاجرت سرعت دوبعدی کیرشهف، با استفاده از محدوده سرعت ۰٫۰۶۰-۰٫۰۶۵ متر بر نانوثانیه (سازگار با محتوای آب متوسط-کم)، که با برازش هذلولیهای پراش با استفاده از ابزار برازش هذلولی در GPR-Slice انجام میشود، که امکان تنظیم دستی منحنیهای نظری را برای مطابقت با پراشهای مشاهدهشده در رادارگرامها فراهم میکند.
سپس از بهترین سرعت برازش شده برای محاسبه عمق از زمان سفر دو طرفه (TWT) با استفاده از فرمول (معادله ۱ ) استفاده شد:
.
تخمین عمق GPR به روش های زیر انجام می شود:
- (من)برازش هذلولی: گام اولیه، تخمین سرعت موج زیرسطحی با برازش هذلولی بر روی الگوهای پراش است. این روش، تقریب اولیهای از عمق را ارائه میدهد، اما نیاز به اعتبارسنجی دارد.
- (ii)انتخاب برش عمقی: این روش شامل الگوریتمهای نرمافزار برش GPR است که رادارگرامها را تجزیه و تحلیل کرده و تغییرات در الگوی بازتابی مربوط به برش عمقی متمایز زیرسطحی را شناسایی میکند.
این الگوریتمها معمولاً بر اساس ویژگیهای سیگنال مانند دامنه بازتاب، فرکانس، فاز یا سایر ویژگیهای دادههای GPR عمل میکنند. دادههای منتقلشده متعاقباً در حجمهای سهبعدی با هم ترکیب شده و در صفحات تجسم میشوند تا همبستگیهای مکانی ناهنجاریهای مورد نظر را بهبود بخشند ۳۸ .
برشهای زمانی بهدستآمده برای دادههای اندازهگیریشده در فرکانسهای ۲۰۰ مگاهرتز و ۶۰۰ مگاهرتز به ترتیب در شکلهای S1 و S2 از مطالب تکمیلی نشان داده شدهاند. پس از پردازش دادههای شرح دادهشده در این بخش، وضوح نهایی دادهها ۰.۲۵ متر است.
روشهای تحلیلی
دو روش تحقیق که به طور خلاصه در بالا توضیح داده شدند، برای کسب و تحلیل محتوای اطلاعات مربوط به دو شاخص جایگزین متنوع از اهمیت بالقوه باستانشناسی استفاده میشوند: (۱) سرعت پاسخ متفاوت مواد به امواج الکترومغناطیسی (در مورد GPR) و (۲) تغییرات میدان مغناطیسی (در مورد روش MAG) که توسط رسوبات، ساختارها و مواد مورد علاقه فرهنگی تولید میشوند.
ناهمگونی مجموعه دادههای GPR و MAG و دشواری ناشی از ادغام و/یا ادغام آنها نه تنها به پارامترهای فیزیکی مختلف مربوط میشود، بلکه به این واقعیت نیز مربوط میشود که در حالت اول اطلاعات سهبعدی به دست میآید، در حالت دوم نتایج تصویربرداری به لایهای با عمق ناشناخته اشاره دارد.
از آنچه در ادامه میآید، مسئله ادغام این دو خانواده از دادهها، هم به دلیل تحلیل دادههای با ابعاد بالا و هم به دلیل نیاز به ایجاد روابط یا گروهبندیهای مکانی بین موجودیتهایی که تا حد امکان از یکدیگر متفاوت (و دور) هستند، پیچیده است.
بنابراین، ادغام پیچیده منطق و عملکرد شبکههای عصبی مصنوعی، به ویژه نقشههای خودسازمانده (SOM)، با تکنیک تحلیل مکانی خودهمبستگی مکانی محلی (LISA)، به درک عمیقتر ساختار مکانی دادهها کمک میکند.
در نتیجه، اصالت رویکرد دنبال شده نه تنها در کاربرد SOM در مجموعه دادههای چند حسگری، بلکه در ترکیب SOM و LISA نیز نهفته است که شکاف بین روشهای طبقهبندی و مکانی را پر کرده و یکدیگر را تکمیل میکنند. این امر با هدف افزایش تشخیص الگو با در نظر گرفتن روابط مکانی در مجموعه دادهها انجام میشود.
نقشه خودسازمانده (SOM)
SOM نوعی شبکه عصبی مصنوعی رقابتی است که متعلق به روشهای یادگیری عمیق است که توسط Kohonen ۳۸ معرفی شده است . این شبکه عموماً برای تولید یک نمایش کمبعد از دادههای پیچیده با ابعاد بالا، حفظ ساختار توپولوژیکی آنها و بهبود شناسایی الگوهای پنهان و خوشهبندی استفاده میشود.
اگرچه نمونههای بیشماری از استفاده از SOM در مقالات علمی وجود دارد، اما موارد کمی وجود دارد که در آنها از SOM در مجموعه دادههای ژئوفیزیکی در زمینه میراث فرهنگی استفاده شده باشد: SOM برای طبقهبندی دادههای GPR برای تشخیص مکانهای باستانشناسی ۳۹ ، ۴۰، تجزیه و تحلیل مجموعه دادههای چند/فراطیفی برای مرمت نقاشیها ۴۱ یا مطالعه الگوهای پوسیدگی نقاشیهای دیواری و سطوح معماری ۱۶ ، ۴۲ استفاده شده است .
SOM به شرح زیر عمل میکند:
- در مرحله اول (مقداردهی اولیه)، تعداد مشخصی از گرهها مقداردهی اولیه میشوند. آنها شبکهای را تشکیل میدهند که SOM را نشان میدهد. هر گره با یک خوشه شناسایی شده در مجموعه دادهها از طریق فرآیندی که در مراحل بعدی توضیح داده شده است، مرتبط خواهد بود. در نتیجه، تعداد کل گرهها با تعداد کل خوشههایی که در کل مجموعه دادهها شناسایی میشوند، مطابقت دارد. به این گرهها، که نورون نیز نامیده میشوند، مجموعهای از وزنهای چندبعدی به صورت تصادفی اختصاص داده میشود که تعداد ابعاد آنها با بردار ورودی یکسان است.
- سپس رقابت گرهها آغاز میشود. هر عنصر از بردار ورودی به گرهای اختصاص داده میشود که به بهترین شکل آن را نشان میدهد، یعنی گرهای که از نظر n بعدی به آن نزدیکتر است، که به آن بهترین واحد تطبیق (BMU) نیز گفته میشود.
- در نهایت، یک مرحله یادگیری وجود دارد. با اختصاص بردارها به هر گره، این بردارها خود را اصلاح میکنند، به طوری که به طور فزایندهای نماینده بردارهای مرتبط با آن هستند.
SOM خروجی یک فضای دو بعدی است که در مورد ما از یک شبکه منظم تشکیل شده است که در آن هر مربع یک گره SOM است که با رنگ خاص خود نمایش داده میشود. فضای بین سلولهای این شبکه که سایههای خاکستری آن نشاندهنده سطح شباهت بین گرههای نزدیک است. رنگ سلول به شباهت آن نورون بستگی دارد و تمام پیکسلهای دادههای ورودی مشابه آن گره با همان رنگ طبقهبندی میشوند. در نتیجه، تمام پیکسلهای شبکه بر اساس شباهتشان به یک گره SOM مشخص طبقهبندی میشوند. به عنوان مثال، با نگاهی به توضیحات ارائه شده در این مقاله (شکل ۷۱) و در مطالب تکمیلی (شکلهای S3-S26)، در سمت راست SOM با نورونهای ۳۴ × ۲۲ (مربعها) قرار دارد. هر نورون نشاندهنده یک خوشه است که میتوان آن را در تصویر سمت چپ نیز مشاهده کرد، که در آن میتوان دید که عناصر با رنگ یکسان در کجا خوشهبندی شدهاند. رنگآمیزی SOM از توپولوژی خاص خود پیروی میکند: شباهت در رنگ و نزدیکی بین نورونها نشاندهنده نزدیکی کمی بین خوشهها است.
دلیل اصلی انتخاب SOM برای این مطالعه موردی نسبت به سایر روشهای یادگیری ماشین، ماهیت بدون نظارت آن است. دلیل دوم، توانایی آن در مدیریت دادههای بدون برچسب است. روشهای نظارت شده به مقدار قابل توجهی از دادههای برچسبگذاری شده نیاز دارند که برای یک سایت کاوش نشده و ناشناخته در دسترس نیست. در مورد روشهایی مانند رویکردهای بیزی، شرایط خاص مطالعه موردی و تنوع مجموعه دادهها، اعمال فرضیات پیشین مورد نیاز برای آن مدلها را غیرممکن میکند. شبکههای عصبی عمیق، اگرچه برای طبقهبندی مؤثر هستند، اما حتی در مناطق مطالعاتی کوچک نیز از نظر محاسباتی طاقتفرسا هستند و برای آموزش مؤثر به یک مجموعه داده برچسبگذاری شده بزرگ نیاز دارند.
قابلیتهای SOM به ویژه برای مناطق مطالعاتی کوچک، مانند منطقه مورد بررسی، بسیار مناسب است. با این حال، مقیاسپذیری آن برای زمینههای باستانشناسی بزرگتر و پیچیدهتر، یک چالش محاسباتی را ایجاد میکند، زیرا به منابع بیشتری نیاز دارد. چارچوبهای محاسباتی توزیعشده میتوانند راهحلهایی برای چنین مسائلی ارائه دهند.
شاخص محلی خودهمبستگی مکانی (LISA)
یک پدیده با یک مؤلفه مکانی و نمایش آن میتواند با خودهمبستگی مکانی مثبت، منفی یا بدون آن مشخص شود؛ این به درک اینکه آیا عناصر به صورت خوشهای، یکنواخت یا تصادفی توزیع شدهاند کمک میکند ۴۳. توزیع مکانی یک متغیر را میتوان به صورت محلی از طریق بسیاری از شاخصها تجزیه و تحلیل کرد، اما در این مقاله ما از نسخه محلی موران I ۴۴ ، ۴۵ که توسط آنسلین ۴۶ معرفی شده است (معادله ۲ ) استفاده کردیم:
.
که در آن X علامتگذاری شده میانگین شدت همه رویدادها، x i شدت رویداد i و w ij یک ماتریس وزنی است که فواصل بین رویدادها و مقادیر تعاملات آنها را در نظر میگیرد. برای تعریف این ماتریس وزن، جهت موقعیت نسبی بین رویدادها و در نتیجه همسایگی در نظر گرفته شده (مجاورت) در تحلیل نیز مهم است. بر این اساس، انواع مختلفی از همسایگی را میتوان تعریف کرد: به عنوان مثال، در همسایگی رخ، عناصر همسایه هستند اگر یک یال مشترک داشته باشند؛ در همسایگی ملکه، دو واحد مکانی همسایه در نظر گرفته میشوند اگر حداقل یک رأس یا یک یال مشترک داشته باشند.
S i [۲] با معادله ۳ تعریف میشود :
،
که در آن n برابر با تعداد کل ویژگیهای تحلیلشده است.
اگر I > 0 باشد، خودهمبستگی مثبت وجود دارد (ویژگی بخشی از یک خوشه است): یک ویژگی دارای همسایگانی با مقادیر ویژگی مشابه بالا یا پایین است.
اگر ویژگیهای نزدیک I < 0 متفاوت باشند، معمولاً دادههای پرت هستند.
مقادیری که به سمت ۰ یا نزدیک به آن گرایش دارند، ویژگیهایی با توزیع تصادفی را مشخص میکنند.
شرح فرآیند آزمایش
برای تجزیه و تحلیل دادههای ژئوفیزیکی، مراحل پیشپردازش و پردازش به شرح زیر انجام شد:
مرحله پیش پردازش:
- یک فرآیند آمادهسازی دادهها اجرا شد تا امکان ادغام مجموعه دادهها فراهم شود.
- اولین SOM به منظور انتخاب بهترین بُعد SOM برای تحلیل، پیادهسازی شد؛
- پس از مرحله قبل، الگوی جاده روم باستان پدیدار شده است. مجموعه دادهها با این الگو پاکسازی شدند، زیرا این امر باعث میشود مجموعه دادهها سبکتر و سریعتر تجزیه و تحلیل شوند و همچنین نتایج واضحتری به دست آید که کمتر تحت تأثیر نویز قرار میگیرند.
مرحله پردازش؛ SOM برای تجزیه و تحلیل مجموعه دادههای زیر یا گروههایی از مجموعه دادهها انجام شد:
- دادههای MAG،
- برشهای زمانی GPR در فرکانس ۲۰۰ مگاهرتز که برای عمق ۰ تا ۳ متر روی هم قرار گرفتهاند،
- برشهای زمانی GPR در فرکانس ۶۰۰ مگاهرتز که برای عمق ۰ تا ۳ متر روی هم قرار گرفتهاند،
- ترکیبی از دادههای MAG و GPR در فرکانس ۲۰۰ مگاهرتز تا عمق ۱.۵ متر،
- ترکیبی از دادههای MAG و دادههای GPR در فرکانس ۶۰۰ مگاهرتز تا عمق ۱.۵ متر.
در مورد دادههای GPR و ترکیب آنها با دادههای MAG، SOM بر روی یک مجموعه داده ورودی سهبعدی اعمال میشود که دو بُعد آن توسط یک جفت برش عمقی متوالی از دادههای GPR داده شده است و بُعد سوم آن شامل دادههای MAG است.
این کار به عنوان یک تحلیل اکتشافی انجام شد تا مشخص شود که ویژگیهای باستانشناسی در کدام عمق دستنخورده باقی ماندهاند و تا چه عمقی وجود دارند.
SOM بر روی بهترین گروههای برشهای عمقی متوالی از همان پنج دسته از مجموعه دادههایی که در نکته اول مورد تجزیه و تحلیل قرار گرفتند، انجام شد. در اینجا SOM به دلیل قابلیتهای کاهش ابعادش مفید بود؛ در نتیجه، به ما این امکان را داد تا گروههای GPR برشهای زمانی را پیدا کنیم که در آنها شکل کلی ویژگیها بهتر حفظ شده است و یک رستر جدید قابل تجزیه و تحلیل برای استخراج شکل کامل عناصر مدفون داشته باشیم.
LISA بر روی SOMهایی اعمال شد که گروههایی از برشهای زمانی متوالی را ترکیب میکنند و شامل خوشههای نمایانگرترین ویژگیهای باستانشناسی هستند. هدف، بررسی عناصر مشابه و خودهمبستگی مکانی آنها است. بنابراین، در این مرحله، LISA نوعی فیلتر مکانی در نتایج SOM ارائه میدهد و به استخراج فرضیهای در مورد پیکربندی کلی محل دفن شده کمک میکند.
تمام مراحل این فرآیند در نمودار جریان شکل ۳ از سر گرفته شده است و نتایج هر یک از آنها در پاراگرافهای بعدی شرح داده شده است.

نمودار جریان روششناسی.
گردش کار، به ویژه با استفاده از SOM، امکان خودکارسازی قابل توجهی را در استخراج الگوهای باستانشناسی فراهم میکند. با این حال، هر دو مرحله پیشپردازش و تفسیر هنوز نیاز به مشارکت و ارزیابی انسانی دارند. در مرحله پیشپردازش، مداخله انسانی برای آمادهسازی دادهها، انتخاب بُعد SOM و پاکسازی مجموعه دادهها مورد نیاز است.
نتایج
آمادهسازی مجموعه دادهها
ادغام حسگرهای مختلف، مانند حسگرهای GPR و MAG، کار سادهای نیست، زیرا آنها به پارامترهای فیزیکی اشاره دارند، علاوه بر این، GPR اطلاعات سهبعدی ارائه میدهد در حالی که گرادیومتری به لایهای با عمق نامعلوم اشاره دارد.
علاوه بر این، GPR و MAG مغناطیسی ویژگیهای زمینمرجعسازی متفاوتی با وسعت و اندازه سلول متفاوت دارند. بنابراین، آمادهسازی دادهها عمدتاً در مورد یافتن همپوشانی کامل عناصر مختلف است.
برای آنچه که مربوط به انتخاب وسعت مکانی است، فقط مناطق همپوشانی در نظر گرفته شدند.
در مورد همگنسازی اندازه سلول برای تجزیه و تحلیل دادهها، مراحل مختلفی لازم است.
بیایید در نظر بگیریم که مجموعه دادههای GPR دارای یک شبکه منظم و مربعی از نقاط برداشت با ابعاد ۰٫۲۵ متر است. در عوض، لایه گرادیومتری دارای یک فاصله مستطیلی از برداشت داده و در نتیجه، اندازه شبکه مستطیلی است که در آن فاصله نقطه اندازهگیری در امتداد پروفیلها ۰٫۲۵ متر برای انطباق با دادههای GPR انتخاب شده است و فاصله پروفیل ۱ متر است که با برداشت حسگرهای دوگانه به دست آمده است (شکل ۴ ).

مقایسه بین شبکه برداشت دادههای گرادیومتری و GPR. تصویر ایجاد شده با QGIS (QGIS.org، ۲۰۲۴): سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org.
برای هماهنگسازی دو تفکیکپذیری، از یک کریجینگ معمولی و یک نمونهبرداری مجدد متعاقب آن استفاده شد: نتیجه یک شبکه رادیومتری با اندازه سلول ۰٫۲۵ متر به عنوان شبکه GPR است (شکل ۵ ). پارامترهای وارد شده در اعتبارسنجی متقابل برای بهینهسازی و اعتبارسنجی نتایج بهدستآمده استفاده شد. میانگین و میانگین استاندارد شده برابر با ۰٫۰۰۳ و ۰٫۰۰۰۶ به دست آمد؛ این نشان دهنده تعادل خوب در تخمین است. جذر میانگین مربعات برابر با ۲٫۷ (۱٪ از مقادیر مجموعه دادهها) و جذر میانگین مربعات استاندارد شده برابر با ۱٫۱، دقت خوب درونیابی را تأیید میکنند.

کریجینگ دادههای گرادیومتری: اندازه سلول این رستر برابر با ۰٫۲۵ متر است. تصویر با QGIS (QGIS.org، ۲۰۲۴) ایجاد شده است: سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org .
پس از درونیابی، مجموعه دادهها برای تحلیلهای SOM به روش زیر ایجاد شدند: ویژگی هندسی یک پیکسل ۰٫۲۵ × ۰٫۲۵ متر است، در حالی که هر مربع به میدانهای مختلف گرادیومتری و مقادیر GPR نرمالشده (بین ۰ و ۱) در اعماق مختلف مرتبط است. در مجموع، در مجموع ۱۵۸ بعد داریم: یکی شامل داده گرادیومتری، ۷۷ بعد توسط برشهای عمقی GPR 200 مگاهرتز تشکیل شده است، ۷۷ بعد توسط برشهای عمقی GPR 600 مگاهرتز تشکیل شده است (هر میدان مربوط به یک برش زمانی، برای عمق کلی کاوش حدود ۳ متر) و در نهایت، یکی برای شناسه عددی هر عنصر و دو برای ذخیره مختصات x و y مرکز هندسی پیکسل.
مقداردهی اولیه SOM و پاکسازی مجموعه دادهها
برای کار ما، نرمافزاری که برای انجام SOM استفاده میشود، V-Analytics ۴۷ است .
برای شروع، اطلاعات مربوط به گرادیومتری، GPR 200 و GPR 600 به عنوان دادههای ورودی وارد شدند.
از این شرح اولیه، میتوان بر یک دیوار زیرسطحی (به رنگ نارنجی روشن در شکل ۶c ، داخل مستطیل سیاه) تأکید کرد، ناحیه جاده موجود در منطقه مورد مطالعه مربوط به یک جاده رومی (به رنگ قرمز در شکل ۶c ) را استخراج کرد و بهترین بعد SOM را برای استخراجهای بعدی انتخاب کرد. جاده، پس از استخراج، توسط مجموعه داده اصلی حذف شد تا تعداد خوشههای موجود در نقشه تحلیل شده ساده شود و مجموعه داده با کاهش تعداد پیکسلها سبکتر شود. همانطور که در بخش ۲٫۳٫۱ ذکر شد، در مرحله اول، لازم است تعداد گرههای تشکیل دهنده SOM معرفی شود. در نتیجه، برای انتخاب اندازه SOM، مقادیر مختلفی به صورت تکراری وارد شدند، که از اندازه SOM پیشنهادی توسط نرمافزار (۱۳۵ × ۹۰ گره) شروع میشد، اما در نهایت نتایج به دست آمده از زیربخشهای زیر مقایسه شدند: (۱) ۳۴ × ۲۲، (۲) ۱۷ × ۱۱، (۳) ۸ × ۵٫ SOM با عناصر ۸ × ۵ (شکل ۶ ج) استخراج جاده را بهینه میکند. در عوض، با توجه به تأکید و استخراج عناصر باستانشناسی، تعریف خط تا SOM با اندازه ۳۴ × ۲۲ حفظ میشود ( شکل ۶ الف)؛ به عنوان مثال، در SOM با اندازه ۱۷ × ۱۱ (شکل ۶ ب)، همان خط شروع به از دست دادن تعریف میکند و از عناصر خوشهای کمتری تشکیل شده است. علاوه بر این، زمان محاسبه در SOM با اندازه ۳۴ × ۲۲ (شکل ۶ الف) در مقایسه با SOM های بزرگتر بسیار کاهش مییابد. در نتیجه، این به عنوان بعد برای آزمایش ما انتخاب شد.

پردازش اولیه SOMها برای تمیز کردن الگوی جاده و انتخاب سلول. نتایج با ( الف ) ۳۴ × ۲۲، ( ب ) ۱۷ × ۱۱، ( ج ) ۸ × ۵ SOM با اندازه سلول به دست آمد. تصویر با QGIS (QGIS.org، ۲۰۲۴) ایجاد شده است: سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org .
در SOM پارامترهای دیگری نیز مهم هستند، مانند نرخ یادگیری و شعاع همسایگی. در این کار، ما یک رویکرد اکتشافی را اتخاذ کردهایم که اساساً مبتنی بر دانش دادهها و انجام برخی آزمایشها با تغییر مکرر مقادیر شعاع جستجو و نرخ یادگیری است، حتی اگر این تغییرات قابل توجهی برای مطالعه موردی نداشته باشد.
نتایج حاصل از SOM اعمال شده بر روی دادههای گرادیومتری
اولین تحلیل SOM تنها با در نظر گرفتن دادههای گرادیومتری و توزیع مکانی آنها انجام شد. شکل ۷ نحوه ارتباط پیکسلها با نورونهای SOM را نشان میدهد.

در سمت چپ میتوانید دادههای گرادیومتری طبقهبندیشده از طریق SOM را مشاهده کنید. در سمت راست، SOM خروجی مربوطه وجود دارد. رنگهای هر گره از این SOM با رنگهای هر کلاس مطابقت دارد. تصویر با V-Analytics ( http://geoanalytics.net/V-Analytics/ ) ایجاد شده است.
نتیجه بسیار پراکنده است، احتمالاً به دلیل تأثیر شخم زدن روی زمینی که ویژگیهای مورد توجه باستانشناسی را پوشانده است.
نتایج SOM اعمال شده بر روی GPR 200 مگاهرتز و GPR 600 مگاهرتز
پس از دادههای MAG، تجزیه و تحلیل SOM با در نظر گرفتن GPR 200 مگاهرتز ابتدا و GPR 600 مگاهرتز پس از آن انجام شد. برای هر دو مجموعه داده، اندازهگیریهایی توسط GPR در ۷۷ برش عمقی انجام شده است. بین هر اندازهگیری، یک برش عمقی به طول تقریبی ۳٫۸۹ سانتیمتر وجود دارد که عمق کل آن ۳ متر است.
ما SOM را با استفاده از جفتهایی از دو برش زمانی متوالی به عنوان دادههای ورودی (برشهای عمقی ۱ و ۲، برشهای عمقی ۳ و ۴ و غیره) اجرا کردیم. تمام فیلدها برای همگنسازی مقادیر، استانداردسازی شدند. آنچه در زیر توضیح داده شده است را یافتیم.
در مورد نتایج GPR 200 مگاهرتز، (تمام جفتهای پردازششده در پیوست، از شکل S.3 تا شکل S.10 آمده است)، SOM بر ویژگیهای خطی که در پردازش زیر مشهود هستند، تأکید دارد:
- ۱.برشهای عمقی ۱-۲، ۳-۴ و ۵-۶ حتی اگر از ۳ تا ۶ باشند.
- ۲.برشهای عمقی ۱۳-۱۴، ۱۵-۱۶ و ۱۷-۱۸ با زاویهای متفاوت از ویژگیهای برجستهشده در برشهای عمقی ۳-۴ و ۵-۶.
- ۳.برشهای عمقی ۲۱-۲۲ و ۲۳-۲۴، در همان جهتی که در نکته ۲ توضیح داده شد.
- ۴.برشهای عمقی ۵۱ تا ۶۴، در همان جهت ویژگیهای نقطه اول، اگرچه به تدریج ناپدید میشوند، تا جفت ۷۳ تا ۷۴، که از آنها فقط نویز وجود دارد.
در سایر برشهای عمقی، هیچ الگوی معناداری مشاهده نمیشود. در مورد نتایج GPR 600 مگاهرتز (تمام جفتهای پردازششده در پیوست، از شکل S.11 تا شکل S.18، آمدهاند)، الگوهای معنادار از برش عمقی ۲۷ تا برشهای عمقی ۳۱ تا ۳۸ هستند.
تجزیه و تحلیل SOM ویژگیهای خطی با اهمیت باستانشناسی را در اعماق تقریباً ۰٫۷ تا ۱٫۵ متر نشان داد. ناهنجاریهای بیشتر در برشهای ۵۱ تا ۶۴ ظاهر میشوند که مربوط به اعماق بین ۲ تا ۲٫۵ متر هستند. در نتیجه، نتایج نشان میدهد که کاوش باید تا حداکثر عمق حدود ۲٫۵ متر ادامه یابد.
پس از این ملاحظات، گروههای زیر با عمقهای مجاور برای تحلیل SOM جدید (به بخش ۳٫۵ مراجعه کنید) گروهبندی شدند تا با دادههای گرادیومتری ترکیب شوند. به طور خاصتر:
- برای GPR 200 مگاهرتز، برشهای عمقی ۱۳-۱۸ و ۲۱-۲۴ مورد تجزیه و تحلیل قرار گرفتند.
- برای GPR 600 مگاهرتز، برشهای عمقی ۲۹-۳۰، ۳۱-۳۴، ۳۵-۳۸ مورد تجزیه و تحلیل قرار گرفتند.
نتایج SOM اعمال شده بر ترکیب دادههای گرادیومتری با دادههای GPR با فرکانس ۲۰۰ مگاهرتز و ۶۰۰ مگاهرتز
برای ترکیب دادههای MAG با دادههای GPR با فرکانسهای ۲۰۰ مگاهرتز و ۶۰۰ مگاهرتز، تنها چهلمین میدان اول برای دادههای GPR پردازش شدند، با در نظر گرفتن تقریباً ۱.۵ متر اول، فاصله در محدوده دادههای MAG قابل اعتماد است.
در مورد نتایج حاصل از ترکیب دادههای MAG و GPR با فرکانس ۲۰۰ مگاهرتز (نتایج در پیوست، از شکل S.19 تا شکل S.22)، به طور کلی، کاهش وضوح دید و استخراج عوارض مدفون مشاهده میشود؛ مرتبطترین نتایج در عناصر لایههای زیرین هستند:
- ۱.ترکیبی از MAG و برشهای زمانی از ۱۳ تا ۱۸ از GPR ۲۰۰ مگاهرتز؛
- ۲.ترکیبی از MAG و برشهای زمانی از ۲۱ تا ۲۴ از GPR ۲۰۰ مگاهرتز.
در مورد نتایج حاصل از ترکیب دادههای MAG و GPR با فرکانس ۶۰۰ مگاهرتز (نتایج در پیوست، از شکل S.23 تا شکل S.26)، در این مورد نیز، بهبود ویژگی در مقایسه با نتایج GPR به تنهایی، کاهش یافته است. با این حال، گروههای برشهای عمقی که امکان مشاهده عناصر مدفون را فراهم میکنند عبارتند از:
- ۱.ترکیبی که از قبل برشهای عمقی ۲۹ تا ۳۰ از MAG و GPR 600 مگاهرتز را به دست آورده است؛
- ۲.ترکیبی از MAG و GPR با عمق برشهای ۶۰۰ مگاهرتزی ۳۱ تا ۳۴.
نتایج فیلترینگ LISA
پس از تجزیه و تحلیل با دادههای SOM GPR و GPR با دادههای MAG، نتایج با استفاده از LISA برای اعمال یک فیلتر مکانی پردازش شدند.
با این حال، مقادیر اختصاص داده شده توسط SOM را نمیتوان مستقیماً در LISA استفاده کرد. اولاً، شناسههای اختصاص داده شده توسط SOM عددی هستند و با ستون و ردیف خاص هر سلول مطابقت دارند. ثانیاً، چیدمان این سلولها در SOM تصادفی نیست، بلکه از توپولوژیای پیروی میکند که شباهت بین مقادیر خوشهبندی شده را منعکس میکند. به همین دلیل، روش زیر برای تبدیل شناسههای دستهبندی به قالبی مناسب برای LISA اتخاذ شد. تعداد شناسههای ردیف در SOM مورد استفاده از ۱ تا ۲۲ و تعداد ستونها از ۱ تا ۳۴ متغیر است. در نتیجه، رستر خروجی در هر پیکسل یک شناسه خواهد داشت که به صورت column_row بیان میشود.
برای تبدیل این، تعداد ستونها را در ۱۰۰ ضرب میکنیم و شماره ردیف را به نتیجه اضافه میکنیم. بنابراین یک متغیر عددی به دست میآوریم که همچنان نزدیکی کمی بیان شده توسط توپولوژی SOM را نشان میدهد و میتواند به عنوان شدت در LISA استفاده شود (شکل ۸ ).
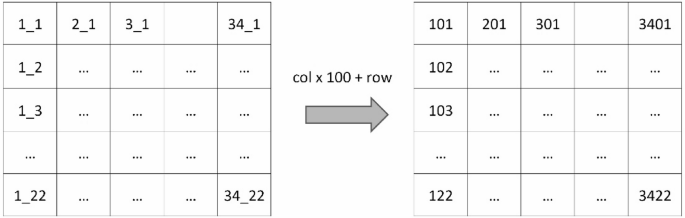
طرحوارهای از روش مورد استفاده برای تبدیل شناسههای دستهبندیشدهی SOM به مقادیر شدت برای LISA.
علاوه بر این، از پارامتر مجاورت کوئین به عنوان پارامتر ورودی استفاده شد زیرا باعث میشود تحلیل انعطافپذیرتر و نسبت به روابط لبهها و گوشهها حساستر شود و منجر به درک جامعتری از الگوهای مکانی در دادهها شود.
نتایج بهترین گروههای برش عمقی در شکلهای ۹ ، ۱۰ ، ۱۱ و ۱۲ نشان داده شده است . در این شکلها:

مقایسه بین نتایج بهدستآمده با گروههای SOM از برشهای عمقی GPR200MHz (Ds) ( a ، b ) و پس از پردازش پس از پردازش SOM با شاخص LISA ( c ، d ). تصویر ایجاد شده با QGIS (QGIS.org، ۲۰۲۴): سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org .

مقایسه بین نتایج بهدستآمده با گروههای SOM از برشهای عمقی GPR200MHz ( a ، b ) و دادههای MAG و پس از پردازش پس از SOM با شاخص LISA ( c ، d). تصویر ایجاد شده با QGIS (QGIS.org، ۲۰۲۴): سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org .

مقایسه بین نتایج بهدستآمده با گروههای SOM از برشهای عمقی GPR600MHz ( a – c ) و پس از پردازش پس از SOM با شاخص LISA ( d – f ). تصویر ایجاد شده با QGIS (QGIS.org، ۲۰۲۴): سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org.

مقایسه بین نتایج بهدستآمده با گروههای SOM از برشهای عمقی GPR600MHz و MAG ( a – c ) و پس از پردازش پس از SOM با شاخص LISA ( d – f ). تصویر ایجاد شده با QGIS (QGIS.org، ۲۰۲۴): سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org.
- ۱.دستههای قرمز و آبی به ترتیب نشاندهندهی دو نوع خوشه و بنابراین دو گروه نورونی هستند. به طور خاصتر، رنگ قرمز میتواند با عناصر و مواد سنگیِ به بهترین شکل حفظشده در مجاورت خود مرتبط باشد، در حالی که رنگ آبی میتواند با خاک همگن مرتبط باشد.
- ۲.عناصر زرد و فیروزهای، که به مقدار بسیار کمی وجود دارند، گروههای نورونی با خودهمبستگی مکانی منفی هستند. آنها با هیچ ویژگی خاصی مطابقت ندارند، فقط با مقداری نویز.
- ۳.عناصر خاکستری بدون خودهمبستگی مشخص میشوند (یعنی توسط نورونهایی با شدتهای مختلف در فواصل مکانی متغیر طبقهبندی میشوند) و عمدتاً در مرزهای نواحی قرمز و آبی توزیع شدهاند. این نشان میدهد که آنها میتوانند نواحی مجاور دیوارها باشند، با عناصر سنگی و قطعاتی با اندازههای مختلف که ناشی از شکستن دیوارها هستند. این نواحی خاکستری در قسمت بالا سمت چپ تصاویر، جایی که رد شخم قویتر است، قویتر به نظر میرسند.
برای دادههای GPR 200 مگاهرتز، بهترین استخراج ویژگی برای برشهای عمقی ۱۳-۱۸ و ۲۱-۲۴ (شکلهای ۹ و ۱۰ ) به دست آمد.
در حالی که دادههای GPR 600 مگاهرتز بهترین افزایش ویژگیها را بین بازههای ۲۹ تا ۳۰، ۳۱ تا ۳۴ و ۳۵ تا ۳۸ نشان میدهند. (شکلهای ۱۱ و ۱۲ ) این گروهها، اگرچه متوالی هستند، اما به طور جداگانه تجزیه و تحلیل شدند زیرا معکوس شدن مقادیر GPR از پایین به بالا را نشان میدهند و در نتیجه خودهمبستگی از پایین به بالا متفاوت خواهد بود. اثر مشابهی در ترکیب دادههای MAG و GPR 600 مگاهرتز رخ میدهد، که در آن بهترین استخراج ویژگی برای برشهای عمقی ۲۹ تا ۳۰ و ۳۱ تا ۳۴ به دست آمد.
حتی اگر بهترین گروه برشهای عمقی دو مجموعه داده متفاوت باشند، برای مقایسه بهتر، همه آنها با LISA تجزیه و تحلیل شدند (شکلهای ۹ و ۱۰ ).
بحث
در این مقاله، اثربخشی رویکردهای مبتنی بر SOM و LISA با مقایسه نتایج بهدستآمده با استفاده از SOM و LISA بین یکدیگر و نقشههای ژئوفیزیکی (GPR در اعماق مختلف و MAG) ارزیابی شده است. تجزیه و تحلیل تطبیقی بین نتایج SOM و بررسیهای ژئوفیزیکی اساساً مبتنی بر شناسایی الگوهای مورد توجه باستانشناسی است که در مورد Grumentum به ساختارهای دیواری یک جزیره رومی مرتبط هستند.
برای مرور بهتر و بحث در مورد ارزیابی نهایی که پس از نتایج ارائه شده در پاراگراف قبلی به دست آمده است، مقایسه بین سه بخش به نامهای A، B و C نشان داده شده است.
با تمرکز بر مقایسه بین SOM (شکل ۱۳ d-g) و LISA (شکل ۱۳ h-m)، بهترین نتایج را میتوان از نتایج مبتنی بر SOM مشاهده کرد که ویژگیهای GPR با پتانسیل توجه باستانشناسی را افزایش میدهد. این ویژگیها، ویژگیهای خطی هستند که به طور منطقی میتوان آنها را به وجود دیوارهای مدفون یا پیهای دیواری نسبت داد.

برشهای زمانی GPR در ۱٫۰ متر که به ترتیب در فرکانسهای ۶۰۰ مگاهرتز و ۲۰۰ مگاهرتز ( a ، b )، نقشه گرادیومتری ( c )، نقشههای حاصل از SOM اعمال شده بر برشهای زمانی GPR در ۱٫۰ متر که به ترتیب در فرکانسهای ۶۰۰ مگاهرتز و ۲۰۰ مگاهرتز ( d ، f )، نقشههای حاصل از SOM اعمال شده بر برشهای زمانی MAG و GPR در ۱٫۰ متر که به ترتیب در فرکانسهای ۶۰۰ مگاهرتز و ۲۰۰ مگاهرتز ( e ، g ) و در نهایت نقشههای حاصل از Moran LISA اعمال شده بر SOM ( h – k ). نرمافزار مورد استفاده: برش GPR ( a ، b )، Surfer ( c )، QGIS (QGIS.org، ۲۰۲۴): سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org ( d – k )؛ ترکیب تصویر GIMP2.10.32 ( https://www.gimp.org/ ).
علیرغم سهم محدود LISA در بهبود قابلیت مشاهده ویژگیهای باستانشناسی، سهم اطلاعاتی آن با این وجود قابل توجه است. در واقع، این روش امکان استخراج یک بردار ویژگی مفید را برای فرضیهسازی پیکربندی کلی مکان دفن شده، همانطور که در بخش ۳٫۶ توضیح داده شده است، و برای تعیین کمیت وسعت و هندسههای آن، همانطور که در بخش ۳٫۷ گزارش شده است، فراهم میکند. این امر نه با دادههای منبع و نه با نتیجه SOM که هنوز ویژگیهای واضح زیادی دارد که بهبود بصری خوبی ارائه میدهند، اما اجازه استخراج مستقیم پیکربندی کلی را نمیدهند، امکانپذیر نیست.
با مقایسه نقشههای ژئوفیزیکی (GPR و MAG؛ شکل ۱۳ الف تا ج را ببینید) و نتایج مبتنی بر SOM (شکل ۱۳ د تا ز را ببینید)، تفسیر باستانشناسی به صورت تطبیقی توسط ده متخصص از جمله یک متخصص سنجش از دور، یک متخصص GIS، سه متخصص سنجش از دور کاربردی در باستانشناسی، دو باستانشناس و سه زمینشناس، از جمله دو متخصص ژئوفیزیک کاربردی در باستانشناسی، انجام شده است.
از ده متخصص خواسته شده است تا در سه بخش به نامهای A، B و C، میزان مشاهده عوارض (FV) قابل مشاهده از GPR، MAG و SOM اعمال شده بر GPR و GPR به همراه MAG را مقایسه کنند. به طور خاص، از متخصصان خواسته شده است تا کیفیت و کمیت عوارض مشاهده شده را تجزیه و تحلیل کنند. سه بخش (A، B و C) به این دلیل انتخاب شدند که به اندازه کافی از یکدیگر فاصله دارند و میزان مشاهده عوارض از نقشههای ژئوفیزیکی متفاوت است. نتایج به دست آمده در جدول ۱ خلاصه شده است .
به طور خاص، با مقایسه MAG با GPR در فرکانسهای ۲۰۰ و ۶۰۰ مگاهرتز، میتوانیم نتایج بهتری را از نظر قابلیت مشاهده ویژگیها از GPR در فرکانس ۲۰۰ مگاهرتز نسبت به GPR در فرکانس ۶۰۰ مگاهرتز و نقشه MAG مشاهده کنیم (به ترتیب ۲.۵، ۱.۸۶ و ۱.۴ به عنوان حداکثر مقادیر (FV max )؛ ۱.۹۳، ۰.۷۱، ۰.۵۸ به عنوان FV min ؛ ۲.۲۵، ۱.۱۸ و ۰.۸۸ به عنوان مقادیر میانگین). با در نظر گرفتن مجموعه دادههای یکسان (MAG یا GPR)، بهترین نتایج را میتوان در بخش C نسبت به بخشهای A و B مشاهده کرد.
این نتایج، قابلیت بیشتر GPR (در عمق یک متر) نسبت به MAG را در برجستهسازی ناهنجاریهای بالقوه مورد توجه باستانشناسی، که معمولاً به وجود سازههای بنایی در خاک زیرین مربوط میشود، نشان میدهد. این واقعیت که نتایج نمایش داده شده در فرکانس ۲۰۰ مگاهرتز بهتر از نتایج بهدستآمده در فرکانس ۶۰۰ مگاهرتز است، باید بهطور منطقی نشان دهد که بازتابندهها، که بهطور بالقوه به سازههای بنایی مربوط میشوند، در عمق بیش از یک متر گسترش مییابند.
با مقایسه بین نقشههای ژئوفیزیکی (GPR، MAG) و SOM، تفسیر باستانشناسی تطبیقی، سهم قابل توجهی در تأکید بر قابلیت مشاهده ویژگیهای ژئوفیزیکی مورد توجه باستانشناسی، از جمله MAG، نشان میدهد.
با شروع از مقدار میانگین ۱.۱۸ محاسبهشده برای GPR بهدستآمده در ۶۰۰ مگاهرتز، SOM امکان بهبود قابلیت مشاهده ویژگیها (همانطور که در جدول ۱ نشان داده شده است ) را فراهم میکند که به ترتیب برای SOM اعمالشده بر GPR و GPR همراه با MAG، ۱.۸۱ و ۲.۲۶ ارزیابی شدهاند.
در مورد GPR به دست آمده در فرکانس ۲۰۰ مگاهرتز، تنها SOM اعمال شده بر GPR (و نه GPR به همراه MAG) باعث بهبود قابلیت مشاهده ویژگیهایی شد که نسبت به GPR، ۲.۴۲ ارزیابی شدهاند و ۲.۲۵ هستند.
SOM حاصل از GPR 600 مگاهرتز و MAG نتایج بهتری نسبت به نتایج حاصل از استفاده از GPR 600 مگاهرتز ارائه میدهد؛ در حالی که SOM اعمال شده بر GPR 200 مگاهرتز نتایج بهتری در مقایسه با SOM اعمال شده بر GPR 200 مگاهرتز و MAG ارائه میدهد.
مقایسه بین مجموعه دادههای ژئوفیزیکی با نتایج SOM، برخی تفاوتهای مورفولوژیکی و ابعادی بین ویژگیهای مربوطه را برجسته میکند. شکل ۱۴ الف جزئیات یک برش زمانی GPR در عمق ۱٫۳۰ متر که در ۶۰۰ مگاهرتز به دست آمده و نتیجه نسبی SOM را نشان میدهد. نقشه GPR، ویژگیهای خطی را با نسبت کمتری نسبت به ویژگیهای مبتنی بر SOM مربوطه نشان میدهد. در برخی قسمتها، ویژگیهای مبتنی بر GPR به دلیل بازتاب رادار غیر همگن، «پیوستگی رنگی» کمتری از خود نشان میدهند. با تمرکز بر ویژگیهای خطی شمارهگذاری شده از ۱ تا ۵، میتوان دید (یا پیوستگی) بهتری از ویژگیهای قابل تشخیص از نقشه مبتنی بر SOM نسبت به نقشه GPR مشاهده کرد. در پنج ویژگی، سه مورد (۲، ۳ و ۵) در نقشه GPR نسبت به نقشه SOM وضوح کمتری دارند. علاوه بر این، نقشه SOM وجود ویژگیهای شکل نامنظم را که میتواند به مواد سنگی ناسازگار ناشی از تخریب سازههای دیوار اشاره داشته باشد، افزایش میدهد. این جنس سنگ ناهمگون میتواند دلیل عرض بیشتر عوارض خطی باشد، همانطور که در شکل ۱۴ ب برجسته شده است.

جزئیات مقایسه بین برش زمانی GPR با فرکانس ۶۰۰ مگاهرتز در فاصله ۱.۳۰ متر و نتیجه حاصل از SOM ( الف ) و بزرگنمایی ناحیه مستطیل قرمز ( ب ) به ترتیب با برش زمانی GPR در بالا و SOM در پایین. تصویر با GPR Slice و GIMP2.10.32 ( https://www.gimp.org/ ) ایجاد شده است .
برای تأیید این فرضیه، نقشههای GPR، SOM و LISA با رادارگرامها مقایسه شدند تا هر بازتاب به طور مفصل تجزیه و تحلیل شود (شکلهای ۱۵ الف تا د، ج).

نقشه GPR در فرکانس ۲۰۰ مگاهرتز ( a ) و نتایج نسبی مبتنی بر SOM ( d ) و LISA ( f )، به همراه دو پروفیل راداری ( b ، c ) که از تعدادی از عوارض خطی قابل ارجاع به دیوارهای مدفون عبور میکنند، ( e ) فرضیههای بازسازی بازتابندهها. نرمافزار مورد استفاده: برش GPR ( a – c )، QGIS (QGIS.org، ۲۰۲۴): سیستم اطلاعات جغرافیایی QGIS (نسخه ۳٫۳۴٫۳). انجمن QGIS. http://www.qgis.org ( d – f )، سهبعدی تولید شده با Autodesk CAD 3D ( e ).
پروفیلهای رادار، نه بازتابنده محلی (با برچسبهای w10 تا w18 در شکل ۱۵ b و c) را نشان میدهند که نشاندهنده پاسخ امواج الکترومغناطیسی GPR به مواد دفن شده مختلف و وضعیت متفاوت یکپارچگی آنها هستند. سه الگوی رفتاری متمایز مشاهده میشود.
- ۱)دیوارههای به خوبی حفظ شده، برخی از بازتابندهها به خوبی متمرکز شدهاند (شکل ۱۵bc w10، w14، w16-w18)، که الگویی از آن را نشان میدهد که به وضوح در شکل ۱۵ e-top نشان داده شده است. این بازتابندهها با دیواره به خوبی حفظ شده مطابقت دارند. این تفسیر توسط تجزیه و تحلیل انجام شده با SOM پشتیبانی میشود، که شیوع پیکسلهای رنگی مشابه را در محدوده شرابی نشان میدهد (شکل ۱۵d ). این امر حتی در نتایج به دست آمده با LISA (شکل ۱۵f ) نیز مشهودتر است، جایی که بازتابنده تقریباً به طور کامل با عناصر طبقهبندی شده به عنوان بالا-بالا پر شده است. این نشان دهنده خوشهبندی کمی (منعکس کننده وضعیت خوب حفاظت و فشردگی عنصر دیواره) و خوشهبندی مکانی (تأیید کننده ساختار یکسان دیواره) است.
- ۲)دیوارهایی که تا حدی تخریب شدهاند، یک بازتابنده (شکل ۱۵bc w11) با بازتابهای ظریفی در هر دو طرف همراه است که نشان میدهد با ساختار نشان داده شده در شکل ۱۵e (وسط) مطابقت دارد. این ویژگی نشاندهنده دیواری با مواد سنگی ناهمگون در امتداد طرفین آن است که احتمالاً ناشی از فروپاشی ساختاری و فرسایش بعدی است. در تصویر طبقهبندی شده SOM (شکل ۱۵d ) این ناحیه نه تنها شامل پیکسلهایی در محدوده رنگ شرابی است، بلکه شامل چندین رنگ نیز میباشد که نشاندهنده تنوع مواد است. تجزیه و تحلیل LISA (شکل ۱۵f ) این تفسیر را بیشتر تأیید میکند، زیرا این ناحیه ترکیبی از پیکسلهای قرمز (قسمتهای سالم دیوار) و پیکسلهای خاکستری را نشان میدهد که نشاندهنده از دست دادن خودهمبستگی به دلیل ناهمگنی مواد و ناهمگنی بیشتر در سیگنال ژئوفیزیکی است.
- ۳)مواد سنگی ناهمگون، پروفیل رادار وجود بازتابهای موضعی کمتری را نشان میدهد (شکل ۱۵bc w12-13-15، که به طور منطقی میتوان آن را به مواد سنگی ناهمگون نسبت داد که در برخی موارد روی سازههای دیوار زیرین قرار گرفتهاند (شکل ۱۵ e-bottom). رستر SOM (شکل ۱۵d ) در این ناحیه ترکیبی از رنگها را نشان میدهد که نشاندهنده ناهمگونی مواد است. این امر به غلبه نواحی خاکستری در تحلیل LISA (شکل ۱۵f ) منجر میشود که نشاندهنده عدم همبستگی خودکار به دلیل ماهیت بسیار ناهمگون مواد و تغییرپذیری سیگنال حاصل است.
در نهایت، برای آنچه که مربوط به تخمین عمق است، SOM برشهای زمانی GPR، تخمین حداکثر عمق تقریباً ۲٫۵۰ متر را امکانپذیر میسازد، همانطور که در شکلهای S.13 تا S.16 در مطالب تکمیلی نشان داده شده است. شکل ۱۵ مثالی را ارائه میدهد که شامل یک نقشه GPR به دست آمده در ۲۰۰ مگاهرتز است. (شکل ۱۵ الف) و نقشه مبتنی بر SOM مربوطه (شکل ۱۵ د)، که هر دو ویژگیها را در عمق حدود ۱٫۳ متر برجسته میکنند، همانطور که توسط رادارگرام در شکل ۱۵ ب تأیید شده است.
نتیجهگیری
دادههای ژئوفیزیک نزدیک به سطح امروزی به طور قابل توجهی پیشرفته و برای تحقیق در زمینههای کاربردی مختلف، از جمله شناسایی مکانهای باستانی و عوارض، در دسترستر هستند. در زمینه باستانشناسی، دادههای ژئوفیزیک نزدیک به سطح پتانسیل بالایی را ارائه میدهند که امکان بررسیهای غیرتهاجمی برای ارزیابی وجود بقایای باستانی زیرسطحی و همچنین وسعت آنها در فضا، عمق و وضعیت نگهداری آنها را فراهم میکند.
با این حال، باستانشناسی یکی از چالشبرانگیزترین زمینههای کاربردی است، زیرا نتیجه به عوامل زیادی بستگی دارد که هم به ویژگیها و ابعاد هدف و هم به خواص و شرایط خاک (میزان رطوبت، پوشش گیاهی) در طول جمعآوری دادهها مرتبط هستند. این چالشها را میتوان با استفاده از تکنیکهای ژئوفیزیکی متعدد و ادغام مناسب دادههای متنوع برطرف کرد. از این رو، نیاز به توسعه روشهای مؤثر برای پردازش، ادغام و تفسیر مجموعه دادههای ناهمگن برای تسهیل استخراج اطلاعات مناسب و قابل اعتماد وجود دارد.
در این مقاله، یک رویکرد ترکیبی مبتنی بر نقشههای خودسازمانده (SOM) و تکنیکهای تحلیل مکانی پیشنهاد و مورد بحث قرار گرفته است. نمونه انتخاب شده برای آزمایش، محوطه باستانی رومی گرومنتوم (جنوب ایتالیا) است که با استفاده از ادغام دادههای GPR و گرادیومتری بررسی شده است.
از نظر روششناسی، استفاده از SOM توانایی قابل توجهی در بهبود قابلیت مشاهده ویژگیهای باستانشناسی نشان داده است، در حالی که استفاده از LISA به ما این امکان را داد که بهترین بخش حفاظتشده از محوطه باستانشناسی را بهبود بخشیم.
در مورد SOM، کاربرد آن برای GPR 600 مگاهرتز و دادههای گرادیومتری نتایج بهتری نسبت به نتایجی که فقط با استفاده از دادههای GPR 600 مگاهرتز به دست میآیند، ارائه میدهد؛ در حالی که SOM اعمال شده بر دادههای GPR 200 مگاهرتز نتایج بهتری در مقایسه با SOM اعمال شده بر GPR 200 مگاهرتز و دادههای گرادیومتری ارائه میدهد.
محدودیتهای رویکرد مبتنی بر SOM ناشی از چالشهای ذاتی ناشی از ماهیت محوطههای باستانی، پیچیدگی ساختارهای زیرسطحی و عدم قطعیتهای مرتبط با روشهای ژئوفیزیکی است.
به طور خاص، امواج رادار تحت تأثیر خواص دیالکتریک مواد قرار میگیرند، به این معنی که تغییرات در رطوبت خاک، ترکیب مواد معدنی و چگالی میتواند به طور قابل توجهی بر نتایج تأثیر بگذارد. علاوه بر این، مواد مختلف یافت شده در ویژگیهای باستانشناسی میتوانند امواج رادار را به روشهای مختلفی منعکس کنند و شناسایی آنها را پیچیدهتر کنند.
گرادیومتری مغناطیسی، در این مورد، نتایج با کیفیت پایینتری را از نظر قابلیت مشاهده عوارض در مقایسه با GPR ارائه میدهد.
محدودیتهای هر دو رادار مغناطیسی و زمیننفوذ، رویکرد SOM را به ویژه برای بهبود ویژگیهای ظریف باستانشناسی مناسب میکند.
در نهایت، افزایش بیشتر گسترش سازههای دیواری به لطف استفاده ترکیبی از SOM و LISA امکانپذیر شد، که به ما امکان داد فرضیهای مربوط به پیکربندی کلی محل دفن شده را تعریف کنیم.
به طور کلی، نتایج حاصل از تجزیه و تحلیلهای ما، پتانسیل روش ابداع شده را برای بهبود و تشخیص ویژگیهای ظریف مانند ویژگیهای مربوط به بقایای باستانی مدفون و بهبود تجزیه و تحلیل لایههای زیرسطحی برجسته کرد. انتظار میرود رویکرد پیشنهادی در اینجا بتواند برای سایر اهداف باستانی و عمیقتر (به عنوان مثال خندقها و گودالها) و ترکیبات حسگر با در نظر گرفتن پیچیدگیهای خاص هر مکان اعمال شود.
مراحل بعدی در این روش شامل تعیین مقدار عدم قطعیت، اعتبارسنجی میدانی و انتخاب خودکار بهترین عناصر خواهد بود.
تغییر تاریخچه
۲۲ دسامبر ۲۰۲۵
نسخه آنلاین اصلی این مقاله اصلاح شد: در نسخه اصلی این مقاله، بخش سپاسگزاری ناقص بود. بخش سپاسگزاری اکنون به این صورت است: فعالیتهای علمی مربوط به کاربردهای مبتنی بر نقشه خودسازمانده (SOM) و پسپردازش دادههای ژئوفیزیکی توسط پروژه CHANGES، که تحت برنامه ملی بازیابی و تابآوری (NRRP)، ماموریت ۴، جزء ۲، خط سرمایهگذاری ۱.۳ – مشارکتهای گسترده (Spoke 5، بسته کاری ۳) تأمین مالی شده است، پشتیبانی شده است. ما از نظارت بر میراث باستانشناسی باسیلیکاتا وزارت فرهنگ برای مجوز (DG-ABAP del MIC، شماره ۱۰۱۱ از ۲۰/۰۹/۲۰۲۱) و پروژه چورا به نمایندگی از اداره منطقه باسیلیکاتا برای تحقیقات باستانشناسی به رهبری فرانچسکا سوگلیانی قدردانی میکنیم. مقاله اصلی اصلاح شده است.
منابع
-
اندرسون، ک. و گاستون، ک. ج. وسایل نقلیه هوایی سبک بدون سرنشین، بومشناسی فضایی را متحول خواهند کرد. فرانت. اکول. محیط زیست . ۱۱ ، ۱۳۸-۱۴۶٫ https://doi.org/10.1890/120150 (۲۰۱۳).
-
بهروزمند، AA، کیتینگ، K. و آوکن، EA. مروری بر اصول و کاربردهای تکنیک NMR برای توصیف نزدیک به سطح. Surv. Geophys. ۳۶ ، ۲۷-۸۵٫ https://doi.org/10.1007/s10712-014-9304-0 (۲۰۱۵).
-
دال مورو، جی. تحلیل موج سطحی برای کاربردهای نزدیک به سطح (الزویر، ۲۰۱۴).
-
ایگلهاوت، جی. و همکاران. ساختار حاصل از فتوگرامتری حرکتی در جنگلداری: یک بررسی. Curr. Rep. ۵ ، ۱۵۵–۱۶۸٫ https://doi.org/10.1007/s40725-019-00094-3 (۲۰۱۹).
-
لومان، تی. فتوگرامتری برد کوتاه برای کاربردهای صنعتی. ISPRS J. فتوگرامتر از راه دور. ۶۵ ، ۵۵۸-۵۶۹٫ https://doi.org/10.1016/j.isprsjprs.2010.06.003 (۲۰۱۰).
-
نگوین، اف.، گارامبویس، اس.، جونگمنز، دی، پیرارد، ای و لوک، MH پردازش تصویر دادههای مقاومت دوبعدی برای خطاهای تصویربرداری. J. Appl. ژئوفیز. ۵۷ ، ۲۶۰-۲۷۷٫ https://doi.org/10.1016/j.jappgeo.2005.02.001 (۲۰۰۵).
-
Pánek, T. & Klimeš, J. رفتار زمانی تغییر شکلهای شیب گرانشی عمیق: یک بررسی. علوم زمین مکاشفه ۱۵۶ ، ۱۴-۳۸٫ https://doi.org/10.1016/j.earscirev.2016.02.007 (۲۰۱۶).
-
کین، آر.، تیان، جی. و رینارتز، پی. تشخیص تغییرات سهبعدی – رویکردها و کاربردها. ISPRS J. سنجش از دور فتوگرام. ۱۲۲ ، ۴۱-۵۶٫ https://doi.org/10.1016/j.isprsjprs.2016.09.013 (۲۰۱۶).
-
رابینسون، دی.ای و همکاران. پیشبرد تحقیقات هیدرولوژیکی حوزه آبخیز مبتنی بر فرآیند با استفاده از ژئوفیزیک نزدیک به سطح: چشماندازی برای روشهای ژئوفیزیکی الکتریکی و مغناطیسی و بررسی آنها. Hydrol. Processes . ۲۲ ، ۳۶۰۴–۳۶۳۵٫ https://doi.org/10.1002/hyp.6963 (۲۰۰۸).
-
کاتاپانو، آی. و همکاران. تصویربرداری سهبعدی کامل از طریق رادار نافذ زمین: ارزیابی در شرایط کنترلشده و میدانی برای کاوشهای باستانشناسی. Appl. Phys. A: Mater. Sci. Process. ۱۱۵ ، ۱۴۱۵–۱۴۲۲٫ https://doi.org/10.1007/s00339-013-8053-0 (۲۰۱۴).
-
ماشینی، ن. و همکاران. به سوی استفاده عملیاتی از ژئوفیزیک برای باستان شناسی در هنان (چین): رویکرد روش شناختی و نتایج در کایفنگ. Remote Sens. ۹ https://doi.org/10.3390/rs9080809 (۲۰۱۷).
-
ماسینی، ن. و لاساپونارا، ر. در کتاب «حس کردن گذشته: از مصنوع تا مکان تاریخی» (ویراستاران نیکولا ماسینی و فرانچسکو سولدوویری) ۲۳–۶۰ (انتشارات بینالمللی اشپرینگر، ۲۰۱۷).
-
پرسیکو، ر. مقدمهای بر رادار نفوذی زمین: پراکندگی معکوس و پردازش دادهها ، ۹۷۸۱۱۱۸۳۰۵۰۰۳ (۲۰۱۴).
-
لوچی، جی.، ماسینی، ان. و پرسیکو، آر. تحلیل زمان-فرکانس دادههای GPR برای بررسی آسیب ساختمانهای یادبود. مجله ژئوفیزیک. مهندسی. ۹ ، ۸۱-S91. https://doi.org/10.1088/1742-2132/9/4/S81 (۲۰۱۲).
-
Leucci, G., Persico, R. & Soldovieri, F. تشخیص شکستگی از داده های GPR: تاریخچه مورد کلیسای جامع اوترانتو. جی. ژئوفیز. مهندس ۴ ، ۴۵۲-۴۶۱٫ https://doi.org/10.1088/1742-2132/4/4/011 (۲۰۰۷).
-
دانسه، م.، سیلئو، م. و ماسینی، ن. روشهای ژئوفیزیکی و اطلاعات مکانی برای تحلیل نقاشیهای دیواری در حال پوسیدگی. Surv. Geophys. ۳۹ ، ۱۱۴۹–۱۱۶۶٫ https://doi.org/10.1007/s10712-018-9484-0 (۲۰۱۸).
-
لکبوش، جی.، وایبل، ای. و بوهلر، اف. استخراج ویژگی نیمه خودکار از دادههای GPR برای باستانشناسی. Near Surf. Geophys. ۶ ، ۷۵-۸۴٫ https://doi.org/10.3997/1873-0604.2007033 (۲۰۰۸).
-
لینفورد، ن. و لینفورد، پ. در AP: دوازدهمین کنفرانس بینالمللی کاوشهای باستانشناسی، ۱۲ تا ۱۶ سپتامبر ۲۰۱۷، صفحات ۱۳۸ تا ۱۳۹ (دانشگاه برادفورد، ۲۰۱۷).
-
پرگسباور، م.، ترینکس، آی. و نویبائر، دبلیو. رویکردی شیءگرا برای طبقهبندی خودکار ویژگیهای باستانشناسی در دادههای کاوش مغناطیسی. Near Surf. Geophys. ۱۲ ، ۶۵۱–۶۵۶٫ https://doi.org/10.3997/1873-0604.2014014 (۲۰۱۴).
-
کوچوک دمیرچی، م. و ساریس، AGPR پردازش و تفسیر دادهها بر اساس رویکردهای هوش مصنوعی: چشماندازهای آینده برای کاوشهای باستانشناسی. سنجش از دور. ۱۴ https://doi.org/10.3390/rs14143377 (۲۰۲۲).
-
ماناتاکی، م.، پاپادوپولوس، ن.، شتاکیس، ن. و دی یوریو، آ. بررسی مدلهای یادگیری عمیق روی دادههای GPR: مطالعه تطبیقی AlexNet و VGG روی مجموعه دادههایی از سایتهای باستانشناسی. سنجش از دور. ۱۵ https://doi.org/10.3390/rs15123193 (۲۰۲۳).
-
یو، اس. و ما، جی. یادگیری عمیق برای ژئوفیزیک: روندهای فعلی و آینده. مجله ژئوفیزیک. ۵۹ https://doi.org/10.1029/2021RG000742 (۲۰۲۱).
-
Kvamme، KL یکپارچه سازی داده های ژئوفیزیکی چند بعدی. آرکائول. پرسپکتیو . ۱۳ ، ۵۷-۷۲٫ https://doi.org/10.1002/arp.268 (۲۰۰۶).
-
ارننوین، ای. جی. ادغام دادههای چندبعدی باستانژئوفیزیکی با استفاده از طبقهبندی نظارتشده و بدون نظارت. Near Surf. Geophys. ۷ ، ۱۴۷–۱۵۸٫ https://doi.org/10.3997/1873-0604.2009004 (۲۰۰۹).
-
پاپادوپولوس، ن.، ماناتاکی، م. و کالایچی، ت. در چهل و سومین کنفرانس کاربردهای کامپیوتر و روشهای کمی در باستانشناسی.
-
کوچوکدمیرچی، م.، اوزر، ای.، پیرو، س.، بایدمیر، ن. و زامونر، د. کاربردی از رویکردهای ادغام برای دادههای باستانشناسی-ژئوفیزیکی: مطالعه موردی از آیزانوی. Archaeol. Prospection . ۲۵ ، ۳۳-۴۴٫ https://doi.org/10.1002/arp.1583 (۲۰۱۸).
-
پیرو، س.، مائوریلو، پ. و کامارانو، ف. ادغام کمی روشهای ژئوفیزیکی برای کاوشهای باستانشناسی. Archaeol. Prospection . ۷ ، ۲۰۳–۲۱۳ (۲۰۰۰).
-
Mastrocinque, A., Marchetti, CM & Scavone, R. Grumentum و شهرهای رومی در جنوب ایتالیا = Grumentum e le città romane nell’Italia meridionale. ix، ۳۶۹ صفحه: تصاویر (چند رنگ)، نقشه ها (برخی رنگی) ; ۳۰ سانتی متر (انتشارات بار، ۱۳۹۵).
-
Mastrocinque, A. Grumentum romana: convegno di studi, Grumento Nova, Potenza: salone del Castello Sanseverino, 28–۲۹ giugno 2008 / a cura di Attilio Mastrocinque (Moliterno: V. Porfidio, 2009).
-
باووسی، م.، چیانسی، د.، جیانو، اس. آی. و موچیارلی، م. تحقیقات چند رشتهای در مورد قنات رومی گرومنتوم (باسیلیکاتا، جنوب ایتالیا). مجله ژئوفیزیک. ۴۷ ، ۱۷۹۱-۱۸۰۱ (۲۰۰۴).
-
چیانز، دی.، دی’امیلیو، ام.، باووسی، ام.، لاپنا، وی. و ماکیاتو، ام. اندازهگیریهای رادار مغناطیسی و زمینی برای نقشهبرداری آلودگی خاک در منطقه صنعتی وال باسنتو (منطقه باسیلیکاتا، جنوب ایتالیا): مطالعه موردی. Environ. Geol. ۴۹ ، ۳۸۹-۴۰۴٫ https://doi.org/10.1007/s00254-005-0082-3 (۲۰۰۶).
-
لارسون، دیاو، لیپو، سیپی و آمبوس، ایال. کاربرد روشهای پیشرفته ژئوفیزیکی و اصول مهندسی در باستانشناسی علمی نوظهور. فرست بریک . ۲۱ ، ۵۱-۵۲ (۲۰۰۳).
-
آسپینال، آ.، گافنی، سی. و اشمیت، آ. مغناطیسسنجی برای باستانشناسان. روشهای ژئوفیزیکی برای باستانشناسی ، صفحات ۱۸۹ تا ۲۰۱ (آلتامیرا، ۲۰۰۸).
-
Piro, S., Sambuelli, L., Godio, A. & Taormina, R. in Near Surf. ژئوفیزیک ۶ ۴۰۵-۴۱۴٫
-
آیتکن، امجیای، آر. کاوش مغناطیسی. عتیقهجات ۳۲ ، ۲۷۰–۲۷۱ (۱۹۵۸).
-
کی، اس.جی، پارکاک، اس.اچ و استرات، کی.دی. سنجش از دور فضایی و زمینی با وضوح بالا و پیامدهای آن برای باستانشناسی چشمانداز: مورد پورتوس، ایتالیا. مجله باستانشناسی. علوم. ۵۲ ، ۲۷۷-۲۹۲٫ https://doi.org/10.1016/j.jas.2014.08.010 (۲۰۱۴).
-
گودمن، دی. و پیرو، اس. سنجش از دور GPR در باستانشناسی (۲۰۱۳).
-
کوهونن، تی. نقشههای خودسازمانده (اسپرینگر، ۱۹۹۷).
-
اسپانوداکیس، ان. اس. و وافیدیس، ای. در نشست اروپایی ژئوفیزیک محیطی و مهندسی، ۲۰۰۸-۱۴مین نشست اروپایی ژئوفیزیک نزدیک به سطح.
-
وفیدیس، آ.، اکونومو، ن.، اسپانودکیس، ن.س.، حمدان، اچ.ای. و نینیو-کیندلی، وی. در نشست ژئوفیزیک محیطی و مهندسی اروپا در نزدیکی سطح زمین ۲۰۰۷–سیزدهمین نشست اروپایی.
-
پالسکی، وی.، ماراس، ال. و تورچتی، ام.ای. یابنده ویژگیهای جالب: رویکردی جدید به تحلیل تصاویر چندطیفی. هریتیج ۵ ، ۴۰۸۹–۴۰۹۹. https://doi.org/10.3390/heritage5040211 (۲۰۲۲).
-
دانسه، م.، دمشار، یو.، ماسینی، ن. و چارلتون، م. بررسی پوسیدگی مصالح بناهای تاریخی با استفاده از تجزیه و تحلیل بصری با دادههای ترموگرافی مادون قرمز چندزمانه. باستانشناسی ۵۲ ، ۴۸۲-۵۰۱٫ https://doi.org/10.1111/j.1475-4754.2009.00485.x (۲۰۱۰).
-
گتیس، آ. در کتابچه راهنمای تحلیل فضایی کاربردی: ابزارهای نرمافزاری، روشها و کاربردها (ویراستاران: مانفرد ام. فیشر و آرتور گتیس) ۲۵۵–۲۷۸ (اسپرینگر، ۲۰۱۰).
-
موران، یادداشتهای PAJB در مورد پدیدههای تصادفی پیوسته. ۳۷ ، ۱۷-۲۳ (۱۹۵۰).
-
موران، پیایپی، تفسیر نقشههای آماری. مجله آمار جیآر. انجمن صنفی. ب . ۱۰ ، ۲۴۳–۲۵۱ (۱۹۴۸).
-
آنسلین، ل. شاخصهای محلی ارتباط مکانی – LISA. تحلیل جغرافیایی. ۲۷ ، ۹۳-۱۱۵٫ https://doi.org/10.1111/j.1538-4632.1995.tb00338.x (۱۹۹۵).
-
Andrienko, N., Andrienko, G. & Gatalsky, P. در مجموعه مقالات کنفرانس کاری رابطهای بصری پیشرفته ۲۱۷–۲۲۰ (انجمن ماشینهای محاسباتی، ۲۰۰۰).