۱٫ مقدمه
قرن بیست و یکم قرن اقیانوس است و رابطه بین تولید و عملکرد جامعه و اقیانوس روز به روز نزدیکتر می شود. با توسعه سریع روش های اکتشاف اقیانوس، نحوه پردازش و تجزیه و تحلیل داده های عظیم اقیانوس به یک مشکل فوری تبدیل شده است که باید حل شود. در عین حال، تجسم اطلاعات در حال تبدیل شدن به ابزار اصلی تجزیه و تحلیل داده ها است و ویژگی های شهودی و واضح آن می تواند به طور قابل توجهی کارایی تجزیه و تحلیل داده ها را بهبود بخشد. در حال حاضر، در رشته های مختلف، سیستم های تجسم به یک ابزار تحقیقاتی رایج برای پردازش و تحلیل داده ها تبدیل شده اند.
داده های دریایی ویژگی های چند بعدی و پیچیده بودن را دارند و بیان شهودی و جامع ویژگی های آن با استفاده از روش های سنتی تحلیل داده ها دشوار است. بنابراین، افراد بیشتری استفاده از تجسم سه بعدی را برای پردازش و تجزیه و تحلیل داده های دریایی انتخاب می کنند [ ۱ ]. تجسم سه بعدی اقیانوس دارای ویژگی های شهودی، اشتراک زمانی و منظم بودن است که می تواند به طور شهودی رابطه داخلی و ویژگی های سری زمانی داده های اقیانوس را منتقل کند. سیستم تجسم دریایی می تواند مزایای فناوری تجسم را یکپارچه کند و عملکردهای هدفمند را با توجه به نیازهای کاربران توسعه دهد که می تواند صحنه های دریایی را به روشی بصری منتقل و اجرا کند [ ۲ ].]. با این حال، این کار آسانی نیست. چگونگی ادغام موثر داده های عظیم اقیانوس و ادغام ارگانیک آنها در صحنه تجسم در صورت نیاز و دادن یک رابط کاربری تعاملی به سیستم، چالش توسعه سیستم تجسم فعلی است.
تحقیقات تجسمی دادههای محیطی دریایی عمدتاً در شبیهسازی و تجزیه و تحلیل عناصر محیطی دریایی مانند دما، شوری، چگالی، سرعت صوت و جریانهای اقیانوسی منعکس میشود. بسیاری از موسسات و محققین علمی یک سری توسعه هدفمند را پیرامون مدیریت یکپارچه و تجسم سه بعدی داده های دریایی متنوع، چند بعدی و پویا انجام داده اند. به عنوان مثال، پلتفرم های نرم افزاری مانند Google Ocean توسعه یافته توسط Google، Skyline توسعه یافته توسط Skyline، MyOcean توسعه یافته توسط اتحادیه اروپا، ArcGlobe توسعه یافته توسط ESRI، WorldWind [ ۳] توسعه یافته توسط ناسا و سایر پلتفرم های نرم افزاری، یک رابط یکپارچه سازی اطلاعات مکانی را برای ساخت مدل های زمین مجازی و عملکرد بالای آن فراهم می کند. سیستمهای نرمافزاری مبتنی بر محیط GIS مانند Marine GIS که توسط دانشگاه نیوهمپشایر و ArcGIS توسعهیافته توسط ESRI ایجاد شدهاند، پایههای کاربردی و عملکرد را برای تجسم دادههای محیطی دریایی فراهم میکنند. از نظر تجسم داده های محیطی، راوی و همکاران. [ ۴ ] فناوری و ابزارهای مورد استفاده خود را بررسی و خلاصه کرد. امانوئل و همکاران [ ۵ ] تحقیقات گسترده ای در مورد گرافیک کامپیوتری مورد استفاده در شبیه سازی و رندر اقیانوس انجام داد. گائو شیژانگ و همکاران [ ۶] OpenGL و IDL را به عنوان فناوری توسعه تجسم سه بعدی بر اساس محیط GIS انتخاب کرد و مولفه تجسم سه بعدی CMa3DView را با استفاده از زبان های C++ و VC++ توسعه داد، سپس آن را در عملیات بصری در نرم افزار Maxplorer خود توسعه یافته ادغام کرد. ژانگ فنگ و همکاران [ ۷ ] یک مدل زمین مجازی بر اساس پلت فرم Skyline ساخت که بر روی آن داده های DEM (مدل ارتفاعی دیجیتال)، داده های سنجش از دور جغرافیایی پایه و داده های بافت یکپارچه و تجسم شدند. بر اساس موتور رندر سه بعدی OSG، Li Xinfang و همکاران. [ ۸] یک مدل زمین مجازی سه بعدی با زبان VC++ ایجاد کرد و دادههای DEM موجود و تصاویر ابر ماهوارهای روی مدل را پردازش کرد تا یک سیستم شبیهسازی و تجسم سهبعدی در زمان واقعی، کارآمد و واقعی یک محیط دریایی بسازد. چن گه و همکاران [ ۹ ، ۱۰ ] یک موتور تجسم مجازی اقیانوس سه بعدی به نام VV-Ocean را برای دستیابی به شبیه سازی با کیفیت بالا از محیط اقیانوس، تجسم داده های چند بعدی اقیانوس و بازتولید حیات اقیانوسی، از جمله نمایش صحنه اقیانوس مجازی، داده های دینامیک محیط اقیانوس طراحی کرد. تجسم در زمان واقعی و شبیه سازی بصری حیات دریایی و سایر عملکردها. سان کیانگ و همکاران [ ۱۱] یک سیستم تجسم میدان اسکالر دریایی بر اساس چارچوب زمین سه بعدی منبع باز سزیوم طراحی کرد، به تجسم و تجزیه و تحلیل عناصر محیطی دریایی بر اساس معماری B/S پی برد و به طور سیستماتیک روش معماری سیستم تجسم را توضیح داد.
با این حال، تحقیق فوق یا به تجسم عناصر محیطی دریایی بدون افزودن توابع تجزیه و تحلیل دادههای لازم محدود میشود، یا فقط برخی از الگوریتمهای تجسم را بدون ادغام چندین روش تجسم در یک سیستم ارگانیک توسعه و تحقیق میکند. این مقاله با هدف این نقطه کور پژوهشی، سعی در طراحی یک سیستم تجسم داده های دریایی دارد که بتواند با انواع سناریوهای تحقیقات علمی سازگار باشد. ما معتقدیم که یک سیستم تجسم اقیانوس که نیازهای تحقیقات علمی را برآورده می کند باید دارای ویژگی های زیر باشد:
- (۱)
-
توانایی یکپارچه سازی و مدیریت حجم زیادی از داده های دریایی.
- (۲)
-
دستیابی به رندر زمان واقعی کارآمد.
- (۳)
-
رابط سیستم چند منظوره و تعاملی.
با در نظر گرفتن این موضوع به عنوان پیشزمینه تحقیق، این مقاله ویژگیهای دادههای محیط دریایی در مقیاس بزرگ و ویژگیهای استفاده از سیستم تجسم را در نظر میگیرد و یک سیستم تجسم مبتنی بر فناوری رندر موازی GPU و فناوری ذخیرهسازی داده NetCDF از طریق نقطه، خط، سطح، توسعه میدهد. و تحلیل مدل حجمی این عمدتا شامل انواع الگوریتم های تجسم مانند ردیابی کانتور، تولید هم سطح، رندر بخش، رندر حجم و غیره است و تجسم سه بعدی داده های محیط هیدرولوژیکی دریایی در مقیاس بزرگ را تحقق می بخشد. بر این اساس، مهمتر از آن، متفاوت از نرم افزار تجسم داده های محیط دریایی معمولی، سناریوی کاربردی برای این سیستم عمدتاً ناوبری زیر آب زیردریایی ها است. بنابراین، نگرانی اصلی ما ثبات است، سازگاری الگوریتم تجسم و یکپارچگی عملکردهای ضروری سیستم. با در نظر گرفتن این به عنوان منطق طراحی، ما به طور گسترده نیازهای استفاده گروه کاربر را درخواست کردیم و سیستم تجسم این مقاله را طراحی کردیم.
۲٫ چارچوب سیستم
ساختار سیستم طراحی شده در این مقاله عمدتاً از یک بخش پردازش داده، یک بخش ارائه داده و یک بخش نمایش برنامه تشکیل شده است. ساختار خاص در شکل ۱ نشان داده شده است .
با توجه به تنوع و پیچیدگی داده های محیط زیست دریایی، برای ایجاد یک سیستم تجسم دریایی، ابتدا باید یک پایگاه داده دریایی پایدار و کارآمد ایجاد کرد. توابع بخش مدیریت داده عمدتاً عبارتند از: تبدیل فرمت داده ها، پیش پردازش داده ها، مدیریت ویرایش داده ها و نمایش داده ها. محتوای مدیریت داده به تفصیل در بخش ۳ توضیح داده شده است .
بخش رندر داده ها جزء اصلی سیستم تجسم است. ماژول رندر داده ها از یک رابط کاربری چند رشته ای و یکپارچه و موتور رندر برای تکمیل رندر بصری و تجزیه و تحلیل داده های ویژگی های دریایی چند بعدی استفاده می کند. موتور رندر سه بعدی شامل مجموعه ای از ماژول های رندر است که عمدتاً شامل رندر خطی، رندر سطحی و رندر حجمی است. این ماژول ها از Qt به عنوان چارچوب توسعه استفاده می کنند و از Open GL برای توسعه API اساسی برای رندر استفاده می کنند. موتور رندر با به حرکت درآوردن GPU سریعتر کار می کند. جزئیات بهینه سازی دقیق موتور رندر در بخش ۴ توضیح داده شده است.
بخش نمایش برنامه مسئول عملیات های مختلف کاربر مربوطه مانند مشاهده ویژگی، رومینگ صحنه، تجزیه و تحلیل داده ها و سوئیچینگ عملکرد است. این قسمت با بخش رندر داده تعامل دارد و نتایج تجسم را نمایش می دهد.
۳٫ مدیریت داده ها
منبع داده های دریایی پیچیده است، و حجم داده ها بسیار زیاد است، بنابراین برای تجسم آن، مدیریت موثر داده ها ضروری است. سیستم تجسم طراحی شده در این مقاله عمدتاً از داده های قالب NetCDF استفاده می کند. NetCDF یک فرمت داده است که به طور گسترده در تحقیقات هواشناسی دریایی استفاده می شود. این فرمت می تواند داده ها را در یک شبکه به طور موثر پردازش و ذخیره کند. داده های فرمت NetCDF با محیط برنامه نویسی زبان C سازگار هستند، بنابراین می توان آنها را به راحتی توسط نرم افزارهای برنامه نویسی مختلف خواند [ ۱۲ ].
در این مقاله، ماژول تبدیل NetCDF برای انجام یک سری پیش پردازش روی داده ها طراحی شده است که عمدتاً شامل جنبه های زیر است.
-
محیط هیدرولوژیکی دریایی و محیط هواشناسی را بر اساس ذخیره سازی NetCDF به فرمت داده مشخص شده تبدیل کنید.
-
از توابع پیش پردازش داده ها مانند درون یابی و کاهش نویز برای محیط هیدرولوژیکی دریایی و محیط هواشناسی ذخیره شده در NetCDF پشتیبانی می کند.
-
پشتیبانی از ویرایش تعاملی داده های بلادرنگ (اصلاح، حذف) داده های محیط هیدرولوژیکی دریایی ذخیره شده در NetCDF، با عملکرد پردازش داده WYSIWYG.
-
پشتیبانی از مرور و نمایش داده های محیط زیست دریایی در پایگاه داده.
چارچوب طراحی عملکردی ماژول مدیریت داده در شکل ۲ نشان داده شده است .
۳٫۱٫ تبدیل فرمت داده
برای ساخت ماژول داده، باید یک قالب داده استاندارد یکپارچه ارائه کنیم. این سیستم به طور یکنواخت فرمت داده های محیط دریایی را برای مدیریت ذخیره سازی به داده های قالب NetCDF تبدیل می کند. ماژول مدیریت داده همچنین از تبدیل داده های محیط هیدرولوژیکی دریایی ذخیره شده بر اساس NetCDF به فرمت داده مشخصی که می تواند روی پلت فرم سیستم نمایش و اعمال شود، پشتیبانی می کند.
۳٫۲٫ پیش پردازش داده ها
پیش پردازش داده ها می تواند عملکرد درون یابی و کاهش نویز را در داده های محیط هیدرولوژیکی دریا محقق کند. به طور خاص، شامل موارد زیر است: شناسایی و حذف داده های تکراری. حذف یا تصحیح داده های نویز از جمله نقاط پرت؛ پردازش مداوم داده های محیط زیست دریایی گسسته موارد زیر به نوبه خود شرح داده شده است:
- (۱)
-
شناسایی داده های تکراری در فرآیند معرفی داده ها و دسترسی به پایگاه داده، شناسایی و تأیید مکرر داده ها ضروری است. این سیستم علاوه بر این پنجره ای برای شناسایی تکراری داده ها فراهم می کند و کاربر می تواند به صورت دستی شناسایی تکراری داده ها را انجام دهد.
- (۲)
-
داده های غیر طبیعی عمدتا به داده های جهش و داده های صفر اشاره دارد. داده های جهشی به این معنی است که داده های به دست آمده کاملاً با داده های نظری متفاوت است. برای مثال، ترتیب قدر با داده های معمولی کاملاً متفاوت است و داده های بلادرنگ به طور ناگهانی بالا و پایین می روند. داده صفر نتیجه نقص در تجهیزات اندازه گیری و انتقال است. برای داده های غیرعادی، لازم است تابع عملیات حذف یا تصحیح باشد. داده های غیرعادی را می توان با تنظیم محدوده مقدار نرمال داده ها در قالب یک کادر محاوره ای شناسایی کرد و داده های غیرعادی شناسایی شده را می توان حذف یا به صورت دستی اصلاح کرد.
- (۳)
-
پردازش مستمر داده های گسسته. تغییرات دینامیکی عناصر یا پدیده های دریایی در فضا پیوسته است، اما در واقع، داده های جمع آوری شده اغلب گسسته هستند. اگرچه حجم کل داده ها بسیار زیاد است، داده های جمع آوری شده ممکن است در محدوده زمانی و مکانی مشخصی نسبتاً پراکنده باشند. از یک سو ناشی از روشهای جمعآوری ناپیوسته است و از سوی دیگر، ویژگیهای پراکنش جغرافیایی محیط دریایی نیز به معنای جامع نبودن دادههای جمعآوریشده خواهد بود. بنابراین، لازم است دادهها از طریق روش درونیابی مکانی-زمانی برای افزایش تداوم مکانی آنها و دستیابی به بیان کامل، روان و کارآمد دادههای منطقهای دریایی، درونیابی یا نازکتر شوند.
۳٫۳٫ مدیریت ویرایش داده ها
پایگاه داده عظیم اقیانوس برای سازماندهی و به روز رسانی به توابع ویرایش داده قدرتمند نیاز دارد. تابع مدیریت ویرایش داده ها می تواند داده های مربوطه را در پایگاه داده با سرعت پاسخگویی سریعتر بازیابی کند و عملیات ویرایش را روی آن محقق کند.
۳٫۴٫ نمایش داده ها
پشتیبانی از نمایش مرور طبقه بندی شده و سلسله مراتبی محیط هیدرولوژیکی دریایی و داده های محیط هواشناسی ذخیره شده در NetCDF و پشتیبانی از مرور طبقه بندی شده و سلسله مراتبی و نمایش داده های از پیش پردازش شده و داده های تبدیل شده.
۴٫ فناوری تجسم
بخش تجسم بخش اصلی سیستم است. چگونگی تحقق و ترکیب الگوریتم های تجسم به طور معقول با توجه به نیازهای استفاده، تمرکز تحقیقات ما است. برای عناصر دریایی مختلف و الزامات تجزیه و تحلیل، این مقاله الگوریتمهای تجسم مانند تجسم ایزولاین، تجسم هم سطحی، تجسم بخش CT، تجسم حجم و تجسم بردار جریان را طراحی کرد. این الگوریتم ها ماژول تجسم سیستم را تشکیل می دهند. از طریق این الگوریتمها، سیستم تجسم طراحی شده در این مقاله میتواند نیازهای تجسم متفاوت عناصر مختلف دریایی را برآورده کند و سناریوهای استفاده غنی دارد. هر الگوریتم تجسم به طور مفصل در زیر توضیح داده شده است.
۴٫۱٫ رندر زمین زیردریایی
ما از دادههای عمق آب اندازهگیری شده در ناحیه دریا استفاده میکنیم و به طور جامع عناصری مانند خطوط خطوط و خطوط ویژگی توپوگرافی (خطوط خط الراس، خطوط دره، خطوط خطوط، خطوط لبه دریاچه و غیره) را برای ساخت دادههای DEM زیردریایی در نظر میگیریم. برای یکسان سازی استاندارد و قالب، از روش های پردازش داده مانند تبدیل مختصات، تبدیل طرح ریزی و پردازش لبه برای پردازش داده ها استفاده می کنیم. پس از آن، از فنآوری ترکیب دادههای تجزیه و تحلیل مؤلفه اصلی (PCA) برای تحقق بخشیدن به ادغام و تکمیل سیستمهای چند مختصات و دادههای زمین با دقت چندگانه استفاده کردیم [ ۱۳ ].
از آنجایی که دادههای عمق آب بهدستآمده گسسته هستند، لازم است با کمک یک الگوریتم درونیابی مناسب، یک مدل ارتفاعی منطقی از بستر دریا ساخته شود. بازسازی توپوگرافی بستر دریا نیاز به اتصال نقاط گسسته برای تشکیل یک سطح بر اساس یک رابطه توپولوژیکی خاص دارد. سطح یک نمایش تقریبی از زمین زیردریایی و اشیاء زمینی است. وفاداری آن به تعداد نقاط داده نمونه برداری شده و استخراج نقاط ویژگی بستگی دارد. بنابراین، نقطه نمونهبرداری برای ساخت یک سطح توپوگرافی سه بعدی بستر دریا کلیدی است [ ۱۴ ، ۱۵ ]]. چگالی اندازه گیری های عمق سنجی موجود بسیار کم است و شبیه سازی سطح توپوگرافی بستر دریا دشوار است. بنابراین، نقطه عمق آب باید درون یابی شود. متداول ترین روش مورد استفاده، روش درونیابی فضایی کریجینگ است.
در این مقاله از روش کریجینگ معمولی برای درونیابی داده های توپوگرافی بستر دریا استفاده شده است. الگوریتم درونیابی کریجینگ برای متغیرهای منطقه ای با همبستگی فضایی مناسب است و توپوگرافی بستر دریا با ویژگی های تصادفی و ساختاری آن مطابقت دارد [ ۱۶ ]. الگوریتم درون یابی کریجینگ مورد استفاده در این مقاله از تابع پایه متغیر “قدرت” استفاده می کند، فاصله شبکه روی ۱ تنظیم شده است، و از حالت “نقطه” استفاده می شود، نسبت شیب و ناهمسانگردی هر دو روی ۱ تنظیم می شود و زاویه ناهمسانگردی روی ۰ تنظیم کنید.
فرآیند ساخت DEM زیردریایی با استفاده از درون یابی کریجینگ معمولی در شکل ۳ نشان داده شده است .
پس از ساخت داده های توپوگرافی بستر دریا، سیستم از تصاویر ماهواره ای با وضوح بالا و داده های DEM برای ساخت توپوگرافی با دقت بالا استفاده می کند. چارچوب طراحی شبیهسازی ۳ بعدی زمین بستر دریا در شکل ۴ نشان داده شده است .
داده های تصویر ماهواره ای و داده های DEM توسط یک چهار درخت بیضی سازماندهی می شوند. این روش سازماندهی آسان است و به این معنی است که نقشه برداری بین تصاویر ماهواره ای و داده های DEM ساده است. از طریق رابطه نقشهبرداری متقابل، تصویر ماهوارهای صحنهای سه بعدی با سطح DEM ایجاد میکند، زمینهای موجدار را ایجاد میکند و شبیهسازی زمین و شکلهای زمین را تحقق میبخشد.
هنگام رندر، موتور رندر زمین درخواست داده را به موتور داده ارسال می کند و داده های زمینی را که باید ترسیم شود به دست می آورد. کاربر از طریق ورودی دستگاه جانبی به رومینگ دوربین در زمین مجازی پی می برد تا تصاویر زمین را در موقعیت های مختلف و چشم اندازهای مختلف به دست آورد.
تأثیر پردازش و تجسم زمین بستر دریا که با روش فوق تحقق یافته است در شکل ۵ نشان داده شده است .
تجسم زمین زیردریایی یک چارچوب فضایی اساسی برای نمایش اطلاعات ماکروسکوپی و میکروسکوپی و تحلیلهای تعاملی مختلف فراهم میکند. بر این اساس، سیستم می تواند به طور موثری تجسم و نمایش پویا چند بعدی داده های محیطی دریایی را تحقق بخشد.
۴٫۲٫ تجسم خط کانتور
خط کانتور یک منحنی صاف پس از اتصال گره ها است. خط کانتور می تواند به مشتریان کمک کند تا توزیع ارزش ها را به طور خلاصه درک کنند تا بتواند در تجزیه و تحلیل ویژگی های ارزش کمک کند. خط کانتور به طور گسترده ای در ناحیه تجسم اعمال می شود.
۴٫۲٫۱٫ الگوریتم درون یابی کانتور
فرض کنید دو نقطه وجود دارد که نشان داده شده است د۱و د۲، و ارزش های آنها هستند v1و v2، در حالی که مقدار ویژگی خط کانتور است v. مقدار پرچم را مطابق (۱) محاسبه کنید.
قاضی جیبرای تعیین اینکه آیا یک نقطه معادل بین وجود دارد یا خیر د۱و د۲٫
- (۱)
-
اگر جی<0، به این معنی است که یک مقدار معادل بین وجود دارد د۱و د۲٫ فرمول محاسبه مختصات معادل در (۲) نشان داده شده است.
- (۲)
-
اگر جی>0، به این معنی است که هیچ مقدار معادلی بین وجود ندارد د۱و د۲٫
- (۳)
-
اگر جی=۰، به این معنی است که یک تکینگی بین وجود دارد د۱و د۲٫ وجود نقاط منفرد باعث افزایش زمان محاسبه می شود. بنابراین، برای رفع این نقص بدون تأثیر بر نتیجه عملیات کانتور، به نقطه منفرد حداقل مقدار ۰٫۰۰۰۱ اختصاص می دهیم.
۴٫۲٫۲٫ الگوریتم موازی کانتور
خطوط شبکه ای از داده های شبکه معمولی متعامد با یکدیگر هستند و هر سلول شبکه یک مستطیل است. چهار رأس آن را به صورت زیر تنظیم می کنیم: ایکسمن،yj، ایکسمن،yj+1، ایکسمن+۱،yj،ایکسمن+۱،yj+1و مقادیر مربوط به آنها عبارتند از: افمن، j، افمن،j+1، افمن+۱،j، افمن+۱،j+1.
محاسبه نقطه تقاطع بین واحد شبکه و خط کانتور عمدتاً برای یافتن نقطه تقاطع بین خط لبه و خط کانتور هر واحد است. با فرض اینکه تابع به صورت خطی در سلول تغییر می کند، می توان از تعیین رأس استفاده کرد. نقاط شبکه به دو حالت تقسیم می شوند. -” و ” +” که نشان می دهد نقطه به ترتیب در داخل یا خارج از خط کانتور قرار دارد. مقدار خط کانتور را بگذارید افتی، اگر اف≤افتی، آن را با علامت ” -”؛ اگر اف>افتی، آن را با علامت ” +”. پس از تعیین جهت خطوط کانتور، روش های اتصال خطوط کانتور را می توان به سه حالت زیر تقسیم کرد:
- (۱)
-
بدون امتیاز معادل وقتی رئوس همه “+” یا “-” هستند، هیچ بخش ایزولاین وجود ندارد.
- (۲)
-
تعداد امتیازهای معادل دو عدد است. دو حالت وجود دارد: یک راس با سه رأس دیگر متفاوت است. دو راس “+” و دو “-” وجود دارد و رئوس با پرچم یکسان در یک لبه قرار دارند (مانند شکل ۶ ).
- (۳)
-
تعداد امتیازهای معادل چهار عدد است. در این مورد، همانطور که در شکل ۷ نشان داده شده است، دو روش برای رسم خط کانتور وجود دارد . دلیل چنین ابهامی وجود نقطه زین در این واحد است. میتوانیم تابع درونیابی خطی دوگانه را از داخل واحد تحلیل کنیم. از آنجایی که درون یابی خطی در حاشیه واحد استفاده می شود، تغییر مقدار تابعی که سطح واحد را تعیین می کند، در ویژگی خطی دوگانه است، که نشان می دهد که خط خطوط در واحد یک منحنی هذلولی است تا یک خط مستقیم. مانند (۳).
اتصال مبهم را می توان با مقدار تابع با توجه به نقطه متقاطع دو خط مجانبی منحنی هذلولی تعیین کرد. این به این دلیل است که نقطه تلاقی دو خط مجانبی همیشه در همان ناحیه یکی از جفت رئوس قرار دارد. بنابراین، اگر نقطه متقاطع ” +”؛ از روش اتصال دوم استفاده کنید اگر نقطه متقاطع ” -“. در این مقاله، برای ساده سازی، از یک واحد مورب نقطه متقاطع برای جایگزینی محاسبه نقطه تلاقی خطوط مجانبی استفاده می کنیم.
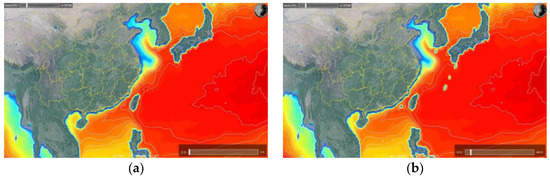
در این مقاله، الگوریتم فوق در GeometryShader پردازنده گرافیکی برای دستیابی به استخراج و تجسم خطوط کانتور بلادرنگ قرار داده شده است. ما دادههای میانگین ماهانه شوری اقیانوس آرام غربی را در ژانویه ۲۰۲۲ برای تجسم خطوط کانتور انتخاب کردیم که در آن (a) دادههای شوری سطح دریا و (b) دادههای شوری عمق ۲۰۰ متر است. اثر در شکل ۸ نشان داده شده است .
۴٫۳٫ تجسم ایزورفیس
سطح همسطح را می توان امتداد خط کانتور در فضای سه بعدی در نظر گرفت، یعنی تمام مجموعه نقطه ها راضی کننده است. fایکس،y،z=جدر فضای داده [ ۱۷ ، ۱۸ ]. متداول ترین الگوریتم های استخراج هم سطحی عبارتند از Branch-On-Need Octtree (BONO)، استخراج هم سطح نزدیک به بهینه (NOISE) [ ۱۹ ] و Marching Cubes (MC) [ ۲۰ ، ۲۱ ]. الگوریتم MC اصولاً ساده است و پیادهسازی آن آسان است، بنابراین یک الگوریتم کلاسیک برای تولید سطوح همسطح دادههای سهبعدی است [ ۲۲ ]. بنابراین، به منظور اطمینان از قابلیت اطمینان الگوریتم، این مقاله تصمیم گرفت از الگوریتم MC بر اساس عملکرد GPU استفاده کند. جریان الگوریتم به شرح زیر است.
- (۱)
-
لایهای سه بعدی دادههای معمولی گسسته را در دادههای بافت قرار دهید و آنها را در حافظه ویدیویی بخوانید.
- (۲)
-
دو لایه داده را در Vertex Shader اسکن کنید و وکسل های بین دو لایه را یکی یکی بسازید. هشت رأس در هر وکسل از دو لایه مجاور گرفته شده است.
- (۳)
-
مقدار هر رأس وکسل را با مقدار هم سطح Ft داده شده در Geometry Shader مقایسه کنید. بر اساس نتیجه مقایسه طبقه بندی کنید و جدول حالت وکسل را بسازید.
- (۴)
-
با توجه به جدول حالت، الگوی توزیع همسطح متناظر با مقدار حالت در Geometry Shader را پیدا کنید و مرز وکسلی را که سطح همسطح را قطع میکند، تعیین کنید.
- (۵)
-
در Geometry Shader مختصات تقاطع مرز وکسل و سطح هم سطح با درون یابی خطی محاسبه می شود. این نقاط تقاطع را با توجه به حالت مربوطه به مثلث ها متصل کنید تا سطح هم سطح در واحد ایجاد شود.
- (۶)
-
در Geometry Shader، گرادیان در هر رأس وکسل با روش اختلاف مرکزی به دست می آید. پس از آن، بردار نرمال در هر رأس مثلث با روش درون یابی خطی به دست می آید.
- (۷)
-
در Fragment Shader، رندر نور و سایه با توجه به مقادیر مختصات و بردارهای معمولی رئوس در هر پچ مثلثی انجام می شود تا تصاویر ایزوسطحی با کیفیت و بلادرنگ به دست آید.
اثر تجسم سطح ایزوسطحی سه بعدی به دست آمده با روش فوق در شکل ۹ نشان داده شده است ، که در آن (الف) نمایش پارامتر در حین اشکال زدایی است، و (ب) اثر تجسم هم سطح دما در دریای چین جنوبی است (۱۶٫۲۷۱). ° N–۱۶٫۲۹۹ ° N، ۱۱۶٫۶۸۸ ° E–۱۱۶٫۷۵۶ ° E).
۴٫۴٫ تجسم بخش
با تنظیم یک محدوده رنگی خاص، تجسم بخش می تواند کل مقدار مشخصه را به محدوده رنگی مشخص شده نگاشت کند تا یک رابطه متناظر ایجاد کند تا پر شدن رنگ فیلد داده را متوجه شود. به این ترتیب، تنوع مکانی داده ها را می توان از بخش درک کرد. در کاربرد تجسم سه بعدی، درک زیربخش مدل فضای سه بعدی بخش مهمی از تقریباً هر سیستم تجسم سه بعدی است.
در تجسم بخش، یکی از مهم ترین بخش ها، تحقق تقسیم دلخواه فضای سه بعدی است. این مقاله روش تولید مستقیم صفحات فرعی بر اساس وکسل ها را اتخاذ می کند. با تجزیه و تحلیل رابطه بین هر وکسل و بخش در مجموعه داده های سه بعدی، می تواند مستقیماً هر تصویر بخش را ترسیم و تولید کند. بنابراین، رابطه متقابل بین وکسل ها و پروفایل ها را می توان به روابط متقابل بین بخش های خط و پروفایل های کروی تبدیل کرد. بر اساس اصل هندسی سه بعدی، در دستگاه مختصات سه بعدی دکارتی معادله کروی به صورت زیر است:
جایی که ایکس۰، y0،z0مختصات مرکز کره هستند و آرشعاع کره است.
استفاده کنید fایکس،y،zبرای نشان دادن بیان سمت چپ معادله مقطع کروی، یعنی
بگذارید مختصات مکانی یک راس در وکسل باشد ایکسمن،yj،zک، و برای بدست آوردن آن را در معادله کروی بیاورید fایکسمن،yj،zک. چه زمانی fایکسمن،yj،zکبزرگتر یا مساوی ۰ باشد، در نظر گرفته می شود که این راس در خارج یا روی مرز مقطع کروی قرار دارد و مقدار حالت آن برابر با ۱ است. fایکسمن،yj،zککمتر از ۰ است، در نظر گرفته می شود که این راس در داخل بخش کروی قرار دارد و مقدار حالت آن ۰ است. بنابراین، مقدار حالت خود وکسل (۰ یا ۱) تعیین می کند که آیا می توان وکسل را در قسمت نگاشت کرد یا خیر. فضای بافت به عنوان یک بافت اگر تصویر داخل حجم قابل مشاهده باید پس از تقسیم بندی ترسیم شود، داده های تجسم با مقدار حالت وکسل ۰ به فضای بافت نگاشت می شوند و مقدار حالت ۱ به ۰ اختصاص می یابد.
با استفاده از روش فوق برای به دست آوردن تجسم بخش توپوگرافی بستر دریا و میدان داده های اسکالر محیط دریایی در شکل ۱۰ نشان داده شده است .
۴٫۵٫ تجسم حجم
با توجه به ویژگیهای عناصر محیطی دریایی، تجسم حجم میتواند به بهترین شکل تغییرات زمانی و مکانی عناصر محیطی دریایی را توصیف کند. فناوری رندر حجمی یک روش رندر ساده است. رندر مستقیم حجم داده ها می تواند به طور دقیق و واضح فیلد داده سه بعدی اصلی را بازتولید کند و به کاربران این امکان را می دهد که به طور مستقیم توزیع و تغییرات مقادیر داده ها را در هر موقعیتی در فیلد داده سه بعدی احساس کنند.
در این مقاله، یک روش تصویرسازی حجمی RayCast مبتنی بر GPU مبتنی بر یکپارچه سازی پیش ادغام حجم برای تحقق تصویرسازی حجم تکامل زمانی میدان داده سه بعدی استفاده می شود. در مقایسه با سایر الگوریتمهای تجسم حجم (الگوریتم پاشیدن، الگوریتم بافت)، الگوریتم ریختهگری پرتو مطابق با عقل سلیم شناختی افراد در نظر گرفته میشود [ ۲۳ ]. علاوه بر این، الگوریتم ریختهگری پرتو میتواند محاسبات موازی را با فراخوانی GPU انجام دهد و در نتیجه کارایی عملیاتی سیستم تجسم را بهبود بخشد. با توجه به عوامل فوق، این مقاله تصمیم گرفت از الگوریتم ریخته گری پرتو برای تجسم حجم داده های محیطی دریایی استفاده کند [ ۲۴ ].
به اصطلاح تجسم حجم پیشتابش پرتو یکپارچه به تقسیم حجم سنتی، ارائه ادغام عددی به دو مرحله اشاره دارد. این امر از مشکل فرکانس نمونه برداری بالای انتقال غیرخطی در روش های تجسم بافت سنتی [ ۲۵ ] جلوگیری می کند. مرحله اول از میدان اسکالر پیوسته نمونه برداری می کند سایکسدر سه بعدی مرحله دوم از بافت های از پیش یکپارچه تولید شده توسط توابع انتقال نمونه برداری می کند جسایکسو τسایکسبا توجه به نتایج نمونه گیری مرحله اول. از آنجایی که ما فقط از میدان اسکالر پیوسته در مرحله اول نمونه برداری کردیم، فرکانس آن تحت تأثیر توابع انتقال قرار نمی گیرد جسایکسو τسایکس.
به این ترتیب یک میدان اسکالر خطی تک تکه از مقادیر نمونهبرداری شده ساخته میشود، که در آن هر انتگرال رندر حجم بخش خطی را میتوان به سرعت از طریق یک جدول جستجوی سه پارامتری بهدست آورد. سه پارامتر جدول جستجو، مقدار اسکالر پیش از ادغام است اسf=سایکسمند، مقدار پس از اسکالر اسب=سایکسمن+۱دو طول قطعه انتگرال د. از پیش ادغام شده است سایکس) اصل نمونه برداری خطی تکه ای در شکل ۱۱ نشان داده شده است .
سپس، کدورت آمناز منبخش -ام را می توان تقریباً به صورت زیر بیان کرد:
از فرمول بالا می توان دریافت که آمنتابعی از سf، سبو د(چه زمانی دبرابر است، آمنتابعی از سfو سب). رنگ ج˜مربوطه منبخش -ام تابعی از سf، سب، و د:
در این زمان، فرمول رندر حجم از پیش یکپارچه شده است:
جایی که مننشان دهنده انرژی نوری انباشته شده است، ج˜منو آjدر فرمول را می توان از قبل محاسبه کرد، به ترتیب. رنگ مرتبط در طول محاسبه را می توان با معادله زیر تقریب زد:
از توضیحات بالا می توان دریافت که در روش تجسم حجم از پیش یکپارچه، صرف نظر از اینکه تابع انتقال اعمال می شود یا خیر، رنگ از پیش محاسبه شده همیشه همراه است. از آنجایی که رندر حجم پیش انتگرال ابتدا از میدان اسکالر پیوسته نمونه برداری می کند سایکسبدون نیاز به افزایش نرخ نمونه برداری مانند تابع انتقال غیرخطی، به طور موثر از مشکل نرخ نمونه برداری بالا تابع انتقال غیرخطی در تجسم حجم میدان داده سه بعدی جلوگیری می کند.
مراحل روش اجرای GPU تجسم حجم از پیش یکپارچه در شکل ۱۲ نشان داده شده است.
همانطور که در شکل بالا نشان داده شده است، در مرحله اولیه سازی، فیلد اسکالر سه بعدی به عنوان یک بافت به حافظه ویدئویی GPU وارد می شود. علاوه بر این، یک بافت از پیش یکپارچه را بر اساس توابع انتقال رنگ و شفافیت و وسعت میدان اسکالر محاسبه میکند. نتیجه نیز به حافظه ویدئویی GPU وارد می شود. دوم، در ترسیم، بافت سه بعدی با برش های بافت نمونه برداری می شود. به دست آوردن اسfو اسبدر سایهزن پیکسلی پردازنده گرافیکی و اعمال کنید اسfو اسببه عنوان مختصات برای نمونهبرداری از بافت پیشادغامشده. از نتیجه نمونه برداری شده به عنوان مقدار رنگ نهایی برش بافت استفاده کنید. در نهایت، برش های بافت کشیده شده با شفافیت و رنگ به ترتیب از پشت به جلو مخلوط می شوند تا تصویر نهایی به دست آید.
برای دستیابی به جلوه رندر بهتر، نوع فیلتر بافت در این مقاله از نوع خطی استفاده می کند. برای نقاط داده نامعتبر، با اضافه کردن یک پرچم قضاوت، شفافیت آنها را روی ۰ تنظیم کنید. برای دستیابی به رندر پویا، داده ها در فضای سه بعدی باید بتوانند در زمان واقعی به روز شوند.
بر اساس این روش و ایده، سیستم طراحی شده در این مقاله می تواند تجسم سریع و راه حل های مرتبط با میدان های فیزیکی اقیانوس را محقق کند. تجسم دینامیکی سه بعدی در زمان واقعی از پدیده های مختلف در مقیاس بین المللی دریایی نیز می تواند بر اساس داده های محیط زیست دریایی اندازه گیری شده تحقق یابد. این سیستم عمیقاً توزیع مکانی و ویژگیهای تکامل دینامیکی دادههای محیطی دریایی را از طریق تجسم حجم استخراج میکند و تجزیه و تحلیل جامع و استخراج اطلاعات ویژگیهای کلیدی محیط دریایی را محقق میکند.
اثر تجسم حجم سیستم در شکل ۱۳ نشان داده شده است .
۴٫۶٫ تجسم بردار جریان
در این مقاله از الگوریتم سیستم ذرات برای تجسم بردار جریان استفاده شده است. الگوریتم سیستم ذرات از مجموعههای ذرات با ویژگیهای خاص، توزیع تصادفی و حرکت پیوسته برای شبیهسازی اجسام متحرک نامنظم استفاده میکند که حسی قوی از واقعیت دارد. با توجه به ویژگی های سیستم های ذرات، به طور گسترده ای در تجسم بردارهای میدان جریان استفاده می شود [ ۲۶ ، ۲۷ ].
مشکل اصلی رندر زمان واقعی میدان جریان اقیانوس در سرعت عملکرد داده های بردار جریان و بهبود سرعت رندر تصویر نهفته است. برای گرههای دینامیکی جریان اقیانوسی متغیر با زمان، محاسبه و رندر کردن هر گره به زمان زیادی نیاز دارد.
به منظور حل این مشکل، این مقاله از مدل CUDA برای درک عملکرد موازی CPU و GPU استفاده می کند [ ۲۸ ، ۲۹ ]. یک گره محاسباتی به عنوان مخزن My Module و My Resource در صحنه اضافه می شود. محاسبات موازی با ماژول انجام می شود. منابع آرایه راس از طریق تابع ‘نقشه’ به حافظه دستگاه نگاشت می شوند. «cudaMemcpy» در «راهاندازی» فراخوانی میشود و دادههای جریان اقیانوسی برای محاسبات موازی از طریق «cudaMemcpy HostToDevice» به GPU منتقل میشوند. آرایه راس نگاشت شده به روز می شود. رندر تجسم جریان اقیانوس در شکل ۱۴ نشان داده شده است .
جدول ۱ کارایی رندر روش سنتی و روش موازی GPU را مقایسه می کند. نتایج نشان میدهد که CUDA میتواند خروجی اثر تجسم را در حدود ۵۰ فریم بر ثانیه تضمین کند که بزرگی بردار باشد. ۱×۱۰۵، که بسیار موثرتر از روش سنتی است.
۵٫ تحقق عملکرد نرم افزار
این مقاله از Visual Studio 2013 و محیط Qt5.5 برای تکمیل توسعه نرم افزار تجسم محیط دریایی استفاده می کند. الگوریتم تجسم توسعه یافته در این مقاله می تواند به سرعت به عملیات پاسخ دهد. هنگامی که ماژول تجسم کمتر از محیط عملیاتی داده شده نباشد و وضوح میدان داده کمتر از ۲۵۶ × ۲۵۶ × ۶۴ باشد، وضوح تصویرسازی حجمی نمی تواند کمتر از ۲۴ فریم بر ثانیه باشد. وضوح صفحه نمایش می تواند کمتر از ۱۹۲۰ × ۱۰۸۰ باشد.
به منظور پاسخگویی به نیازهای تحلیلی محققان علمی برای دادههای محیطی دریایی، بر اساس توسعه الگوریتمهای تجسم، ما همچنین یک سری توابع تجزیه و تحلیل دادهها را توسعه دادهایم، از جمله: (۱) پرس و جو نقطهای. (۲) تجزیه و تحلیل محلی. (۳) همکاری چند صفحه ای.
در ادامه، توابع تجزیه و تحلیل داده های فوق را با جزئیات بیشتر معرفی خواهیم کرد.
۵٫۱٫ پرس و جو نقطه ای و پرس و جو خط
با توجه به ویژگی های مختلف عناصر محیطی دریایی، این تابع پرس و جو از نقاط اطلاعاتی در حوزه زمانی، منطقه و حوزه هوایی را محقق می کند. عناصری که باید بررسی شوند در قالب دادهها و منحنیها نمایش داده میشوند و ویژگیهای فضایی و روند تغییر دادههای زیست محیطی دریایی پویا چند بعدی به طور جامع و دقیق نمایش داده میشوند. همانطور که در شکل ۱۵ نشان داده شده است ، کادر قرمز در پنجره پرس و جو نقطه ای، داده های مربوط به اعماق مختلف را نشان می دهد و کادر سبز منحنی تغییر داده ها را نشان می دهد. چرخ ماوس می تواند منحنی تغییر را بزرگنمایی و بزرگنمایی کند، و کشیدن ماوس می تواند موقعیت منحنی را کنترل کند. همانطور که در شکل ۱۵ نشان داده شده استب، اطلاعات موقعیت شروع و پایان در پایین پنجره درخواست خط، اطلاعات طول و عرض جغرافیایی موقعیت های شروع و پایان خط اتصال در پرس و جو خط است. سمت چپ پنجره اطلاعات مشخصات محیطی مورد نظر را نشان می دهد و سمت راست منحنی داده ها را نشان می دهد.
۵٫۲٫ تحلیل محلی
به منظور تسهیل کاربران برای انجام تجزیه و تحلیل محلی در محیط دریایی منطقه ای، این مقاله یک تابع تجزیه و تحلیل محلی را پیشنهاد کرد. این تابع از تجسم کانتور، تجسم بخش، تحلیل جلویی، تنظیم شفافیت و سایر عملکردهای منطقه دریایی انتخاب شده پشتیبانی می کند. تابع تحلیل محلی را می توان بین حالت ترسیم سطح و ترسیم حجم انتخاب کرد و روش ترسیم پیش فرض ترسیم سطح است. در حالت رندر حجم، داده ها به صورت نیمه شفاف نمایش داده می شوند. اثر تجزیه و تحلیل محلی در شکل ۱۶ نشان داده شده است .
۵٫۳٫ همکاری چند صفحه ای
سیستم تجسم طراحی شده در این مقاله دارای دو پنجره است: صفحه اصلی و صفحه فرعی. صفحه اصلی به طور پیش فرض برای نمایش پرسپکتیو نمای بالا و صفحه فرعی به طور پیش فرض برای پرسپکتیو سوم شخص است. وضعیت نمایش خاص در شکل ۱۷ نشان داده شده است. این نرم افزار یک دکمه تغییر صفحه نمایش طراحی کرده است که می تواند محتوای نمایشی دو صفحه را برای پاسخگویی به نیازهای کاربران در سناریوهای مختلف مبادله کند. با ترکیب تصاویر بصری از دیدگاهها و مقیاسهای مختلف، کاربران میتوانند ضمن مشاهده تغییرات در توزیع کلی عناصر محیطی، ویژگیهای محلی منطقه را مقایسه و تحلیل کنند. معرفی پنجره های چند صفحه ای تجربه کاربر را بهبود می بخشد، نیازهای همکاری چند صفحه ای را برآورده می کند و کارایی تجزیه و تحلیل داده ها را بهبود می بخشد.
۵٫۴٫ تست عملکرد سیستم
این مقاله یک تست عملکرد روی سیستم انجام می دهد تا بررسی کند که آیا الزامات استفاده را برآورده می کند یا خیر. محیط عملیاتی برای تست عملکرد در جدول ۲ نشان داده شده است .
محتوای آزمون عمدتاً شامل: سرعت استخراج داده، سرعت رندر داده های میدان اسکالر، سرعت رندر داده های میدان برداری و نرخ فریم در حال اجرا است. داده های میدان اسکالر دما، شوری، چگالی، سرعت صوت و غیره از مرکز ملی داده های دریایی (NMDC) چین، تاینجین، چین است. دادههای بردار جریان، دادههای تجزیه و تحلیل از اداره ملی اقیانوسی و جوی (NOAA) HYCOM (هیبرید مختصات مدل اقیانوس)، میامی، FL، ایالات متحده آمریکا است.
این سیستم آزمایشهایی را در سه حوزه مختلف انجام میدهد و اطلاعاتی مانند سرعت استخراج داده، سرعت رندر تصویرسازی و نرخ فریم در حال اجرا سیستم را ثبت میکند. ده آزمایش جداگانه در هر منطقه انجام شد و نتایج به طور میانگین محاسبه شد.
منطقه آزمایشی ۱ منطقه دریای چین جنوبی است (۶٫۵۰۰ ° N–۶٫۶۰۰ ° N، ۱۳۱٫۵ ° E–۱۳۱٫۶ ° E)؛ منطقه آزمایشی ۲ منطقه خلیج مکزیک است (۲۶٫۵۰۰ ° N–۲۶٫۶۰۰ ° N، ۹۳٫۵ ° W–۹۳٫۶ ° W). منطقه آزمایشی ۳ منطقه دریای سرخ است (۲۳٫۳ درجه شمالی-۲۳٫۴ درجه شمالی، ۳۶٫۹ درجه شرقی-۳۷٫۰ درجه شرقی). وضوح میدان داده ۲۵۶ × ۲۵۶ × ۶۴، وضوح صفحه نمایش ۱۹۲۰ × ۱۰۸۰ است. نتایج آزمایش در جدول ۳ نشان داده شده است.
از نتایج حاصل می توان دریافت که عملکرد سیستم خوب است که می تواند نیازهای کاربران را برای سیستم تجسم در سناریوهای خاص برآورده کند.
۶٫ نتیجه گیری
هدف اصلی سیستم تجسم برآوردن نیازهای تحلیل داده های کاربران است، بنابراین باید ویژگی های سادگی، قابلیت اطمینان و تطبیق پذیری را داشته باشد. بر اساس این نکات، سیستم طراحی شده در این مقاله به طور کامل ویژگیهای مکانی و زمانی دادههای دریایی و نیازهای کاربران را در نظر گرفته و یک سیستم تجسم دادههای محیطی دریایی با ویژگیهای بلادرنگ، پویا و تعاملی میسازد. این سیستم می تواند تجزیه و تحلیل هندسی و رندر دینامیکی داده های محیطی دریایی در مقیاس بزرگ را درک کند.
به منظور برآورده کردن نیازهای تحلیل دادههای کاربران، طراحی سیستم الگوریتمهای تجسم مانند رندر زمین، تجسم خط کانتور، تجسم همسطح، تجسم بخش، تجسم حجم و تجسم بردار جریان را پیادهسازی میکند. این الگوریتمها نیازهای بصری عناصر اقیانوسی از جمله دما، شوری، چگالی، سرعت صوت و جریانهای اقیانوسی را برطرف میکنند. رندر زمین می تواند یک پس زمینه زمین به اندازه کافی قابل اعتماد و واقعی برای سیستم تجسم فراهم کند. تجسم خط کانتور و سطح هم سطح می تواند مرجع موثری برای تجزیه و تحلیل روند داده ها باشد. تجسم بخش می تواند تجزیه و تحلیل ردیابی تغییرات بخش را کامل کند. تجسم حجم می تواند به طور موثر داده های اقیانوس را نمایش دهد و اطمینان حاصل کند که کاربران می توانند زاویه تجسم مورد نظر را به دست آورند.
به منظور بهبود تحقیقات علمی و قابلیت های تجزیه و تحلیل سیستم، ما توابع استخراج و تجزیه و تحلیل ویژگی های داده مانند پرس و جو نقطه ای، پرس و جو خط و تجزیه و تحلیل محلی را طراحی کردیم. این توابع به این معنی است که تجزیه و تحلیل بصری داده ها مختصر و شهودی تر است و به طور موثر قابلیت تجزیه و تحلیل داده های سیستم را بهبود می بخشد. علاوه بر این، این سیستم به طور خلاقانه ساختار صفحه اصلی و فرعی را معرفی می کند که نیازهای کاربر را برای پردازش داده های مشترک چند صفحه ای برآورده می کند. معرفی این عملکرد کاربران را قادر می سازد تا محیط دریایی را در همان منطقه از دیدگاه های مختلف به طور همزمان مشاهده کنند که کارایی تجزیه و تحلیل را بهبود می بخشد. به منظور بهبود سرعت رندر تصاویر بصری، ما آن را طوری طراحی کردیم که از پلتفرم GPU برای محاسبات موازی استفاده کند.
به عنوان یک روش تجزیه و تحلیل داده ها، تجسم داده ها می تواند به طور موثری با ویژگی های ذاتی داده های دریایی سازگار شود، بنابراین به ابزار اصلی تجزیه و تحلیل داده های دریایی تبدیل خواهد شد. با توسعه دوگانه کارتهای گرافیک و الگوریتمها، کارایی تجسم دادهها به طور اجتنابناپذیری بهبود مییابد و مشکلات کنونی که تجسم دادهها را محدود میکند، حل خواهد شد. بنابراین، ما معتقدیم که در آینده قابل پیشبینی، تجسم دادهها به یکی از مهمترین ابزارهای تحلیل دادههای دریایی تبدیل خواهد شد.