یک چارچوب شناختی مکانی-زمانی برای انتخاب مسیر فردی در سناریوهای تخلیه در فضای باز


خلاصه

انتخاب مسیر یک موضوع پیچیده در شبیه سازی رفتارهای فردی و بازتولید پدیده های جمعی در حین تخلیه است. نگرانی فزاینده ای به مکانیسم شناختی فردی برای بررسی چگونگی تصمیم گیری مسیریابی در موقعیت های خاص داده شده است. با این حال، نقش اساسی مقیاس‌های چندگانه مکانی-زمانی به طور کامل در چارچوب‌های شناختی فعلی در نظر گرفته نشده است، که منجر به عدم دقت بازنمایی شناخت در تصمیم‌گیری‌های تخلیه می‌شود. این مطالعه یک چارچوب شناختی فضایی-زمانی جدید ادغام شده با مقیاس های مکانی-زمانی متعدد برای انتخاب مسیر فردی پیشنهاد می کند. اول، یک مکانیسم شناختی کامل مکانی-زمانی ساخته شده است تا فرآیند شناخت تخلیه فردی را به تصویر بکشد. دومین، یک استراتژی انتخاب مسیر مکانی-زمانی که از شبیه‌سازی مبتنی بر عامل پدید می‌آید و به میدان پتانسیل مکانی-زمانی گسترش می‌یابد، طراحی شده است تا هزینه کلی متغیر در طول مسیرها را در برآورد ذهنی فردی نشان دهد. در نهایت، یک الگوریتم فضایی-زمانی A* برای برنامه ریزی مسیر بهینه فردی در سناریوهای پیچیده تخلیه در فضای باز توسعه داده شده است. نتایج تجربی نشان می‌دهد که چارچوب پیشنهادی در عملکرد تخلیه، هم در معیارهای ارزیابی تخلیه جمعیت عینی و هم در هزینه‌های تخلیه ذهنی برآورد شده فردی در شناخت، بهتر از مدل میدانی بالقوه مرسوم عمل می‌کند و ممکن است بینش بیشتری در مورد مدیریت تخلیه جمعیت و راهنمایی ارائه دهد.

کلید واژه ها:

انتخاب مسیر ؛ چارچوب شناختی ؛ مقیاس های چندگانه مکانی-زمانی ؛ شبیه سازی تخلیه

۱٫ معرفی

درک الگوهای پیچیده و متغیر رفتارهای نشان داده شده توسط افراد در حین تخلیه، برای مدیریت تخلیه جمعیت و راهنمایی ها اساسی است و برای پیشگیری و کاهش بلایا اهمیت زیادی دارد [ ۱ ]. یک واکنش رفتاری مهم فردی انتخاب مسیر است که به طور چشمگیری بر حرکت و تکامل جریان جمعیت تأثیر می گذارد. پیشرفت سریع علوم رفتاری و شناختی در سال‌های اخیر توجه فزاینده‌ای را به مکانیسم شناختی زمینه‌ای انتخاب مسیر برای بررسی چگونگی درک افراد از اطلاعات، سازمان‌دهی دانش و انجام اقدامات در موقعیت‌های خاص افزایش می‌دهد [ ۲ ].]. با این حال، چگونگی ساخت یک چارچوب شناختی کامل و واقعی برای انتخاب مسیر، به دلیل پیچیدگی و عدم قطعیت رفتار انسان، هنوز چالش برانگیز است.
فضا و زمان نقش اساسی در چارچوب شناختی فردی برای انتخاب مسیر دارند. ویژگی های مکانی-زمانی و رابطه اشیاء در محیط نه تنها بازنمایی های شناختی را ساختار می دهد، بلکه اطلاعات مفیدی را برای پردازش دانش فراهم می کند [ ۲ ]. برای فرآیند شناختی مکانی-زمانی انتخاب مسیر، چارچوب‌های شناختی موجود به طور کلی موقعیت‌های آنی، مانند فاصله تا خروجی‌ها و شلوغی مکان را ارزیابی می‌کنند تا تصمیمات تخلیه فردی را در هر زمان قبل از رسیدن به مقصد به‌روزرسانی کنند [ ۳ ، ۴ ، ۵]. با این حال، نگرانی های کمی در مورد کامل بودن مقیاس های چندگانه در مکان و زمان وجود دارد که به طور قابل توجهی بر واقعیت مکانیسم شناختی فردی تأثیر می گذارد. تحقیقات تا به امروز همچنین نشان داده است که شناخت سطح بالا، مانند استنتاج و استدلال، از ادغام مقیاس‌های زمانی- مکانی متعدد، به‌ویژه برای سناریوهای پیچیده و شرایط فوری پدید می‌آید [ ۶ ، ۷ ]]. برای مثال، افراد ترجیح می‌دهند موقعیت‌های فعلی، تصمیمات کوتاه‌مدت در گذشته نزدیک و الگوی تکامل تخمینی پویایی جمعیت در آینده بلندمدت را برای تصمیم‌گیری نهایی ترکیب کنند. مقیاس‌های چندگانه مکانی-زمانی بخشی ضروری از مکانیسم شناختی فردی انتخاب مسیر هستند و در نهایت به کنترل فعالانه پدیده جمعی فعالیت‌های جمعیت کمک می‌کنند.
برای ترویج یک شبیه‌سازی تخلیه فردی قابل اعتمادتر و پشتیبانی بیشتر از مدیریت و راهنمایی جمعیت، یک چارچوب شناختی مکانی-زمانی جدید برای انتخاب مسیر فردی ارائه شده است. مشارکت های اصلی به شرح زیر خلاصه می شود:
(۱)
یک چارچوب شناختی مقیاس مکانی-زمانی چندگانه برای انتخاب مسیر فردی پیشنهاد شده است. این چارچوب یک مکانیسم شناختی کامل مکانی-زمانی ایجاد می کند تا فرآیند شناخت تخلیه فردی را به تصویر بکشد.
(۲)
یک استراتژی انتخاب مسیر مکانی-زمانی که از شبیه‌سازی مبتنی بر عامل بیرون می‌آید و به میدان پتانسیل مکانی-زمانی گسترش می‌یابد، طراحی شده است تا هزینه کلی متغیر زمانی برآورد شده را در طول مسیرهای جایگزین نشان دهد. علاوه بر این، یک الگوریتم فضایی-زمانی A* برای توصیف برنامه ریزی مسیر مکانی-زمانی بهینه فردی در سناریوهای پیچیده تخلیه در فضای باز توسعه داده شده است.
(۳)
در نهایت، عملکرد چارچوب پیشنهادی و مدل میدان پتانسیل مرسوم مورد ارزیابی قرار گرفت. نتایج تجربی نشان می‌دهد که این چارچوب مزایای قابل‌توجهی در معیارهای ارزیابی تخلیه جمعیت عینی و هزینه تخلیه ذهنی برآورد شده فردی در شناخت دارد.
باقی مانده از مقاله به شرح زیر سازماندهی شده است. بخش ۲ به طور خلاصه کارهای مرتبط با چارچوب های شناختی را برای انتخاب مسیر فردی و ویژگی های مکانی-زمانی آنها مرور می کند. بخش ۳ چارچوب شناختی مکانی-زمانی پیشنهادی را تشریح می کند. نتایج تجربی یک مطالعه موردی و تحلیل‌های مرتبط در بخش ۴ مورد بحث قرار گرفته‌اند. نتیجه گیری در بخش پایانی ارائه شده است.

۲٫ آثار مرتبط

۲٫۱٫ چارچوب شناختی برای انتخاب مسیر فردی

هدف چارچوب شناختی برای انتخاب مسیر فردی، بررسی مسائل شخصیتی و تفاوت‌های فردی (چه کسی)، تأثیرات محیطی و اجتماعی (چه چیزی)، ویژگی‌ها و روابط مکانی-زمانی (زمانی و کجا)، و اقدامات مربوطه (چگونه) است. ۸ ، ۹ ]. چارچوب های متعددی برای بررسی فرآیند شناختی فردی در انتخاب مسیر پیشنهاد شده است و این چارچوب ها را می توان با توجه به دیدگاه های مختلف در بخش های بعدی به سه نوع طبقه بندی کرد.

۲٫۱٫۱٫ چارچوب مفهومی

رفتار انتخاب مسیر فردی به عنوان نتیجه پردازش شناخت سلسله مراتبی در نظر گرفته می شود که به سطوح “استراتژیک”، “تاکتیکی” و “عملیاتی” تقسیم می شود [ ۱۰ ]. سطح استراتژیک توصیف می کند که کدام خروجی انتخاب شده است و فعالیت های توالی را مدل می کند. سطح تاکتیکی بر روی مسیری که باید استفاده شود و زمان شروع تخلیه شخصی تمرکز می کند. سطح عملیاتی مربوط به تصمیم گیری در مورد اجتناب از برخورد با جمعیت و موانع در طول راه است. چارچوب مفهومی محتویات اولیه فرآیندهای شناختی را برای انتخاب مسیر فردی به تصویر می‌کشد. با این حال، تشخیص اینکه چه چیزی به عملکردهای شناختی مختلف و تصمیمات نهایی انتخاب مسیر کمک می کند دشوار است، و بنابراین در سناریوهای تخلیه واقعی اعمال نمی شود.
۲٫۱٫۲٫ چارچوب تحلیل آماری
برای پر کردن این شکاف، برخی از محققان سعی می‌کنند تا عوامل تأثیرگذاری مختلف را در چارچوب‌های شناختی ادغام کنند تا تأثیر کمی این عوامل بر تصمیم‌گیری‌های مسیر نهایی را بررسی کنند. در این چارچوب‌های تحلیل آماری، اولاً، داده‌های انتخاب مسیر فردی از مشاهدات میدانی، آزمایش‌های کنترل‌شده، آزمایش‌های واقعیت مجازی و نظرسنجی‌های پرسشنامه جمع‌آوری می‌شوند [ ۱۱ ، ۱۲ ]. این داده ها عموماً شامل عوامل شخصی مانند سن، جنسیت، سطح تحصیلات و آشنایی با محیط و عوامل محیطی مانند فاصله تا خروجی ها، ازدحام در نزدیکی خروجی ها و ظرفیت مسیرهای مختلف است [ ۱۳ ]. ثانیا، روش های تجزیه و تحلیل آماری، مانند مدل های انتخاب گسسته [ ۱۴ ،۱۵ ]، برای شناسایی اهمیت این عوامل تأثیر و ساخت یک مدل رگرسیون برای پشتیبانی از پیش‌بینی اولویت تخلیه فردی استفاده می‌شوند. مطالعات موجود نشان داد که افراد غریبه با دانش فضایی ناقص ممکن است در حین پیمایش و نقشه‌برداری شناختی محیط جدید با بارهای شناختی بیشتری مواجه شوند و ممکن است ترجیح دهند مسیر طولانی‌تر اما مطمئن‌تری را به مقصد خود نسبت به کوتاه‌ترین مسیر طی کنند [ ۱۶ , ۱۷ ].]. این چارچوب‌های تحلیل آماری به نحوه عملکرد هر عامل تأثیر در فرآیندهای شناختی ذهنی فردی مربوط نمی‌شوند و بنابراین بازنمایی ذهنی درونی شناخت در ذهن انسان را نادیده می‌گیرند، اگرچه می‌توانند به‌طور غیرمستقیم روابط بین شناخت فردی و ویژگی‌های فردی و محیطی را در واقعیت آشکار کنند. جهان
۲٫۱٫۳٫ چارچوب ذهنی
چارچوب های ذهنی از علوم اعصاب شناختی و علم روان-رفتاری در رابطه با بازنمایی درونی محیط بیرونی در ذهن انسان طراحی شده اند. در این چارچوب های ذهنی، افراد به طور کلی به عنوان عواملی تلقی می شوند که به طور مداوم محرک های محیطی بیرونی را درک می کنند، دانش شناختی را شکل می دهند و اعمال فیزیکی را انجام می دهند [ ۱۸ ، ۱۹ ]. نقشه شناختی یکی از نمونه ترین آثار این چارچوب های ذهنی شناختی است. این بازنمایی ذهنی رویدادها و اشیاء فضایی، مانند نقاط اساسی، مسیرها و مناطق، و ارتباط و تأثیر آنها در دنیای واقعی را به تصویر می‌کشد [ ۲۰ ]]. برای مثال، مسیرها به راهروها اشاره می‌کنند، لبه‌ها ویژگی‌های محدودکننده یا محصورکننده هستند، نواحی فضاهای بزرگ هستند، گره‌ها محل تلاقی مسیرها یا مکان‌های اصلی هستند، و نشانه‌ها ویژگی‌های متمایزی هستند که مردم به عنوان نقاط مرجع برای مکان خود استفاده می‌کنند [ ۲۱ ]. علاوه بر این، برای گسترش شناخت مکانی با دانش زمانی، نقشه شناختی زمانی بر اساس هستی شناسی زمانی پیشنهاد شده است [ ۲۲ ]. مدت زمان ویژگی‌های اشیاء فضایی و ارتباط آنها با اظهارات زمانی تعریف می‌شود که محدودیت‌های زمانی را در مفاهیم نقشه شناختی منعکس می‌کند [ ۲۳ ].]. به عنوان مثال، ساعات بسته شدن یک ورودی به طور موقت قابلیت دسترسی دو منطقه را مشخص می کند و توپولوژی فضایی در ذهن انسان نیز در فواصل زمانی خاص متفاوت است. علیرغم در نظر گرفتن ماهیت مکانی-زمانی دنیای واقعی، چارچوب های ذهنی موجود برای نشان دادن شناخت مکانی با محدودیت های زمانی ایستا یا دوره ای به جای محدودیت های متغیر زمانی به کار می روند که نمی تواند ویژگی ها و روابط پیچیده مکانی-زمانی را به طور کامل نشان دهد. لازم است یک چارچوب شناختی مکانی-زمانی فردی طراحی شود که مقیاس های مکانی-زمانی متعددی را در بر گیرد تا یک مکانیسم شناختی فردی کامل در ذهن انسان ایجاد شود.

۲٫۲٫ مکانیسم شناختی انتخاب مسیر فردی

مکانیسم شناختی، به عنوان نقشی حیاتی در چارچوب شناختی فردی، نشان می‌دهد که چگونه مغز انسان فعالیت‌های ذهنی ادراک، یادگیری، حافظه، تفکر، عاطفه، آگاهی و پاسخ‌ها را از مقیاس‌های زمانی-مکانی مختلف درک می‌کند [ ۲۴ ].

۲٫۲٫۱٫ معماری

معماری مکانیسم شناختی به طور کلی به سه مرحله اصلی شامل “ادراک”، “دانش” و “تصمیم گیری” تقسیم می شود [ ۲۵ ، ۲۶ ، ۲۷ ].]. اولاً، ادراک اطلاعات، به عنوان منشأ همه شناخت ها، به این می پردازد که چگونه افراد می توانند اطلاعات را به طور انتخابی و هدفمند از محیط درک کنند. دوم، ادغام اطلاعات در نظر می گیرد که چگونه افراد به طور ذهنی اطلاعات محیطی را در بازنمایی های ذهنی ادغام می کنند و دانش مرتبط را تولید می کنند. سوم، تصمیم گیری توصیف می کند که چگونه افراد ویژگی های مختلف مرتبط با جایگزین ها را مبادله می کنند و اقداماتی را انجام می دهند. ویژگی‌های مکانی-زمانی مکانیسم شناختی همواره موضوع مهمی در علوم اعصاب رفتاری و شناختی بوده است، با توجه به این واقعیت که همه شناخت‌ها در نواحی مکانی و به موقع عمل می‌کنند. مطالعات متعدد ثابت کرده‌اند که فعالیت‌های شناختی مختلف ممکن است در مقیاس‌های زمانی- مکانی متفاوت رخ دهد.۲۸ ]. بنابراین، بررسی ویژگی‌های مقیاس‌های مکانی-زمانی متعدد برای گسترش بیشتر مکانیسم شناختی موجود انتخاب مسیر فردی از اهمیت بالایی برخوردار است.
۲٫۲٫۲٫ ویژگی های مقیاس های چندگانه مکانی-زمانی
کامل بودن مقیاس‌های چندگانه مکانی-زمانی یک مسئله حیاتی در مکانیسم شناختی فردی است و عملکرد بازنمایی شناخت را تعیین می‌کند. چندین مقیاس مکانی-زمانی مانند مقیاس‌های مکانی «محلی» و «جهانی» و مقیاس‌های زمانی «آنی» و «کوتاه‌مدت» در پژوهش‌های موجود در نظر گرفته شده‌اند. این مطالعات بر این باورند که افراد ترجیح می‌دهند تعاملات محلی با جمعیت‌های مجاور، موانع و محیط را مشاهده کنند تا از برخورد و توزیع جهانی آنها برای به دست آوردن مسیرهای امکان‌پذیر اجتناب کنند [ ۲۹ ].]. علاوه بر این، فرآیندهای شناختی مکانی-زمانی فردی عموماً به عنوان دنباله ای از قطعات مستقل در مقیاس “آنی” تلقی می شوند، که فرض می کند موقعیت های فعلی تأثیر زیادی بر انتخاب مسیر دارند، و همچنین تأیید شده است که اثر “کوتاه مدت” این است که تصمیمات فعلی فردی مربوط به حافظه اپیزودیک در گذشته نزدیک است [ ۲۸ ]. اگر تغییرات شدیدی در محیط خارجی وجود نداشته باشد، احتمالاً افراد بر تصمیمات قبلی تخلیه خود در گذشته نزدیک پافشاری خواهند کرد [ ۳۰ ، ۳۱ ]]. علی‌رغم تلاش‌های فراوان در این تحقیق، نمی‌توان پردازش‌های شناختی سطح بالا مانند تصور، استنتاج و استدلال را که در مقیاس‌های مکانی-زمانی پیچیده‌تر ریشه دارد و از آن بیرون می‌آید، نشان دهد. در این مطالعه، با معرفی مقیاس «انتخابی» در فضا و مقیاس «درازمدت» در زمان، یک مکانیسم شناختی مقیاس چندگانه مکانی-زمانی کامل ساخته شده است. مقیاس “انتخابی” به توجه خاص فردی به اشیاء فضایی حیاتی و ارتباطات احتمالی بین آنها، مانند جمعیت پایین دست به خروجی های هدفمند و موقعیت های جهت رو به جلو به دلیل توانایی های فیزیکی محدود اشاره دارد، در حالی که مقیاس “دراز مدت” به موارد اشاره دارد. دوره طولانی، مربوط به تفکر آینده نگر فردی برای تکامل موقعیت ها در طول مسیرها در طول زمان.

۲٫۳٫ استراتژی انتخاب مسیر

استراتژی انتخاب مسیر یکی دیگر از اجزای ضروری در شناخت تخلیه فردی است و معیارهای انتخاب برای منابع تخلیه مکانی-زمانی موجود را منعکس می‌کند.

۲٫۳٫۱٫ معیارهای مکانی-زمانی

تلاش‌های گسترده‌ای برای طراحی معیارهای مکانی-زمانی برای ارزیابی سودمندی یا هزینه مسیرهای جایگزین در سناریوهای تخلیه عادی انجام شده است. معیارهای فضایی معمولی شامل فاصله تا خروجی ها، درجه ازدحام نزدیک خروجی ها، ظرفیت فضای جلویی و مستقیم بودن مسیر است. برای برخی از سناریوهای خاص، پوشش نور در شب و دسترسی افراد دارای اختلال حرکتی نیز وجود دارد [ ۳۲ ، ۳۳ ]. در بعد زمان، علاوه بر زمان سفر و زمان انتظار، برخی از عوامل پویا مانند سرعت تخلیه در نزدیکی خروجی ها و طول صف انتظار [ ۳۴ ] نیز به طور گسترده برای نشان دادن هزینه بالقوه در زمان اعمال می شوند.
علاوه بر این، با توجه به پیچیدگی سیستم چند متریک، توجه روزافزونی به نحوه نمایش مطلوبیت جامع مسیرهای جایگزین با ترکیبی از جنبه های مختلف مکانی-زمانی شده است. میدان بالقوه برای تعریف حداقل هزینه فضایی سفر از شبکه به مقصد در سناریو با نمایش گسسته پیشنهاد شد. می تواند مسافت، ازدحام و ظرفیت مسیر را در بر بگیرد [ ۳۵ ، ۳۶ ]. بهره وری استفاده از فضا-زمان مفهوم جدیدی است که کاربرد منابع مکان و زمان را بر اساس مسیرهای تاریخی یا تخمینی جمعیت اندازه گیری می کند. ثابت شده است که گلوگاه های تخلیه را شناسایی می کند و اثر سریعتر کندتر را در پدیده جمعی کاهش می دهد [ ۳۷ ،۳۸ ]. علیرغم پیشرفت زیاد در معیارهای جامع مکانی-زمانی، آنها عموماً به مقیاس های جزئی مکان و زمان مربوط می شوند. بنابراین آنها نمی توانند به طور کامل ویژگی های مکانی-زمانی شناخت فردی را منعکس کنند. در این مطالعه، یک متریک مکانی-زمانی جامع برای نشان دادن ارزیابی ذهنی فردی مسیرهای جایگزین ایجاد شده است.
۲٫۳٫۲٫ اصول انتخاب مسیر
اصل اولیه انتخاب مسیر فردی، به حداکثر رساندن سودمندی انتخاب مسیر به صورت ذهنی، با توجه به اطلاعات موجود است. جنبه‌های اساسی اصول ثابت کرده‌اند که افراد اطلاعات و ویژگی‌های مکانی-زمانی را به‌طور انتخابی و هدفمند درک و یکپارچه می‌کنند، که منجر به حلقه‌های بازخورد مثبت یا منفی در بین افراد می‌شود، و این فرآیند شناخت ثابت نیست، بلکه با زمینه متفاوت است [ ۲۱ ] . با این حال، تحقیقات تا به امروز در ارائه یک ابزار عملی برای ایجاد یک استراتژی انتخاب مسیر مکانی-زمانی، به ویژه عدم نمایش شناختی برای پویایی جمعیت و برنامه‌ریزی ذهنی مسیر شکست خورده است. مدل‌های مبتنی بر عامل به طور گسترده برای شبیه‌سازی فرآیند تخلیه جمعیت در دنیای فیزیکی استفاده می‌شوند [ ۳۹ ،۴۰ ] و همچنین می تواند در حوزه شناخت فردی اعمال شود. شبیه‌سازی تخلیه جمعیت مبتنی بر عامل می‌تواند موقعیت‌ها و مسیرهای مکانی-زمانی جمعیت تخمین زده شده فردی را بازتولید کند و بیشتر از برنامه‌ریزی مسیر مکانی-زمانی بهینه فردی پشتیبانی کند. بنابراین، یک استراتژی جدید انتخاب مسیر مکانی-زمانی همراه با مدل مبتنی بر عامل و الگوریتم برنامه‌ریزی مسیر مکانی-زمانی برای تحقق بازنمایی شناختی کامل از انتخاب مسیر طراحی شده‌است.
به طور خلاصه، برای پر کردن شکاف در چارچوب‌های شناختی موجود برای انتخاب مسیر فردی، یک چارچوب شناختی مکانی-زمانی جدید برای ایجاد یک مکانیسم شناختی فردی کامل در سناریوهای پیچیده تخلیه در فضای باز و نشان‌دادن بیشتر ویژگی‌های مکانی-زمانی پدیده‌های خودسازمان‌دهنده پیشنهاد شده است. در جنبش های جمعی

۳٫ روش شناسی

ساختار شماتیک چارچوب شناختی مکانی-زمانی پیشنهادی برای انتخاب مسیر فردی در شکل ۱ ارائه شده است . دو ماژول شناخت اصلی برای تخمین دینامیک جمعیت و برنامه‌ریزی مسیر فردی در مکانیزم شناخت مکانی-زمانی به ترتیب شرح داده شده‌اند.

۳٫۱٫ معماری چارچوب شناختی مکانی-زمانی

چارچوب پیشنهادی را می توان از سه منظر مختلف نشان داد. اول، برای توصیف جامع تعامل تکراری بین عامل و محیط ساخته شده است. تحریک محیطی بیرونی، بازنمایی ذهنی دنیای واقعی را در ذهن انسان ساختار می دهد، و به نوبه خود، عامل برای سازگاری خود و به روز رسانی بیشتر محیط، اقدامات فیزیکی انجام می دهد. دوم، چارچوب پیشنهادی بر اساس مقیاس‌های مکانی-زمانی چندگانه طراحی شده است، که در آن مقیاس‌های زمانی چندگانه از مقیاس‌های «آنی»، «کوتاه‌مدت» و «بلند مدت» تشکیل شده است، در حالی که مقیاس‌های فضایی متعدد شامل مقیاس‌های «محلی»، «جهانی» است. “، و مقیاس های “انتخابی”. ادغام مقیاس های چندگانه مکانی و زمانی، جنبه های مختلف بازنمایی ذهنی را آشکار می کند. سطوح مختلف ویژگی های مکانی-زمانی پردازش شناخت را بازتولید می کند، و در نهایت، به طور مشترک به مکانیسم شناختی کامل فردی کمک می کند. سوم، به عنوان مؤلفه اصلی چارچوب شناختی، مکانیسم شناختی مکانی-زمانی شامل ادراک اطلاعات، ادغام اطلاعات و تصمیم گیری است. این نشان می دهد که چگونه بازنمایی داخلی شناخت تصمیم نهایی انتخاب مسیر را تعیین می کند. در مرحله ادراک اطلاعات، اطلاعات اشیاء ایستا مانند موانع و امکانات و اشیاء پویا مانند رویدادها و ازدحام جمع آوری می شود. سپس، در طول یکپارچه سازی اطلاعات، افراد به طور کلی از اطلاعات استفاده و پردازش می کنند تا دانش مکانی-زمانی را شکل دهند و استراتژی های خروج و انتخاب مسیر مربوطه را ایجاد کنند. در نهایت، وقتی نوبت به تصمیم گیری می رسد، افراد با رفتارهای مختلف تخلیه مانند راهیابی و ناوبری به دنبال یافتن مسیر بهینه برای خروجی های هدف هستند. علاوه بر این، دو ماژول شناخت انتقادی بر اساس سه دیدگاه فوق‌الذکر طراحی شده‌اند تا چارچوب پیشنهادی را به سناریوهای تخلیه در فضای باز در زندگی واقعی گسترش دهند و یک شبیه‌سازی تخلیه واقعی ارائه دهند. آنها در بخش های بعدی به طور جداگانه توضیح داده شده اند.

۳٫۲٫ شناخت مکانی-زمانی برای پویایی جمعیت

این بخش چگونگی درک و ادغام افراد از اطلاعات توزیع بیرونی جمعیت را برای شناسایی جمعیت پایین دست و تخمین مسیرهای مکانی-زمانی آنها توضیح می دهد.

۳٫۲٫۱٫ شناسایی جمعیت پایین دستی مبتنی بر میدان بالقوه

یک فرد به طور کلی ترجیح می دهد برای حمایت از انتخاب مسیر شخصی، حرکت جمعیت پایین دست را مشاهده و پیش بینی کند. در سناریوی تخلیه با نمایش گسسته، جمعیت پایین دست یک شبکه اشغال شده توسط یک فرد را می توان به عنوان کوچکترین گروهی تعریف کرد که به طور مستقل دینامیک جمعیت تخمینی ذهنی فرد را در مسیر خود به سمت خروجی هدف در هنگام برنامه ریزی مسیر تعیین می کند. این مطالعه زمینه بالقوه را برای نشان دادن هزینه برآورد شده ذهنی برای خروجی هدفمند و شناسایی بیشتر جمعیت پایین دست مربوطه معرفی می کند. همانطور که در الگوریتم ۱ نشان داده شده است، میدان پتانسیل یک شبکه با نشان داده می شود pi,j��,�، که به هزینه به ith (i=1,,N)�th (�=۱,…,�)خروج از jth (j=1,,M)�th (�=۱,…,�)شبکه شبکه ها به صورت تکراری از شبکه های اشغال شده توسط خروجی شروع می شوند، در حالی که فاصله، شلوغی و ظرفیت مسیر در نظر گرفته می شود. بر این اساس، سه پارامتر شدت α، β، و λبرای انعکاس ترجیح فردی خروج و انتخاب مسیر استفاده می شود [ ۳۶ ]. در جزئیات، پارامتر شدت شلوغی α(۰)�(≥۰)اثر شلوغی محلی را بر پتانسیل مقیاس می‌دهد و نشان می‌دهد که میزان افزایش پتانسیل یک شبکه اشغال شده توسط یک فرد کمتر از یک شبکه غیر اشغالی نیست. پارامتر شدت همسایه β(ϵ[۰,۱])�(�[۰,۱])نرخ افزایش پتانسیل یک شبکه همسایه را در جهت مورب مقیاس می دهد و نشان می دهد که میزان افزایش پتانسیل یک شبکه همسایه در جهت مورب کمتر از یک شبکه همسایه در جهت عمودی یا افقی نیست. پارامتر شدت ظرفیت λ(۰)�(≥۰)اثر ظرفیت مسیر جلویی را بر روی پتانسیل مقیاس می‌دهد و نشان می‌دهد که میزان افزایش پتانسیل یک شبکه اشغال شده توسط یک عابر پیاده کمتر از یک شبکه غیر اشغالی نیست. به این ترتیب، نقشه میدان بالقوه نشان دهنده هزینه برآورد شده فردی برای موقعیت های تخلیه خاص می تواند به دست آید، و نمودار جریان الگوریتم ۱ معرفی شده از [ ۳۶ ] در شکل A1 نمایش داده شده است .

الگوریتم ۱: محاسبه نقشه میدان پتانسیل
ورودی : مجموعه مشبک L، خروج مجموعه E، پارامتر شدت شلوغی α، پارامتر شدت همسایه βو پارامتر شدت ظرفیت λ
خروجی : مجموعه نقشه میدان پتانسیل PFMS(L,E)����(�,�)//مجموعه نقشه های میدانی بالقوه افراد برای خروج
۱ برای هر خروجی ei��  (i=1,,N)(�=۱,…,�)در مجموعه خروجی E
۲   تنظیم  Nei=0���=۰;// Nei���تعداد شبکه های اشغال شده توسط خروجی را نشان می دهد ei��
۳   برای هر شبکه lj��  (j=1,,M)(�=۱,…,�)در مجموعه مشبک L
۴     اگر  lj��توسط یک مانع اشغال شده است
۵        تنظیم  pi,j=+��,�=+∞در نقشه میدانی بالقوه PFM(L,ei)���(�,��)، و lj��به عنوان “تعیین شده” مشخص شده است؛// pi,j��,�میدان بالقوه شبکه را نشان می دهد lj��خارج شدن ei��
۶     در غیر این صورت اگر  lj��توسط خروجی اشغال شده است  ei ��
۷       تنظیم  pi,j=0��,�=۰که در PFM(L,ei)���(�,��)، و lj��به عنوان “تعیین شده” مشخص شده است.
۸   برای  lk��با یک شبکه همسایه lkn���اشغال شده توسط خروجی ei��در جهت افقی یا عمودی
۹    تنظیم  pi,k=1��,�=۱که در PFM(L,ei)���(�,��)lk��به عنوان “تعیین شده” مشخص شده است، وlk��به اضافه می شود Lc��;// Lc��مجموعه شبکه ای را نشان می دهد که باید بررسی شود
۱۰   تنظیم  Nei=Nei+Ncei���=���+����;// Ncei����تعداد شبکه هایی را نشان می دهد که توسط افراد اشغال نشده است Lc��;
۱۱   تنظیم  δ=۱�=۱;
۱۲   در حالی که شبکه “نامشخص” در وجود داردPFM(L,ei)���(�,��)
۱۳      برای هر شبکه لس��که در Lج��
۱۴        اگر  δپمن ، سδ۱�≤��,�<�+۱
۱۵          شبکه های مجاور آن را بررسی کنیدلسn���در جهت افقی یا عمودی و حذف کنید  لس��از جانب Lج��:
۱۶          اگر زمینه بالقوه پمن _سn��,��از شبکه لسn���مشخص نشده است
۱۷            اگر  لس��توسط یک فرد اشغال شده و در جهت افقی یا عمودی است
۱۸               تنظیم β۰�=۰;
۱۹            در غیر این صورت اگر  لس��توسط فردی اشغال نمی شود و در جهت افقی یا عمودی است
۲۰               تنظیم  α ۰�=۰، β۰�=۰;
۲۱            در غیر این صورت اگر  لس��توسط یک فرد اشغال نمی شود و در جهت مورب است
۲۲               تنظیم  α ۰�=۰;
۲۳            میدان پتانسیل را محاسبه کنیدپمن _سn��,��با معادله زیر:
۲۴              پمن _سn=پمن ، س۱ α ) ۱ βλ /نهمن)��,��=��,�+(۱+�)(۱+�+�/���)، به روز رسانی  پافمل ،همن)���(�,��)، لسn���به عنوان “تعیین شده” علامت گذاری شده و به آن اضافه می شود Lج;��;
۲۵       تنظیم  نهمن=نهمن+نجهمن���=���+����;
۲۶       تنظیم  δδ۱�=�+۱;
۲۷    پافمل ،همن)���(�,��)به اضافه می شود پافماسل ، ای)����(�,�);
۲۸ برگشت  پافماسل ، ای)����(�,�).

بر اساس نقشه میدان بالقوه محاسبه شده توسط الگوریتم ۱، جمعیت پایین دست به صورت تکراری محاسبه می شود تا گروهی که می تواند به طور مستقل بر برنامه ریزی مسیر فرد مشاهده شده در الگوریتم ۲ تأثیر بگذارد. ابتدا برای یک خروجی خاص، افرادی که میدان بالقوه آنها کمتر است. از افراد مشاهده شده شناسایی و به جمعیت پایین دست اضافه می شوند. دوم، جمعیت پایین دست به طور مکرر تمدید می شود تا زمانی که تمام افرادی که ممکن است بر حرکت هر یک از اعضای جمعیت پایین دست تأثیر بگذارند نیز به این گروه اضافه شوند. به یک معنا، جمعیت پایین دستی یک فرد حداقل گروهی است که ممکن است بر برآورد ذهنی او از پویایی جمعیت تأثیر بگذارد. علاوه بر این، برای اعمال اولویت افراد مختلف، پارامتر شدت میدان بالقوه ε ≥ ۰ )�(≥۰)برای تنظیم مقدار آستانه آن، و بزرگتر معرفی شده است εگروه جمعیت پایین دست را گسترش می دهد. به این ترتیب، برنامه ریزی مسیر فردی تنها می تواند به حرکت مکانی-زمانی تخمینی ذهنی جمعیت پایین دست بستگی داشته باشد. نمودار جریان الگوریتم ۲ در شکل A2 نشان داده شده است .

الگوریتم ۲: شناسایی جمعیت پایین دستی بر اساس نقشه میدانی بالقوه
ورودی : مجموعه شبکه L که توسط جمعیت اشغال شده است، مجموعه خروجی E ، مجموعه نقشه فایل بالقوه پافماسل ، ای)����(�,�)و پارامتر شدت میدان بالقوه ε
خروجی : مجموعه جمعیت پایین دست دی سیاسل ، ای)���(�,�)//مجموعه جمعیت پایین دست افراد برای خروج
۱ برای هر خروجی همن ۱ ، … ، N)�� (�=۱,…,�)در مجموعه خروجی E
۲   برای هر شبکه لj��  ۱ ، … ، M)(�=۱,…,�)اشغال شده توسط جمعیت
۳     برای هر شبکه ل≠ j��≠�  ۱ ، … ، M)(�=۱,…,�)اشغال شده توسط جمعیت
۴       اگر  پمن ، ک≤ ۱ ε )پمن ، ج��,�≤(۱+�)��,�
۵         لک��به اضافه می شود دج (لj،همن)��(��,��)، و به عنوان “تیک نخورده” علامت گذاری شده است؛ //دج (لj،همن)��(��,��)نشان دهنده جمعیت پایین دست شبکه است لj��خارج شدن همن��
۶     در صورت وجود شبکه “چک نشده”. لس��  ۱ ، … ، U)(�=۱,…,�)که در دج (لj،همن)��(��,��)
۷       برای هر شبکه “چک نشده”. لس��  ۱ ، … ، U)(�=۱,…,�)که در دج (لj،همن)��(��,��)
۸         خروجی بهینه برآورد شده ذهنی را محاسبه کنیدهt����از شبکه لس��با معادله زیر:
۹            هt���� {هv|پ، sممن (پتو ، اس∈ N} {��|��,�=���(��,�|�∈�)};
۱۰         برای هر شبکه ل≠ s��≠�  ۱ ، … ، M)(�=۱,…,�)در جمعیت
۱۱           اگر _ پ، r≤ ۱ ε )پ، s����,�≤(۱+�)����,�، و لr∉ دج (لj،همن)��∉��(��,��)
۱۲              لr �� به اضافه می شود دج (لj،همن)��(��,��)علامت گذاری شده به عنوان “بدون علامت”، و لس��به عنوان “بررسی” مشخص شده است.
۱۳      دج (لj،همن)��(��,��)به اضافه می شود دی سیاسل ، ای)���(�,�);
۱۴ برگشت  دی سیاسل ، ای)���(�,�).
۳٫۲٫۲٫ برآورد مسیرهای فضایی-زمانی جمعیت پایین دست

مسیرهای مکانی-زمانی جمعیت پایین دست برای برنامه ریزی مسیر بهینه مکانی-زمانی حیاتی هستند. در این مطالعه، تخمین ذهنی حرکت جمعیت پایین دستی توسط مدل عامل محور با میدان پتانسیل اجرا شده است. همانطور که در الگوریتم ۳ نشان داده شده است، افراد در جمعیت پایین دست به طور مداوم نقشه میدان پتانسیل فعلی خود را به روز می کنند و موقعیت هدف را از شبکه های همسایه موجود خود با توجه به احتمال قبل از رسیدن به خروجی انتخاب می کنند. در نتیجه، افراد می توانند یک برآورد معقول از مسیرهای مکانی-زمانی جمعیت پایین دست خود برای پشتیبانی از برنامه ریزی مسیر مکانی-زمانی بهینه شخصی به دست آورند. شکل A3 نمودار جریان الگوریتم ۳ را نشان می دهد.

الگوریتم ۳: برآورد مسیر مکانی-زمانی مبتنی بر عامل برای جمعیت پایین دست
ورودی : مجموعه مشبک Lاشغال شده توسط جمعیت، خروج از مجموعه E ، و مجموعه پایین دست جمعیت دی سیاسل ، ای)���(�,�)
خروجی : مسیرهای مکانی-زمانی مجموعه جمعیت پایین دست  استیتیTE ) ����(�, �,�)//مجموعه مسیرهای مکانی-زمانی جمعیت پایین دست فرد تا خروجی ها
۱ برای هر خروجی همن ۱ ، … ، N) �� (�=۱,…,�) در مجموعه خروجی E
۲   برای هر شبکه لj��  ۱ ، … ، M)(�=۱,…,�)اشغال شده توسط جمعیت
۳     جمعیت پایین دست آن را انتخاب کنیددج (لj،همن) ��(��,��) از مجموعه جمعیت پایین دست دی سیاسل ، ای)���(�,�);
۴     تنظیم  ۰�=۰، رکورد موقعیت های جمعیت پایین دست استیپت ،لj،همن)���(�,��,��)دس (لj،همن)��(��,��)، و استیپت ،لj،همن)���(�,��,��)به اضافه می شود استیتیT،لj،همن)����(�,��,��);// استیتیT،لj،همن)����(�,��,��)نشان دهنده مسیرهای مکانی-زمانی جمعیت پایین دست فرد در شبکه است. لj��خارج شدن همن��
۵     در حالی که شبکه وجود داردلک ۱ ، … ، U)�� (�=۱,…,�)“اشغال شده” توسط افراد در استیپت ،لj،همن)���(�,��,��)
۶       برای هر شبکه “اشغال شده”. لک ۱ ، … ، U)�� (�=۱,…,�)که در استیپت ،لj،همن)���(�,��,��)
۷          اگر  لک��توسط خروجی اشغال شده است همن��
۸           به روز رسانی وضعیت شبکه لک��به عنوان “غیر اشغال” در استیپت ،لj،همن)���(�,��,��);
۹          دیگر
۱۰           حداقل میدان پتانسیل را محاسبه کنیدپnکn������از هر شبکه همسایه آن لکn���در جهات افقی یا عمودی با معادله زیر و لکn���توسط فرد یا موانعی اشغال نشده است.
۱۱                 پnکn������ {پ_کn|پ_کnممن (پتو _کn∈ N} {��,��|��,��=���(��,��|�∈�)};
۱۲            احتمال را محاسبه کنیدپکn���از هر شبکه لکn���به عنوان موقعیت هدف از نظر معادله زیر انتخاب می شود:
۱۳                پکn=(پnکn)n(پnکn)���=���(������)∑����(������);
۱۴            شبکه همسایه آن را انتخاب کنیدلکn���با توجه به احتمال پکn���به روز رسانی وضعیت شبکه لک��به عنوان “غیر اشغال” و لکn���به عنوان “اشغال” در  استیپت ،لj،همن) ���(�,��,��);
۱۵         استیپت ،لj،همن)���(�,��,��)به اضافه می شود استیتیT،لj،همن)����(�,��,��);
۱۶        الگوریتم ۱ را اجرا کنید تا نقشه میدان پتانسیل را بر اساس آن محاسبه کنیداستیپت ،لj،همن)���(�,��,��);//برای به دست آوردن نقشه میدان بالقوه تنظیم شده برای مرحله زمانی بعدی
۱۷         ۱�=�+۱;
۱۸      استیتیT،لj،همن)����(�,��,��)به اضافه می شود  استیتیTE ) ����(�, �,�);
۱۹ برگشت   استیتیTE ) . ����(�, �,�).

۳٫۳٫ شناخت مکانی-زمانی برای برنامه ریزی مسیر فردی

این بخش توضیح می دهد که چگونه افراد بر اساس مسیرهای مکانی-زمانی تخمین زده شده ذهنی جمعیت پایین دست در بخش ۳٫۲ ، بازنمایی داخلی را برای مسیرهای مکانی-زمانی جایگزین می سازند .

۳٫۳٫۱٫ الگوریتم فضایی-زمانی A* برای برنامه ریزی مسیر جهانی

برنامه ریزی مسیر نماینده ترین رفتار تخلیه است و نشان می دهد که افراد چگونه از منابع تخلیه استفاده می کنند. برای ایجاد فرآیندهای شناختی تصمیم‌گیری فردی در طول مسیریابی، میدان پتانسیل مکانی-زمانی که میدان پتانسیل متعارف را از موقعیت مکانی به مسیر مکانی-زمانی گسترش می‌دهد برای ارزیابی هزینه کلی برآورد ذهنی در طول مسیرهای جایگزین پیشنهاد شده‌است. با معادله (۱)، که در آن (لj،همن، تی )�(��,��,�)میدان بالقوه خروج را نشان می دهد همن��از شبکه  لj  �� در زمان تیو T به بازه زمانی اشاره دارد [تیس،تیه][��,��]از زمان حرکت تیس��به زمان تخمینی تخلیه تیه��.

پاستی(لj،همن، تی) =ϵ T(لj،همن، تی )���(��,��,�)=∑����(��,��,�)
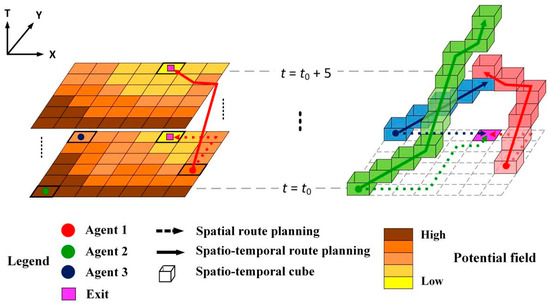
علاوه بر این، یک الگوریتم فضایی-زمانی A* بر اساس میدان پتانسیل مکانی-زمانی توسعه داده شده است تا مسیر مکانی-زمانی بهینه را در سناریوهای تخلیه گسسته دنبال کند. فرض بر این است که افراد به دنبال به حداقل رساندن میدان بالقوه مکانی-زمانی برای تحقق برنامه ریزی مسیر جهانی خود هستند. همانطور که در شکل ۲ نشان داده شده است، بر حسب عامل ۱ که با یک نقطه قرمز نشان داده شده است، عامل ۳ که با یک نقطه آبی نشان داده شده است، به دلیل میدان پتانسیل کوچکتر در زمان حرکت در جمعیت پایین دست خود قرار دارد. =تی۰�=�۰. عامل ۱ مایل است برنامه ریزی مسیر بهینه خود را که با مکعب های قرمز نشان داده شده است، با نقشه های میدانی پتانسیل مکانی-زمانی انجام دهد و از موقعیت های مکانی-زمانی تخمینی اشغال شده توسط عامل ۳، که با مکعب های آبی نشان داده شده است، اجتناب کند. برعکس، عامل ۲ در این فرآیند راهیابی شرکت نمی کند.
یک استراتژی متعادل طراحی شده است تا فضای جستجو را از نظر پیچیدگی و مصرف زمان جستجوی مکانی-زمانی تقسیم کند، به ویژه برای سناریوهای تخلیه بزرگ و پیچیده. این استراتژی با شناسایی نوع فضای جستجو، الگوریتم فضایی-زمانی A* را در فضای مکانی-زمانی و الگوریتم A* معمولی را در فضای مکانی یکپارچه می کند. اگر موقعیت مکانی-زمانی فرد مشاهده شده در برنامه ریزی مسیر در محدوده حداقل مکعب مرزی مسیرهای مکانی-زمانی برآورد ذهنی جمعیت پایین دست باشد، الگوریتم فضایی-زمانی A* برای جستجوی مسیر بهینه اعمال می شود. در غیر این صورت، الگوریتم A* معمولی با میدان پتانسیل در فضای فضایی استفاده می شود. به این ترتیب،
۳٫۳٫۲٫ همسایگان فضایی-زمانی ترجیحی برای ناوبری محلی

الگوریتم برنامه ریزی مسیر بهینه به طور کلی می تواند تنها یک مسیر را با کمترین هزینه برای موقعیت شروع و پایان مشخص ایجاد کند. با این حال، اگر موقعیت مورد نظر در امتداد مسیر بهینه در لحظه بعد توسط افراد دیگر قبل از حرکت وی اشغال شود، برنامه ریزی مسیر بهینه موجود نمی تواند حرکت محلی انعطاف پذیر را ارائه دهد. علاوه بر این، از دیدگاه فرآیند شناخت، افراد ترجیح می‌دهند که ناوبری محلی و برنامه‌ریزی مسیر جهانی را قبل از حرکت خود ادغام کنند. برای پر کردن این شکاف، یک مسیر بهینه جایگزین بر اساس همسایگان مکانی-زمانی ترجیحی تکمیل شده است. ابتدا، همسایگان مکانی-زمانی معتبر در لحظه بعدی در صورتی که توسط موانع اشغال نشده باشند شناسایی می شوند و به عنوان موقعیت های شروع ترجیحی برای برنامه ریزی مسیر جهانی انتخاب می شوند. دومین، الگوریتم فضایی-زمانی A* برای ایجاد مسیرهای بهینه جایگزین از هر موقعیت شروع ترجیحی به هر خروجی هدفمند و میدان پتانسیل مکانی-زمانی مربوطه اعمال می شود. سوم، احتمال انتخاب شدن برای هر مسیر جایگزین را می توان با رابطه (۲) محاسبه کرد. در نهایت، افراد به طور تصادفی به روز می شوند و حرکت خود را متوجه می شوند.

پ، i=(پکاستی(لj،همن، تی) )ک۱(پکاستی(لj،همن، تی) )��,�=���(����(��,��,�))∑�=۱����(����(��,��,�))

جایی که پ، i��,�نشان دهنده احتمال یک مسیر جایگزین از کهفتم ( k ۱ ، … ، K)�th (�=۱,…,�)همسایه مکانی – زمانی معتبر در لحظه بعد به منهفتممن۱ ، … ، N)�th(�=۱,…,�)خروج هدفمند

همانطور که در شکل ۳ نشان داده شده است ، چهار مسیر بهینه جایگزین برای خروج هدف وجود دارد که از موقعیت های شروع ترجیحی با شماره ۱’، ۲’، ۴′ و ۵′ شروع می شود و مکعب مکانی-زمانی با شماره ۳′ برای جهانی نامعتبر است. برنامه ریزی مسیر مکانی-زمانی به دلیل اشغال موانع. اگر فرض شود که میدان بالقوه مکعب های مکانی-زمانی در همان زمان برابر است. می توان مشاهده کرد که مسیر جایگزینی که از مکعب مکانی-زمانی ۱′ که با بردار آبی نشان داده می شود، دارای کمترین میدان پتانسیل مکانی-زمانی و حداکثر احتمال انتخاب شدن به عنوان تصمیم نهایی مسیر است.
۳٫۳٫۳٫ انتخاب تطبیقی ​​برای مسیر بهینه فضایی-زمانی

اینرسی شناخت انسان و تأثیر «کوتاه‌مدت» در تصمیم‌گیری به خوبی در رفتارهای تخلیه شناخته شده است و افراد احتمالاً تحت تأثیر انتخاب مسیر و خروج قبلی خود قرار می‌گیرند. برای متعادل کردن تأثیر تصمیمات قبلی در گزینه‌های گذشته و فعلی، یک پارامتر تحمل انتخاب مسیر برای فرمول‌بندی انتخاب‌های خروجی و مسیر تطبیقی ​​پیچیده طراحی شده است. همانطور که در رابطه (۳) نشان داده شده است، اگر یک مسیر جایگزین کاهش مورد نظر را در مقایسه با مسیر بهینه فعلی به سمت خروجی که قبلا انتخاب شده بود برآورده کند، فرض می شود که فرد این مسیر را در نظر گرفته و آن را به مجموعه مسیر جایگزین اضافه کند.

پاستی(لتی،هتی) < ( ۱ – θ )پاستی(لتی،ه– ۱)���(��,��)<(1−�)���(��,��−۱)

جایی که θپارامتر تلورانس انتخاب مسیر را نشان می دهد، پاستی(لتی،هتی)���(��,��)نشان دهنده میدان پتانسیل مکانی-زمانی یک مسیر جایگزین فعلی از شبکه است لتی��به یک خروجی هتی��در زمان تی، و پاستی(لتی،ه– ۱)���(��,��−۱)نشان دهنده میدان پتانسیل مکانی-زمانی مسیر جایگزین بهینه فعلی برای خروج است ه– ۱��−۱، که در زمان انتخاب می شود – ۱�−۱. بنابراین، اگر کاهش قابل توجهی در هزینه تخمینی تخلیه وجود نداشته باشد، فرد ترجیح می دهد بر خروجی قبلی خود پافشاری کند و مسیرها را برنامه ریزی کند.

به طور خلاصه، چارچوب شناختی پیشنهادی برای انتخاب مسیر فردی یک مکانیسم شناختی مکانی-زمانی کامل بر اساس مقیاس‌های چندگانه مکانی-زمانی ارائه می‌کند. این چارچوب می‌تواند شبیه‌سازی واقعی تصمیم تخلیه فردی را ارائه دهد و حرکت جمعی و الگوی تکامل را در موقعیت‌های تخلیه واقعی زندگی بازتولید کند.

۴٫ مطالعه موردی

این بخش داده‌های توزیع جمعیت در منطقه مورد مطالعه را معرفی می‌کند و نتایج شبیه‌سازی تخلیه جمعیت به دست آمده از چارچوب شناخت مکانی-زمانی پیشنهادی را مورد بحث قرار می‌دهد.

۴٫۱٫ داده های تجربی

منطقه مطالعه ما، منطقه اصلی نمایشگاه موزه سایت مقبره امپراتور Qinshihuang است، یک سناریوی فضای باز واقع در شیان، چین. این یکی از پربازدیدترین جاذبه های گردشگری چین است و روزانه ۴۰۰۰۰ نفر را به خود جذب می کند. تعداد زیاد بازدیدکنندگان و محیط پیچیده با ساختمان‌هایی با اندازه‌ها و مسیرهای مختلف با ظرفیت‌های مختلف، چالش قابل‌توجهی برای تجزیه و تحلیل پویایی جمعیت و الگوهای تکامل آن برای حمایت از هدایت و مدیریت تخلیه پس از فعالیت‌های جمعی در مقیاس بزرگ است. همانطور که در شکل ۴ نشان داده شده استسناریوی تخلیه دارای ابعادی در محدوده ۴۰۰ متر × ۶۱۰ متر با شش خروجی موقت است که با مستطیل های نارنجی نشان داده شده است. نقشه حرارتی جمعیت تاریخی و داده‌های تعداد بازدیدکنندگان در یک فعالیت جمعی جمع‌آوری شد و توزیع جمعیت در زمان تخلیه شبیه‌سازی شد. ۲۲۳۳ نفر با نقاط سبز نشان داده شده اند. سناریوی تخلیه با توجه به شغل عمومی یک فرد به شبکه های معمولی با وضوح ۱ متر تقسیم می شود. علاوه بر این، افراد منطقی فرض می شوند و به اطلاعات خارجی نسبتاً کامل، مانند توزیع موانع ساکن و جمعیت پویا، از مشاهده و راهنمایی هنگام تصمیم گیری برای تخلیه دسترسی دارند.
در این مطالعه، انتخاب مسیر فردی با C++ در Microsoft Visual Studio 2019 پیاده‌سازی شده است. همه آزمایش‌ها با استفاده از محیط با پردازنده Intel(R) Core(TM) i9-9900k @3.60 گیگاهرتز و حافظه ۶۴ G انجام شده است. علاوه بر این، OpenMP برای اجرای اجرای موازی برای اجرای شتاب استفاده می شود. پارامترهای الگوریتم ۱ و الگوریتم ۲ چارچوب پیشنهادی در جدول ۱ نشان داده شده است.

۴٫۲٫ نتایج تجربی

یکی از بارزترین ویژگی‌های حرکت جمعیت، نحوه رفتار مردم در شکل‌گیری پدیده‌های جمعی است. تحقیقات موجود ثابت کرد که فرآیند تخلیه جمعیت به طور کلی الگوهای حرکتی مکانی-زمانی قابل توجهی از جمله حرکت تصادفی، جمع‌آوری، سرریز و اتلاف را نشان می‌دهد [ ۳۵ ، ۴۱ ]. پدیده‌های جمعی نیز بیشتر مشاهده شده‌اند، مانند گله‌داری، رهبر-پیرو، اثر سریع‌تر-آهسته‌تر، و موج توقف و حرکت [ ۴۲ ]. تصاویر فوری از فرآیند تخلیه جمعیت در این مطالعه در شکل ۵ ارائه شده است. چهار مرحله نماینده تخلیه جمعیت با موقعیت های مختلف تخلیه و برنامه ریزی مسیر فردی ۴۰ ۱۰۰ ۲۰۰ and ۴۰۰ s             )(�=۴۰ s,  �=۱۰۰ s,  �=۲۰۰ s,  and  �=۴۰۰ s)مقایسه می شوند. اول، در ابتدای فرآیند تخلیه در شکل ۵ a(1)، حرکت جریان آزاد در سطح فردی بیشتری را می توان مشاهده کرد، و برخوردهای مکانی-زمانی کمتری وجود دارد. دوم، همانطور که در شکل ۵ ب (۱) نشان داده شده است، رقابت مکانی-زمانی در طول زمان به طور فزاینده ای قابل توجه می شود، و تعداد فزاینده ای از افراد جمع می شوند و در امتداد صف ها به سمت خروجی های مورد نظر حرکت می کنند و پدیده های خود سازماندهی مختلفی را ایجاد می کنند، مانند گله داری در نزدیکی خروجی ها سوم، همانطور که در شکل ۵ نشان داده شده استج(۱)، افرادی که در حالت قبلی در انتهای صف ها ایستاده اند باید از صف ها خارج شده و به سمت موقعیت های موجود نزدیک به خروجی ها حرکت کنند و صف های مربوطه به تدریج ناپدید می شوند. در نتیجه، افراد از جریان مختلط در اطراف خروجی جمع می شوند و توالی نامنظمی از جمعیت های طاق مانند ظاهر می شوند. در این مرحله، زمانی که تعداد زیادی از افراد به دنبال عبور از خروجی‌ها هستند، به دلیل تنگنای راندمان تخلیه، پس‌ریزی رخ می‌دهد. در نهایت، جمعیت برای مدتی در شکل ۵ d(1) قوس مانند و بدون تغییر باقی می‌ماند و ازدحام در لبه جمعیت کاهش می‌یابد، و شعاع قوس با سپری شدن زمان قبل از اتلاف کامل کاهش می‌یابد.
علاوه بر این، برنامه ریزی مسیر مکانی-زمانی افراد، که توسط خطوط قرمز شکسته در شکل ۵ a(2)-d(2) ارائه شده است، نه تنها اثر طولانی مدت انتخاب مسیر را بر شناخت فردی نشان می دهد، بلکه برآورد ذهنی را نیز نشان می دهد. الگوی تکامل مکانی-زمانی حرکت جمعی در ذهن انسان شیب بخش‌های مسیر در بازه‌های زمانی معین، میانگین سرعت تخلیه فردی را منعکس می‌کند. شیب کوچکتر نشان دهنده سرعت بالاتر، شیب بزرگتر حرکت کندتر و خط عمودی نشان دهنده انتظار است. علاوه بر این، الگوهای متحرک انتظار منظم به دست آمده از مسیرهای مکانی-زمانی در شناخت فردی قابل تشخیص است. جزئیات بیشتر را می توان در شکل ۶ بررسی کرد. با توجه به ازدحام جمعیت در نزدیکی خروجی ۲ در آن زمان ۴۰۰ ثانیه �=۴۰۰ s، افراد تمایل دارند در موقعیت های فعلی برای فضاهای اشغال شده توسط جمعیت پایین دست منتظر بمانند. الگوی انتظار نشان‌داده‌شده توسط بخش‌های خط عمودی را می‌توان به انتظار اجباری به دلیل ازدحام محلی، مانند افراد داخل جمعیت، و انتظار داوطلبانه برای کمترین هزینه بالقوه، مانند افراد در لبه جمعیت، طبقه‌بندی کرد. افراد سعی می کنند دائماً الگوهای حرکتی خود را برای مسیر مکانی-زمانی بهینه ذهنی بهینه کنند.
چارچوب شناختی پیشنهادی بر اساس مقیاس‌های چندگانه مکانی-زمانی می‌تواند فرآیند شناخت مکانی-زمانی پیچیده را برای انتخاب مسیر فردی بازتولید کند و برای پیش‌بینی الگوی انتشار مکانی-زمانی و تکامل حرکت جمعیت برای هدایت و کنترل واقع‌بینانه جمعیت استفاده می‌شود.

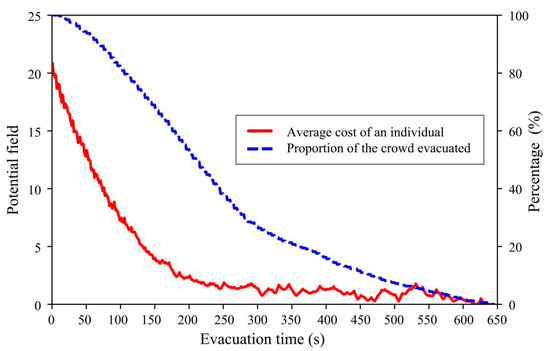
با توجه به سناریوی تخلیه فوق، حداکثر زمان تخلیه فردی ۱۰٫۰۸ دقیقه، میانگین زمان تخلیه فردی ۳٫۸۱ دقیقه و میانگین فاصله تخلیه ۱۴۵٫۰۱ متر است. علاوه بر این، برای ارزیابی هزینه ذهنی برآورد شده فردی در شناخت، میانگین میدان بالقوه بالقوه فردی در نقطه‌ای، که توسط پتیg�����، در رابطه (۴) تعریف شده است.

پتیg=من ∈ Nپتین�����=∑�∈����

جایی که پتی��نشان دهنده میدان بالقوه واقعی به خروجی مورد نظر در آن زمان است تی، و ننشان دهنده تعداد افراد در جمعیت است. همانطور که در شکل ۷ نشان داده شده است ، در طول فرآیند تخلیه جمعیت، میانگین میدان بالقوه شناختی زمانی که افراد به خروجی های هدف نزدیک می شوند و آنها را ترک می کنند، کاهش می یابد. به این دلیل که مسافت یکی از مهم ترین عوامل موثر بر هزینه های تخلیه است. هنگامی که جمعیت وارد مرحله spillback در ۴۰۰ ثانیه �=۴۰۰ s، رقابت مکانی-زمانی و برخورد افزایش می یابد که منجر به نوسانات نسبتاً واضح منحنی هزینه می شود. علاوه بر این، روند منحنی هزینه نیز مشخص می‌کند که موقعیت‌های تخلیه پویا به طور کلی از دیدگاه شناخت ذهنی فردی بهتر می‌شوند.

۴٫۳٫ تجزیه و تحلیل آزمایش

این بخش نتایج تجزیه و تحلیل های گسترده را در مورد عملکرد چارچوب شناختی پیشنهادی که استراتژی انتخاب مسیر مکانی-زمانی و روش مرسوم را که به طور معمول مدل میدان بالقوه را پیاده سازی می کند، توصیف می کند. همه نتایج میانگین ۳۰ آزمایش مستقل در همان تنظیمات است.

۴٫۳٫۱٫ استراتژی انتخاب مسیر

به عنوان نماینده ترین سهم این مطالعه، استراتژی انتخاب مسیر مکانی-زمانی در چارچوب شناختی پیشنهادی، ویژگی های شناختی بیشتری را نسبت به مدل میدان بالقوه مرسوم ادغام می کند. برای مقایسه عملکرد واقعی استراتژی‌های انتخاب مسیر این دو مدل، مدل میدان پتانسیل مرسوم با مکانیسم انتخاب مسیر تطبیقی ​​در بخش ۳٫۳٫۳ گسترش یافته است . معیارهای ارزیابی با معادلات (۵) – (۹) تعریف می شوند و می توانند به دو دسته طبقه بندی شوند. یکی معیارهای هدف، از جمله میانگین زمان تخلیه فردی است تیg����، حداکثر زمان تخلیه فردی تیx����، میانگین فاصله تخلیه فردی دg����، و تعداد تجمعی افرادی که تخلیه نشده اند نتی��. مورد دیگر عملکرد ذهنی در ذهن انسان در مورد میانگین هزینه تخلیه واقعی فردی در شناخت است. پg����.

تیg=ن۱تیمنن����=∑�=۱����
        تیx{تیمن|تیمن>تیک }        ����={��|��>�� }
دg=ن۱دمنن����=∑�=۱����
نتی=t∈ _nتی��=∑�∈���
پg=t∈ _من ∈ Nپمن ، تین����=∑�∈�∑�∈���,��

جایی که تیمنتیمننشان دهنده زمان تخلیه فردی است، دمندمننشان دهنده فاصله تخلیه فردی است،  nتی �تینشان دهنده تعداد افرادی است که در آن زمان تخلیه نشده اند تیتی، و پمن ، تیپمن،تینشان دهنده میدان بالقوه واقعی فردی به خروجی هدف در زمان است تیتی.

همانطور که در جدول ۲ نشان داده شده است، چارچوب شناختی مکانی-زمانی پیشنهادی از مدل میدانی بالقوه در تمام معیارهای ارزیابی بهتر عمل می کند. میانگین زمان تخلیه فردی و حداکثر زمان تخلیه فردی بیش از ۱۰٪ کاهش می یابد و میانگین فاصله تا ۴۲٪ کاهش می یابد. دلیل آن این است که مدل میدان پتانسیل مرسوم اساساً به وضعیت فضایی فوری موقعیت‌های تخلیه بستگی دارد و حساسیت بلندمدت برای پویایی تخلیه را نادیده می‌گیرد. در مقابل، استراتژی انتخاب مسیر مکانی-زمانی چارچوب پیشنهادی مکانیسم شناختی کامل مکانی-زمانی را در نظر می گیرد و هوش بیشتری را برای برنامه ریزی تخلیه فردی فراهم می کند. علاوه بر این،
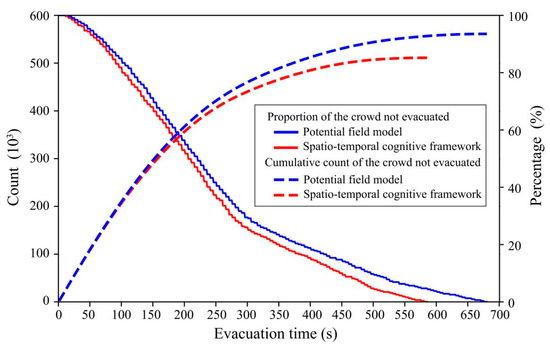
تجزیه و تحلیل های بیشتر برای بررسی عملکرد در طول فرآیند تخلیه انجام می شود. شکل ۸روند تکاملی تعداد تجمعی جمعیت تخلیه نشده و نسبت جمعیت تخلیه نشده با دو مدل انتخاب مسیر را نشان می دهد. شمارش تجمعی جمعیتی که تخلیه نشده‌اند می‌تواند میزان قرار گرفتن در معرض جمعیت را در موقعیت‌های خاص نشان دهد و هرچه افراد بیشتری زودتر تخلیه شوند، مقدار آن کمتر است. می توان مشاهده کرد که جمعیت با چارچوب شناختی مکانی-زمانی تخلیه سریعتر را متوجه می شوند و شکاف در منحنی های بین دو مدل همراه با فرآیند تخلیه افزایش می یابد. بنابراین، استراتژی انتخاب مسیر مکانی-زمانی چارچوب پیشنهادی می‌تواند افراد را تشویق کند که از پویایی جمعیت آگاه باشند، از منابع تخلیه مکانی-زمانی استفاده کنند و به نوبه خود، موقعیت‌های تخلیه را به روز کنند. با توجه به دیدگاه ذهنی، شکل ۹روند هزینه برآورد ذهنی فردی و هزینه تجمعی جمعیت با دو مدل را نشان می دهد. بدیهی است که در مراحل اولیه فرآیند تخلیه ( ۱۰ تی<10 s)، مدل میدان بالقوه به دلیل کمترین هزینه لحظه ای در جریان آزاد بهتر عمل می کند. همانطور که رقابت مکانی-زمانی در طول زمان افزایش می یابد، مزایای چارچوب شناختی مکانی-زمانی به تدریج ظاهر می شود. منحنی هزینه تجمعی جمعیت با چارچوب پیشنهادی به همگرایی می رسد ۳۰۰ تی=۳۰۰ s، در حالی که منحنی با مدل میدان پتانسیل همگرا می شود ۴۵۰تی=۴۵۰س علاوه بر این، میانگین هزینه واقعی فردی با این دو مدل تفاوت قابل توجهی را نشان می دهد ۷۵ تی=۷۵ س این نتایج نشان می‌دهد که شناخت مکانی-زمانی در انتخاب مسیر می‌تواند قابلیت‌های سطح بالای افراد را برای ادغام اطلاعات مکانی-زمانی و برنامه‌ریزی تهاجمی مسیر در دراز مدت تضمین کند.
علاوه بر معیارهای عملکرد تخلیه، کارایی محاسبات نیز جنبه مهمی از نگرانی در کاربردهای عملی است. میانگین زمان اجرای چارچوب شناختی مکانی-زمانی پیشنهادی ۱۳٫۱۷ دقیقه است، در حالی که زمان مصرف مدل میدان پتانسیل معمولی ۱٫۰۲ دقیقه است. مقیاس‌های چندگانه مکانی-زمانی کامل در شناخت، عملکرد تخلیه واقعی را به قیمت پیچیدگی و محاسبات بالاتر ارائه می‌کنند.
۴٫۳٫۲٫ توزیع جمعیت
افراد واکنش‌های متفاوتی به موقعیت‌های تخلیه متفاوت دارند و در نهایت احتمالاً مسیرهای مختلفی را انتخاب می‌کنند. چارچوب شناختی مکانی-زمانی پیشنهادی برای دو سناریو تخلیه تجربی با توزیع‌های مختلف جمعیتی که در شکل ۱۰ نشان داده شده است، اعمال می‌شود . این دو سناریو از نظر اندازه، خروجی‌ها و تعداد جمعیت دارای پیکربندی‌های مشابهی با سناریوی تخلیه در شکل ۴ هستند، اما توزیع جمعیت در شکل ۱۰ a در چندین ناحیه متمرکزتر است، در حالی که در شکل ۱۰ b یکنواخت‌تر است.
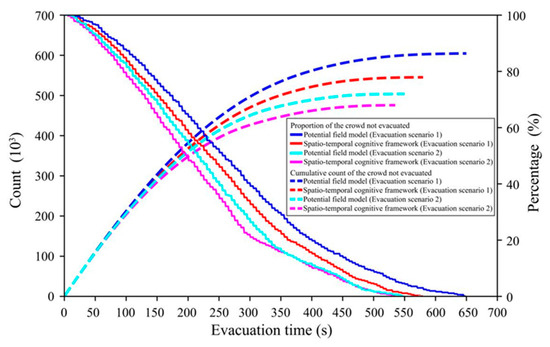
عملکرد تخلیه جمعیت در توزیع های مختلف جمعیت در جدول ۳ و شکل ۱۱ و شکل ۱۲ نشان داده شده است.. بدیهی است که تکامل جمعیت در هر دو مورد از یک الگوی مشابه با فرآیند تخلیه پیروی می کند. هزینه‌های تخلیه واقعی و ذهنی تخمین زده‌شده فردی همراه با زمان کاهش می‌یابد و شرایط تخلیه عمومی به تدریج با کاهش تعداد افراد باقی‌مانده بهتر می‌شود. علاوه بر این، چارچوب شناختی مکانی-زمانی از مدل میدانی بالقوه در تمام معیارهای ارزیابی، از جمله جنبه های عینی و ذهنی، بهتر عمل می کند. این ثابت می‌کند که در نظر گرفتن چندین جنبه مکانی-زمانی در استراتژی انتخاب مسیر برای بهبود عملکرد تخلیه در موقعیت‌های مختلف مفید است. در یک کلام، چارچوب شناختی مکانی-زمانی پیشنهادی سازگاری و استحکام فوق‌العاده‌ای برای تولید برنامه‌ریزی تخلیه واقعی در دنیای واقعی دارد.

۵٫ نتیجه گیری و کار آینده

این مقاله یک چارچوب شناختی فضایی-زمانی ابتکاری برای انتخاب مسیر فردی پیشنهاد می‌کند. این چارچوب یک مکانیسم شناختی مکانی-زمانی کامل را ایجاد می کند که با مقیاس های زمانی- مکانی متعدد یکپارچه شده است تا فرآیند شناخت تخلیه فردی را به تصویر بکشد. علاوه بر این، یک استراتژی انتخاب مسیر مکانی-زمانی که از شبیه‌سازی مبتنی بر عامل بیرون می‌آید و به میدان پتانسیل مکانی-زمانی گسترش می‌یابد، طراحی شده است تا هزینه کلی متغیر در طول مسیر را در برآورد ذهنی فردی نشان دهد. در نهایت، یک الگوریتم فضایی-زمانی A* برای برنامه ریزی مسیر بهینه فردی در سناریوهای پیچیده تخلیه در فضای باز توسعه داده شده است. مطالعه موردی نشان می‌دهد که چارچوب پیشنهادی می‌تواند شناخت تخلیه مکانی-زمانی را در ذهن انسان نشان دهد و الگوی تکامل مکانی-زمانی حرکات جمعی را بازتولید کند. آزمایش‌های گسترده برای استراتژی‌های مختلف انتخاب مسیر و توزیع جمعیت همچنین ثابت می‌کند که چارچوب پیشنهادی دارای عملکرد تخلیه قوی و برجسته در هر دو معیار ارزیابی جمعیت هدف و هزینه تخلیه ذهنی برآورد شده فردی در شناخت است.
این مطالعه ابزاری عملی و قابل اعتماد برای طراحی کنترل تخلیه و برنامه ریزی هدایت موثر برای فعالیت های جمعی واقعی، به ویژه برای سناریوهای پیچیده و بزرگ مقیاس در فضای باز در موقعیت های عادی در اختیار مدیران قرار می دهد. علاوه بر این، این چارچوب پیشنهادی می‌تواند به سناریوهای مختلف در هنگام معرفی ویژگی‌های محیطی و فردی خاص، مانند پوشش نور در تاریکی، گسترش یابد.
محدودیت‌های این مطالعه به شرح زیر است: (۱) پارامترهای چارچوب پیشنهادی از آزمایش‌های شبیه‌سازی‌شده قبلی می‌آیند و فاقد کالیبراسیون معتبر در سناریوهای تخلیه واقعی هستند. (۲) پیچیدگی بازنمایی شناخت، بار محاسباتی بالایی را به همراه دارد و ممکن است بر قابلیت عملی بودن آن در زندگی واقعی تأثیر بگذارد. (۳) فرض بر این است که افراد نسبتاً منطقی هستند و تصمیمات تخلیه را به طور مستقل اتخاذ می کنند، که فقط در شرایط عادی تخلیه صدق می کند. با توجه به مشکلات فوق، موضوعاتی که ارزش بررسی در تحقیقات آتی را دارند جنبه های زیر را مورد توجه قرار می دهند: (۱) اتخاذ داده های رفتار تخلیه واقعی، مانند مسیرهای استخراج شده از ویدئوهای نظارتی، برای کالیبره کردن پارامترها. (۲) معرفی تکنیک های موازی پیشرفته و استراتژی های بهینه سازی، مانند CUDA و توابع اکتشافی بهبود یافته، برای بهبود بهره وری زمان؛ (۳) معرفی شخصیت فردی و تأثیرات اجتماعی و گسترش سناریوهای تخلیه عادی به مواقع اضطراری.

پیوست اول

شکل A1. فلوچارت محاسبه نقشه میدان بالقوه.
شکل A2. فلوچارت شناسایی جمعیت پایین دستی افراد بر اساس نقشه میدانی بالقوه.
شکل A3. نمودار جریان تخمین مسیر مکانی-زمانی مبتنی بر عامل برای جمعیت پایین دست.

منابع

  1. حقانی، م. بهینه سازی تخلیه جمعیت: رویکردهای ریاضی، معماری و رفتاری. Saf. علمی ۲۰۲۰ , ۱۲۸ , ۱۰۴۷۴۵٫ [ Google Scholar ] [ CrossRef ]
  2. SpringerLink. ساختارهای مکانی و زمانی در فرآیندهای شناختی. در دسترس آنلاین: https://link.springer.com/chapter/10.1007/BFb0052106 (در ۲۶ اوت ۲۰۲۲ قابل دسترسی است).
  3. ما، ال. چن، بی. Guo، R.-Y.; وو، پی.-ای. زو، ز. Qiu, X. یک مدل انتخاب مسیر مبتنی بر پتانسیل قوی برای شبیه سازی تخلیه عابر پیاده. J. Stat. مکانیک. تئوری Exp. ۲۰۱۹ ، ۲۰۱۹ ، ۰۹۳۴۰۵٫ [ Google Scholar ] [ CrossRef ]
  4. ویزاری، جی. کروچیانی، ال. بندینی، اس. یک مدل مبتنی بر عامل برای راهیابی معقول در شبیه سازی عابر پیاده. مهندس Appl. آرتیف. هوشمند ۲۰۲۰ , ۸۷ , ۱۰۳۲۴۱٫ [ Google Scholar ] [ CrossRef ]
  5. شانگ، اچ. سان، اس. هوانگ، اچ. Wu, W. یک مدل پویا توسعه یافته برای ترافیک عابر پیاده با توجه به اولویت های فردی. شبیه سازی مدل. تمرین کنید. نظریه ۲۰۲۱ ، ۱۰۶ ، ۱۰۲۲۰۴٫ [ Google Scholar ] [ CrossRef ]
  6. گورچچنیکوف، آ. گروسبرگ، اس. فضا، زمان و یادگیری در هیپوکامپ: چگونه مقیاس‌های مکانی و زمانی خوب به کدهای جمعیت برای کنترل رفتار بسط می‌یابند. شبکه عصبی ۲۰۰۷ ، ۲۰ ، ۱۸۲-۱۹۳٫ [ Google Scholar ] [ CrossRef ]
  7. سیگنورلی، سی ام. دوندار-کوئکه، اس. وانگ، وی. Coecke, B. ساختارهای شناختی فضا-زمان. جلو. روانی ۲۰۲۰ ، ۱۱ ، ۵۲۷۱۱۴٫ [ Google Scholar ] [ CrossRef ]
  8. Jarecki، JB; Tan, JH; جنی، کارشناسی ارشد چارچوبی برای ساخت مدل های فرآیند شناختی. روانی. گاو نر Rev. ۲۰۲۰ , ۲۷ , ۱۲۱۸–۱۲۲۹٫ [ Google Scholar ] [ CrossRef ]
  9. گاث مراد، م. آگیلار ملگار، LE; کانروی-دالتون، آر. هولشر، سی. فراتر از کوتاه ترین مسیر: به سمت مدل سازی شناختی اشغال در BIM. خودکار ساخت و ساز ۲۰۲۲ ، ۱۳۵ ، ۱۰۴۱۳۱٫ [ Google Scholar ] [ CrossRef ]
  10. وانگ، ک. شی، ایکس. گوه، APX; کیان، اس. یک مطالعه مبتنی بر یادگیری ماشینی در مورد پویایی حرکت عابر پیاده تحت تخلیه اضطراری. آتش نشانی J. ۲۰۱۹ ، ۱۰۶ ، ۱۶۳-۱۷۶٫ [ Google Scholar ] [ CrossRef ]
  11. لی، اچ. ژانگ، جی. شیا، ال. آهنگ، دبلیو. بود، NWF مقایسه رفتار انتخاب مسیر عابران پیاده در اطراف موانع در یک آزمایش مجازی و یک مطالعه میدانی. ترانسپ Res. قسمت C-Emerg. تکنولوژی ۲۰۱۹ ، ۱۰۷ ، ۱۲۰-۱۳۶٫ [ Google Scholar ] [ CrossRef ]
  12. گوا، ی. ژو، جی. وانگ، ی. چای، جی. لی، دبلیو. فو، ال. خو، بی. Gong, Y. یک روش شبیه سازی واقعیت مجازی برای تخلیه جمعیت در یک محیط آتش سوزی داخلی چند خروجی. ISPRS Int. J. Geo-Inf. ۲۰۲۰ ، ۹ ، ۷۵۰٫ [ Google Scholar ] [ CrossRef ]
  13. ژو، جی. گوا، ی. دونگ، اس. ژانگ، ام. مائو، تی. شبیه سازی انتخاب مسیر تخلیه عابر پیاده با استفاده از مدل نیروی اجتماعی در فضای عمومی در مقیاس بزرگ: مقایسه پنج استراتژی تخلیه. PLoS ONE ۲۰۱۹ , ۱۴ , e0221872. [ Google Scholar ] [ CrossRef ]
  14. تان، ال. وو، ال. لین، اچ. یک مدل رفتار تخلیه شناختی فردی برای شبیه سازی مبتنی بر عامل: مطالعه موردی یک رویداد بزرگ در فضای باز. بین المللی جی. جئوگر. Inf. علمی ۲۰۱۵ ، ۲۹ ، ۱۵۵۲-۱۵۶۸٫ [ Google Scholar ] [ CrossRef ]
  15. رندون روزو، ک. آرلانا، جی. سانتاندر-مرکادو، آ. Jubiz-Diaz، M. مدلسازی طرحهای تخلیه اضطراری ساختمان با در نظر گرفتن رفتار دینامیکی عابران پیاده با استفاده از شبیه سازی مبتنی بر عامل. Saf. علمی ۲۰۱۹ ، ۱۱۳ ، ۲۷۶-۲۸۴٫ [ Google Scholar ] [ CrossRef ]
  16. چن، سی.-اچ. چانگ، W.-C. چانگ، W.-T. تفاوت های جنسیتی در رابطه با راهبردهای راه یابی، طراحی پشتیبانی ناوبری، و دشواری کار راه یابی. جی. محیط زیست. روانی ۲۰۰۹ ، ۲۹ ، ۲۲۰-۲۲۶٫ [ Google Scholar ] [ CrossRef ]
  17. لین، جی. کائو، ال. لی، ن. چگونه کامل بودن دانش فضایی بر رفتار تخلیه مسافران در ایستگاه‌های مترو تأثیر می‌گذارد: یک مطالعه تجربی مبتنی بر واقعیت مجازی. خودکار ساخت و ساز ۲۰۲۰ , ۱۱۳ , ۱۰۳۱۳۶٫ [ Google Scholar ] [ CrossRef ]
  18. برچانو، سی. بانو، آی. Husebo، BS; پاتراسکو، M. طراحی مدل جمعیتی مبتنی بر عامل پیش بینی با استفاده از سیستم های کنترل غیرمتمرکز. سیستم IEEE J. ۲۰۲۲ ، ۱-۱۲٫ [ Google Scholar ] [ CrossRef ]
  19. خو، اس. گو، ی. لی، ایکس. چن، سی. هو، ی. سانگ، ی. Jiang, W. برنامه ریزی مسیر اضطراری داخلی بر اساس الگوریتم بهینه سازی یادگیری Q. ISPRS Int. J. Geo-Inf. ۲۰۲۲ ، ۱۱ ، ۶۶٫ [ Google Scholar ] [ CrossRef ]
  20. آندرسن، ای. چرایبی، م. سیفرید، الف. بازنمایی دانش فضایی جزئی: رویکرد نقشه شناختی برای شبیه سازی های تخلیه. ترانسپ ترانسپ. علمی ۲۰۱۸ ، ۱۴ ، ۴۳۳-۴۶۷٫ [ Google Scholar ] [ CrossRef ]
  21. تانگ، ی. Bode, NWF اصول انتخاب مسیر عابر پیاده. JR Soc. رابط ۲۰۲۲ ، ۱۹ ، ۲۰۲۲۰۰۶۱٫ [ Google Scholar ] [ CrossRef ]
  22. رابرت، آ. ژنست، دی. Loiseau، S. نقشه های شناختی زمانی. در مجموعه مقالات دوازدهمین کنفرانس بین المللی عوامل و هوش مصنوعی، والتا، مالت، ۲۲ تا ۲۴ فوریه ۲۰۲۰؛ SCITEPRESS—انتشارات علم و فناوری: Setúbal، پرتغال، ۲۰۲۰؛ صص ۵۸-۶۸٫ [ Google Scholar ]
  23. رابرت، آ. ژنست، دی. Loiseau, S. زبان پرس و جو نقشه شناختی برای دامنه های زمانی. در عوامل و هوش مصنوعی، مجموعه مقالات دوازدهمین کنفرانس بین المللی، ICAART 2020، والتا، مالت، ۲۲ تا ۲۴ فوریه ۲۰۲۰ ؛ Rocha, AP, Steels, L., van den Herik, J., Eds. انتشارات بین المللی Springer: چم، سوئیس، ۲۰۲۱; صص ۲۱۵-۲۳۵٫ [ Google Scholar ]
  24. شی، ز. فصل ۱-مقدمه. در علم هوش ؛ شی، ز.، ویرایش. الزویر: آمستردام، هلند، ۲۰۲۱؛ صص ۱-۳۱٫ شابک ۹۷۸-۰-۳۲۳-۸۵۳۸۰-۴٫ [ Google Scholar ]
  25. چو، ام ال. قانون، K. چارچوب محاسباتی شامل رفتارهای انسانی برای شبیه سازی خروج. جی. کامپیوتر. مدنی مهندس ۲۰۱۳ ، ۲۷ ، ۶۹۹-۷۰۷٫ [ Google Scholar ] [ CrossRef ]
  26. ویجرمنز، ن. جورنا، ر. جاگر، دبلیو. ون ولیت، تی. Adang، O. CROSS: مدل‌سازی رفتار جمعی با عوامل اجتماعی-شناختی. جی آرتیف. Soc. Soc. شبیه سازی ۲۰۱۳ ، ۱۶ ، ۱٫ [ Google Scholar ] [ CrossRef ]
  27. چرایبی، م. Haensel، D. مسیریابی نقشه شناختی. در اتوماتای ​​سلولی، مجموعه مقالات دوازدهمین کنفرانس بین المللی اتوماتای ​​سلولی برای تحقیق و صنعت، ACRI 2016، فاس، مراکش، ۵ تا ۸ سپتامبر ۲۰۱۶ . El Yacoubi, S., Wąs, J., Bandini, S., Eds.; انتشارات بین المللی اسپرینگر: چم، سوئیس، ۲۰۱۶; ص ۲۱۰-۲۱۸٫ [ Google Scholar ]
  28. لنگلی، پی. لرد، جی. راجرز، اس. معماری شناختی: مسائل و چالش های تحقیق. شناخت. سیستم Res. ۲۰۰۹ ، ۱۰ ، ۱۴۱-۱۶۰٫ [ Google Scholar ] [ CrossRef ]
  29. کلاین مایر، بی. کوستر، جی. Drury، J. شبیه سازی مبتنی بر عامل از همکاری جمعی: از آزمایش تا مدل. JR Soc. رابط ۲۰۲۰ ، ۱۷ ، ۲۰۲۰۰۳۹۶٫ [ Google Scholar ] [ CrossRef ] [ PubMed ]
  30. لیائو، دبلیو. واگوم، AUK; Bode، انتخاب مسیر NWF در عابران پیاده: عوامل تعیین کننده برای انتخاب های اولیه و تجدید نظر در تصمیم گیری ها. JR Soc. رابط ۲۰۱۷ ، ۱۴ ، ۲۰۱۶۰۶۸۴٫ [ Google Scholar ] [ CrossRef ]
  31. حقانی، م. سروی، م. شبیه‌سازی دینامیک تغییر خروج تطبیقی-انتخاب در تخلیه جمعیت: پیاده‌سازی مدل و تفسیرهای رفتاری. ترانسپ Res. قسمت C-Emerg. تکنولوژی ۲۰۱۹ ، ۱۰۳ ، ۵۶-۸۲٫ [ Google Scholar ] [ CrossRef ]
  32. نیش، ز. لی، ال. لی، بی. ژو، جی. لی، کیو. Xiong, S. الگوریتم برنامه ریزی مسیر چندهدفه مبتنی بر کلونی زنبورهای مصنوعی برای استفاده در مسیریابی عابر پیاده در شب. بین المللی جی. جئوگر. Inf. علمی ۲۰۱۷ ، ۳۱ ، ۲۰۲۰–۲۰۴۴٫ [ Google Scholar ] [ CrossRef ]
  33. قره باغی، ع. مصطفوی، م.الف. ادواردز، جی. Fougeyrollas، P. برنامه ریزی مسیر ویژه کاربر برای افراد دارای معلولیت حرکتی: یک رویکرد فازی. ISPRS Int. J. Geo-Inf. ۲۰۲۱ ، ۱۰ ، ۶۵٫ [ Google Scholar ] [ CrossRef ]
  34. حقانی، م. سروی، م. رفتار و حرکت جمعیت: روش‌های تجربی. ترانسپ Res. روش قسمت B. ۲۰۱۸ ، ۱۰۷ ، ۲۵۳-۲۹۴٫ [ Google Scholar ] [ CrossRef ]
  35. Guo، R.-Y.; هوانگ، H.-J. Wong، SC Collection، Spillback و Disipation در تخلیه عابر پیاده: یک روش مبتنی بر شبکه. ترانسپ Res. روش قسمت B. ۲۰۱۱ ، ۴۵ ، ۴۹۰-۵۰۶٫ [ Google Scholar ] [ CrossRef ]
  36. Guo، R.-Y.; هوانگ، H.-J. وونگ، SC یک رویکرد میدانی بالقوه برای مدل‌سازی انتخاب مسیر در تخلیه عابر پیاده. J. Stat. مکانیک. ۲۰۱۳ ، ۲۰۱۳ ، P02010. [ Google Scholar ] [ CrossRef ]
  37. نیش، ز. لی، کیو. لی، کیو. هان، LD; وانگ، دی. یک مدل پیشنهادی زمان انتظار عابر پیاده برای بهبود کارایی استفاده از فضا-زمان در سناریوهای تخلیه استادیوم. ساختن. محیط زیست ۲۰۱۱ ، ۴۶ ، ۱۷۷۴-۱۷۸۴٫ [ Google Scholar ] [ CrossRef ]
  38. نیش، ز. لی، کیو. لی، کیو. هان، LD; شاو، اس.-ال. یک مدل کارایی فضا-زمان برای بهینه‌سازی حرکات درون تقاطع وسیله نقلیه- تخلیه عابر پیاده. ترانسپ Res. قسمت C Emerg. تکنولوژی ۲۰۱۳ ، ۳۱ ، ۱۱۲-۱۳۰٫ [ Google Scholar ] [ CrossRef ]
  39. گائو، اف. دو، ز. ورنر، ام. ژائو، ی. یک مدل بهینه‌سازی بهبودیافته برای تخلیه جمعیت با توجه به ترجیح انتخاب خروجی فردی. ترانس. GIS ۲۰۲۲ ، ۲۶ ، ۲۸۵۰-۲۸۷۳٫ [ Google Scholar ] [ CrossRef ]
  40. کیم، اچ. هان، اس. شبیه سازی تخلیه جمعیت با استفاده از مدل انتخاب مسیر فعال بر اساس ویژگی های انسانی. شبیه سازی مدل. تمرین کنید. نظریه ۲۰۱۸ ، ۸۷ ، ۳۶۹-۳۷۸٫ [ Google Scholar ] [ CrossRef ]
  41. هوانگ، ال. گونگ، جی. لی، دبلیو. یک مدل ادراک برای بهینه سازی و ارزیابی سیستم های هدایت تخلیه. ISPRS Int. J. Geo-Inf. ۲۰۲۱ ، ۱۰ ، ۵۴٫ [ Google Scholar ] [ CrossRef ]
  42. Duives، DC; دامن، دبلیو. Hoogendoorn، مدل‌های شبیه‌سازی حرکت جمعیت پیشرفته SP. ترانسپ Res. قسمت C Emerg. تکنولوژی ۲۰۱۳ ، ۳۷ ، ۱۹۳-۲۰۹٫ [ Google Scholar ] [ CrossRef ]
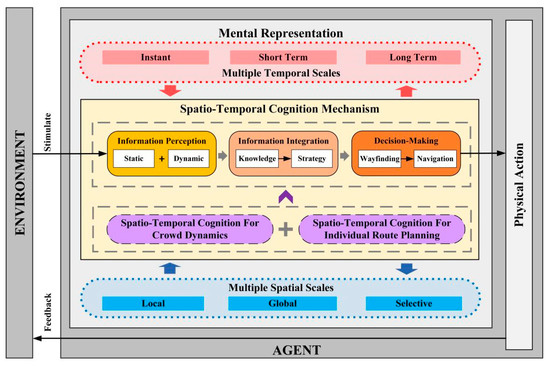
شکل ۱٫ مروری بر چارچوب شناختی مکانی-زمانی برای انتخاب مسیر فردی.
شکل ۲٫ برنامه ریزی مسیر مکانی-زمانی فردی بر اساس نقشه میدانی پتانسیل مکانی-زمانی.
شکل ۳٫ مجموعه مسیر بهینه مکانی-زمانی جایگزین بر اساس همسایگان مکانی-زمانی ترجیحی.
شکل ۴٫ منطقه مورد مطالعه، منطقه اصلی نمایشگاه موزه سایت مقبره امپراتور Qinshihuang در شیان، چین است.
شکل ۵٫ عکس های فوری شبیه سازی تخلیه جمعیت ( a – d ).
شکل ۶٫ الگوهای انتظار-متحرک برنامه ریزی مسیرهای مکانی-زمانی فردی برای خروجی ۲ ( t = ۴۰۰ ثانیه).
شکل ۷٫ میدان بالقوه واقعی فردی به خروجی هدفمند و نسبت جمعیت تخلیه شده در طول فرآیند تخلیه.
شکل ۸٫ شمارش تجمعی جمعیت تخلیه نشده و نسبت جمعیت تخلیه نشده با دو مدل انتخاب مسیر.
شکل ۹٫ هزینه برآورد ذهنی فردی و هزینه تجمعی جمعیت با دو مدل انتخاب مسیر.
شکل ۱۰٫ سناریوهای تخلیه تجربی با توزیع های مختلف جمعیت.
شکل ۱۱٫ شمارش تجمعی جمعیت تخلیه نشده و نسبت جمعیت تخلیه نشده در سناریوهای مختلف تخلیه.
شکل ۱۲٫ هزینه برآورد ذهنی فردی و هزینه تجمعی جمعیت در سناریوهای مختلف تخلیه.

دیدگاهتان را بنویسید

نشانی ایمیل شما منتشر نخواهد شد. بخش‌های موردنیاز علامت‌گذاری شده‌اند *

خانهدربارهتماسارتباط با ما