۱٫ مقدمه
با بیش از نیمی از جمعیت جهان در حال شهرنشینی، شهرهای سراسر جهان، به ویژه شهرهای بزرگ و با رشد سریع، افزایش کاربری زمین و تراکم جمعیت را از طریق توسعه عمودی و طرحبندی توپولوژیکی سهبعدی پیچیدهتر تجربه میکنند. ساختمان های چند منظوره هنجار هستند نه استثنا، که یک محیط قانع کننده برای گسترش مفاهیم و تکنیک های تحلیلی جغرافیای شهری و حمل و نقل ارائه می دهد [ ۱ ، ۲ ]. به طور خاص، مفهوم دسترسی که در اصل برای فضای دو بعدی و افقی توسعه یافته است، می تواند به بعد عمودی و در نهایت به شهر سه بعدی به عنوان یک کل گسترش یابد.
مفهوم دسترسپذیری مبتنی بر مکان معمولاً به این معناست که سهولت فعالیتهایی را که یک فرد در یک مکان خاص میتواند از طریق برخی حالت(های) سفر به مکانهای دیگر برسد و در آنجا در فعالیتهای خاصی شرکت کند، در بر میگیرد [ ۳ ، ۴ ، ۵ ، ۶ .]. برای چندین دهه نقش محوری در برنامه ریزی شهری و منطقه ای در فضای باز داشته است. همانطور که شهرها به طور عمودی گسترش می یابند، ارزیابی جامع دسترسی برای یک محیط شهری یا ساختار ساخته شده برای درک روابط فضایی و عملکردی بین فضاهای داخلی داخلی و سهولت دسترسی و استفاده از فضاها با بافت فضایی وسیع تر ضروری است. بنابراین، برای هدف بهبود برنامه ریزی شهری و فضایی در حمایت از برنامه های کاربردی شهر هوشمند مفید است. با این حال، ارزیابی قابلیت دسترسی برای کل ساختار داخلی داخلی چالش برانگیز است. عدم دسترسی آسان به داده های شبکه قابل عبور در داخل ساختمان و هزینه بالای تولید آن یکی از دلایل است. علاوه بر این،۷ ، ۸ ]. بنابراین، نحوه گرفتن و نشان دادن شبکه قابل عبور داخلی که بازتاب شناخت فضایی مسافران است، ساده نیست [ ۹ ، ۱۰ ]. همچنین، چارچوب مدلسازی دسترسی سنتی که امپدانسها را بر اساس کوتاهترین مسافتهای سفر مورد استفاده در ارزیابی فضای بیرون اعمال میکند، باید گسترش یابد [ ۱۱ ، ۱۲ ]. اگرچه امپدانس متریک هنوز مهم است، اما دیگر تنها مانع شناخته شده برای تحرک بین مکان ها و اتصال آنها نیست، به ویژه در فضای داخلی که میدان دید ممکن است توسط توپولوژی ها و پارتیشن های داخلی که فضاهای بسته را تعریف می کنند مسدود شود [ ۱۱ ، ۱۳ ] .
در این مقاله، ما موقعیتی را اتخاذ میکنیم که شهرها بهعنوان فضاهای سهبعدی نشان داده میشوند که با تعداد زیادی فضاهای ساختهشده در مقیاس خرد (ساختمانها، اتاقها، گذرگاهها، میدانها و غیره) پر شدهاند [ ۱۴ ]. روابط فضایی و عملکردی بین این فضاها، که توسط زیرساختهای داخلی و خارجی حمایتکننده از حرکات انسان (راهروها، چاهکهای آسانسور، پیادهروها و غیره) قاببندی شدهاند، چیزی است که محیطهای انسانها را با زندگی روزمرهشان مرتبط میکند. توسعه الگوریتمهای عملی و بررسی بصری جامع دسترسی برای تجزیه و تحلیل فضای داخلی ضروری است، که در ممیزی سازه داخلی، برنامهریزی و طراحی فضا، ناوبری و راهیابی، و قرار دادن تأسیسات داخلی بسیار مهم میشود [ ۱۵ ].]. این مجموعه از روشها همچنین برای تحقیق در مورد نابرابریهای دسترسی در شهرهایی با گسترش عمودی گسترده برای دستیابی (یا اجتناب از) نتایج دسترسی خاص حیاتی است.
تشریح کارهای آزمایشی انجام شده توسط نویسندگان در [ ۱۶]، ما در اینجا مجموعه ای جامع از گزینه های مدل سازی فضایی برای دسترسی داخلی و فرم های تجسم مرتبط با آنها را برای کل ساختار ساخته شده ارائه می دهیم. چارچوب ما ابتدا یک مدل تحلیلی از یک شبکه قابل عبور داخلی معین می سازد که نه تنها بر اساس معیارهای متریک (یعنی فواصل)، بلکه بر اساس مفاهیم توپولوژی (یعنی اتصال) و نحو فضایی (به عنوان مثال، دید زاویه ای) است. سپس دسترسی به کل ساختار بر اساس طیف وسیعی از گزینههای مدلسازی، که متریک، توپولوژیک، نحوی یا ادغام آنها هستند، محاسبه و تجسم میشود. کار ما مجموعه ای جامع از ابزارهای تجزیه و تحلیل دسترسی داخلی را ارائه می دهد که می تواند به عنوان پایه ای برای برنامه های کاربردی شهر هوشمند یا برنامه ریزی و تحلیل شهری یکپارچه استفاده شود.
این مقاله علاوه بر بخش پایانی از چهار بخش تشکیل شده است. بخش اول مفاهیم اساسی را برای پردازش داده های شبکه حمل و نقل سه بعدی داخلی برای ارزیابی دسترسی ارائه می کند. این شامل شرح انواع مختلف امپدانس های ممکن مرتبط با تغییر جهت (افقی و عمودی) در حرکت در یک سازه ساخته شده است. بخش زیر از این مفاهیم برای پیشنهاد چندین رویکرد مدلسازی دسترسی برای محیطهای داخلی استفاده میکند. در ادامه در جلسه سوم، روند پیاده سازی مورد بحث قرار می گیرد. در نهایت، یک مطالعه موردی با نتایج در بخش چهارم ارائه شده است.
۲٫ آثار مرتبط
در چارچوب الگوی پژوهشی شهر دیجیتال (به عنوان مثال، [ ۱۷ ]) و شهر هوشمند (به عنوان مثال، [ ۱۸ ])، سه جریان تحقیقاتی را می توان به این کار مرتبط کرد: (۱) رفتارهای سفر در داخل خانه، (۲) مدلهای داده شبکه مسافرتی داخلی، و (۳) پیشرفتهترین روشهای مدلسازی ناوبری داخلی و دسترسی. با این حال، با توجه به حجم قابل توجهی از آثار منتشر شده، تنها ارجاعات گزینشی ارائه شده و در اینجا مورد بحث قرار گرفته است.
تحقیقات در مورد رفتار مسافرتی عابر پیاده در داخل ساختمان غنی است، به یک رویکرد چند دامنه ای نیاز دارد [ ۱۹ ]، و به طور قابل توجهی به درک چگونگی درک عابران پیاده از محیط داخلی و جهت یابی آنها کمک می کند. برخلاف محیطهای بیرونی، فضای داخلی فضاهای بستهای هستند که در دسترس کاربران قرار میگیرند. این فضاها دارای طراحی ساختار فضایی ساختمان خاصی هستند که با زیرفضاهای داخلی چند سطحی که توسط راهروها و انتقال عمودی به هم متصل می شوند مشخص می شود. بنابراین، محیط داخلی فشرده تر است و میدان دید بسیار کوتاه تری نسبت به محیط بیرون دارد [ ۷ ، ۸ ]. مرجع. [ ۲۰] سه عامل ضروری برای ادغام برای درک کامل رفتار ناوبری داخل ساختمان را پیشنهاد کرد. اینها شامل ساختار فضایی یک ساختمان، نقشه های شناختی که کاربران در هنگام حرکت در آن می سازند، و استراتژی ها و توانایی های فضایی کاربران ساختمان است. به طور قابلتوجهی، یک معماری محیطی سه بعدی میتواند تجربیات بصری متفاوتی را به همراه داشته باشد [ ۲۱ ]، بنابراین امپدانسهای نحوی و شناختی متمایز را به مسافران داخل خانه تحمیل میکند [ ۷ ، ۸ ، ۲۲ ].
از منظر مدل سازی، مفهوم هیلیر از نحو فضا [ ۲۳ ، ۲۴ ] برای ساخت چارچوبی برای شناخت فضایی که به درک و درک انسان از فضای جغرافیایی مربوط می شود، ارزشمند است. نحو فضا، فضا را از طریق اتصال بصری نسبی و پیچیدگی مسیر زاویه ای [ ۲۵ ، ۲۶ ، ۲۷ ] برای ایجاد یک نقشه محوری از محیط ساخته شده توصیف می کند. مفهوم نحو فضایی در مطالعات متعددی برای درک و مدلسازی ادراک شناختی انسان پذیرفته شده است، اما محدود به فضاهای باز شهری است [ ۹ ، ۱۰ ، ۲۸ ، ۲۹ ، ۳۰ ، ۳۱ ،۳۲ ، ۳۳ ]. تلاشهای اخیر برای گسترش مفهوم فضای شهری سهبعدی توپوگرافی (به عنوان مثال، [ ۳۴ ، ۳۵ ]) تلاش کردند، اما در مواجهه با پیچیدگی داخلی متوقف نشدند.
ساخت چارچوبی برای مدلسازی مسیرهای حرکت و ارزیابی دسترسی به فضای داخلی که میتواند برای طیف گستردهای از طراحیهای سازه ساختمان و مسافران مختلف اعمال شود، در واقع بسیار چالش برانگیز است. برای پشتیبانی از تحلیل مسیریابی، به نمایش شبکه حمل و نقل داخلی فضاهای قابل عبور در فضای ساخته شده نیاز دارد. این شبکه اغلب با داده های برداری فضایی (یعنی نقاط، خطوط، چندضلعی ها) ساخته می شود تا بخش هایی از مسیرهای قابل پیمایش و اتصال آنها را نشان دهد. این شبکه اغلب به عنوان یک نسخه ساده شده از فضای داخلی قابل عبور واقعی برای استفاده از ساختار فضایی پیچیده ساختمان ها عمل می کند. برای مدلسازی مؤثر رفتار سفر در فضای داخلی، باید نقشههای شناختی فضای قابل پیمایش را که کاربران میسازند منعکس کند و ترجیح میدهند در حین حرکت از آن استفاده کنند.
ادبیات تلاشهای تحقیقاتی مختلفی را برای مدلسازی مؤثر و تولید شبکه حملونقل داخلی نشان میدهد. مدل های داده های خط مرکزی ۲٫۵ بعدی (۲٫۵ بعدی) و سه بعدی (۳ بعدی) محبوب ترین هستند. مدل خط مرکزی راهرو ۲٫۵ بعدی [ ۳۶ ]، که در بخش بعدی توضیح داده شد، یک ساختمان را به عنوان پشته ای از محفظه های جداگانه که هر طبقه را نشان می دهد، مفهوم سازی می کند. این محفظه ها با استفاده از جداسازی ارتفاع به صورت عمودی متمایز می شوند و از طریق یک سیستم دسترسی عمودی مانند راه پله ها و آسانسورها به هم متصل می شوند. مدل داده های سه بعدی [ ۳۴ ، ۳۷ ، ۳۸] (توسعه ای از مدل ۲٫۵ بعدی است، که در آن از داده های ارتفاع واقعی هر طبقه استفاده می شود، که به ادغام تجزیه و تحلیل بهتر یک ساختمان با محیط بدون درز داخلی و خارجی بزرگتر کمک می کند. مدل داده خط مرکزی راهرو را می توان بیشتر تقویت کرد. برای ثبت بهتر مؤلفههای شناختی مسافران. به عنوان مثال، خطوط محوری، طولانیترین خط مستقیم که حداکثر گسترش یک نقطه از فضا را نشان میدهد، بهجای خطوط مرکزی راهرو برای ساخت شبکه استفاده شده است [ ۲۶ ، ۳۹ ]. همچنین رجوع کنید. ۱۳] اخیراً پس از آزمایش تجربی مدلهای مختلف فضایی یک محیط پیچیده شهری داخلی و خارجی، استفاده از خطوط مرکزی حجم سنجی داخلی و خارجی بدون درز را پیشنهاد کرد. شبکه حمل و نقل همچنین می تواند گسترش یابد تا ویژگی های اضافی مسیرهای قابل عبور را به عنوان موانعی برای پشتیبانی از تجزیه و تحلیل مسیریابی برای گروه های مختلف کاربر، به ویژه آنهایی که دارای اختلالات دسترسی هستند، شامل شود. در میان مدل دادههای پیشنهادی، راهرو ۲٫۵ بعدی و نسخههای بهبود یافته آن در مطالعه دسترسی با وضوح فضایی بسیار خوب برای فضاهای داخلی مؤثر بوده است [ ۱۶ ]. این مدل داده همچنین برای تولید با ادغام مدل دادههای مدلسازی اطلاعات ساختمان (BIM) و پلانهای طبقه دیجیتال CAD – که محبوب هستند و اغلب برای مناطق شهری توسعهیافته در دسترس هستند، مقرون به صرفه است [ ۴۰ ].].
با توسعه تئوریهای رفتار فضایی داخلی و قابلیت ساخت شبکههای حملونقل داخلی مؤثر، تلاش زیادی به سمت توسعه الگوریتمهایی برای شناسایی مسیرهای بالقوه برای ناوبری و یافتههای راه صورت گرفته است. تحقیقات الگوریتم مسیریابی از استفاده از مسیریابی کوتاه ترین مسیر اقلیدسی به پیشنهاد مجموعه متنوعی از ترجیحات شناختی انتخاب مسیر، از جمله حداقل پیچ [ ۴۱ ] یا حداقل زاویه [ ۱۰ ، ۴۲ ] تکامل یافته است.]. با این حال، این مطالعات عمدتاً بر تخمین امپدانس سفر در داخل ساختمان برای هر جفت مبدا-مقصد معینی متمرکز شدهاند که میتواند برای برنامههای کاربردی شهر هوشمند در دستگاههای تلفن همراه مورد استفاده قرار گیرد. در این مطالعات، معیارهای مختلفی برای امپدانس سفر در نظر گرفته شد، به عنوان مثال، کوتاه ترین مسافت های شبکه، کوتاه ترین مسافت های قابل پیمایش مبتنی بر شبکه، کوتاه ترین مسافت های قابل عبور بدون مانع، یا مسافت هایی با کمترین چرخش برای گروه های مختلف کاربران تحت شرایط مختلف [ ۴۳ ، ۴۴ ]. ]. با این حال، مسیرهای سفر حاصل به طور جامع در کل ساختار ساخته شده ارزیابی و مقایسه نشدند.
در حال حاضر، ارزیابی دسترسی کلی یک بخش ساختهشده از بافت شهری با در نظر گرفتن طیف وسیعی از گزینههای مدلسازی جایگزین با پلتفرمهای تجسم آموزنده، به دلیل کمبود تحقیق در این زمینه محدود شده است، که به شکافی در ادبیات اشاره میکند. مرجع. [ ۴۵ ] موضوع دسترسی در داخل یک ساختمان را مطرح کرد اما از ارائه مدل، استراتژی تجسم و جنبههای پیادهسازی که بحث آنها را پشتیبانی میکند کوتاهی کرد. مرجع. [ ۴۶] یک ادغام ساده از فاصله متریک و معیارهای عمق نحو فضا را برای تجزیه و تحلیل دسترسی در یک ساختمان معرفی کرد، اما این رویکرد به صراحت ماهیت پیچیده چرخش های شبکه را در نظر نگرفت. نسبتاً به طور دلخواه امپدانس ثابتی را برای هر نوع چرخش تعیین می کند: گردش به چپ، چرخش به راست و چرخش عمودی. مرجع. [ ۴۷ ] از نحو فضا با بازخورد کاربران برای ارزیابی توپولوژی های پلان طبقه یک ساختمان مدرسه ابتدایی استفاده کرد. با این حال، این مطالعه تنها طبقه منفرد از هم پاشیده را در نظر گرفت و از پیچیدگی بخشهای فرعی فضای کوچک مانند اتاقها و راهپلهها کنار زد. به طور استثنایی، چند مطالعه وجود دارد که شامل ارزیابی دسترسی داخلی است و یک نمونه اولیه نرم افزار جامع برای بهبود طراحی ساختمان و برنامه های کاربردی ارائه می کند [ ۱۶ ]، ۴۸ ]. در حالی که ر. [ ۱۶ ] به عنوان پایه و اساس این کار عمل می کند، تنها یک مدل ارزیابی واحد محدود از دسترسی را با استفاده از معیار متریک کوتاهترین فاصله در نظر گرفته است. مرجع. [ ۴۸] طیف گسترده ای از توابع تحلیل شبکه سه بعدی را با تعدادی از رویکردهای مدل سازی بر اساس معیارهای متریک کوتاه ترین فاصله، نحو فضایی، زاویه ای و ترکیبی ارائه می دهد. با این حال، این کار بیشتر بر ایجاد نرمافزار و قابلیتهای تحلیل مبتنی بر ابزار برای پشتیبانی از تحلیل شبکه متمرکز بود تا تجزیه و تحلیل جامع و مقایسه بین احتمالات مختلف مدلسازی دسترسی. علاوه بر این، این کار بهجای تمرکز بر پیچیدگیهای جزئی و ریز در یک فضای داخلی، در مقیاس بسیار بزرگتر یک فضای سهبعدی شهری به طور گسترده اعمال میشود. با توجه به تاکید کار این نویسندگان بر نشان دادن رابطه عملکردی فضایی فضای داخلی برای طراحی معماری، برنامهریزی و تحلیل موقعیت مکانی،
این مطالعه مجموعه جامعی از شش گزینه مدلسازی فضایی برای دسترسی داخلی و فرمهای تجسم مرتبط با آنها را برای کل ساختار ساخته شده به ادبیات کمک میکند. یک مدل داده شبکه داخلی انعطافپذیر (برای بهبود) همراه با رویکردهای مدلسازی دسترسی تعمیمیافته و تکنیک تجسم سهبعدی مؤثر، این کار را متمایز میکند تا پایهای محکم برای توسعه مجموعههای ابزار تحلیل دسترسی داخلی و کاربردهای آنها فراهم کند.
۳٫ مدل سازی داده های شبکه حمل و نقل داخلی
۳٫۱٫ شبکه حمل و نقل داخلی
ما در اینجا از یک رویکرد مدلسازی داده ۲٫۵ بعدی شی گرا استفاده میکنیم که توسط [ ۳۶ ] پیشنهاد شده است، که طبق آن یک ساختمان چند سطحی به عنوان پشتهای از محفظههای جداگانه که هر طبقه از ساختمان را نشان میدهند، مفهومسازی میشود. در مورد پیاده سازی ارائه شده بعداً در مقاله، شبکه به صورت دستی با دیجیتالی کردن پلان های طبقه ساختمان ویژه برای اطمینان از دقت ایجاد شد. مفاهیم و الگوریتمهای پردازش دادههای شبکه و برآورد دسترسی ارائهشده در این کار میتواند در صورت تمایل برای شبکههای قابل عبور داخلی مختلف اعمال شود.
هر محفظه طبقاتی به بخش های اتاق و راهرو تقسیم می شود که شبکه ای را تشکیل می دهد که همه اتاق ها و نقاط ورودی/خروجی را به هم متصل می کند. حرکت بین محفظه های طبقه توسط یک سیستم دسترسی از راه پله ها و آسانسورها فعال می شود. نقاط دسترسی نشان دهنده درهای خارجی هستند که از طریق آنها حرکت بین فضاهای داخلی و خارجی امکان پذیر است. گره ها در شبکه برای نشان دادن اتاق ها، اتصالات قوسی یا نقاط دسترسی استفاده می شوند. از این رو دانه بندی عنصری مدل اتاق است.
راهروها با کمان هایی (مانند محور میانی یک راهرو چند ضلعی) که در یک کلاس ویژگی خط ذخیره شده اند نشان داده می شوند. سیستم دسترسی تشکیل شده از پله ها، آسانسورها و درها به عنوان ویژگی های گره ای که از طریق آن قوس های راهرو به هم متصل می شوند، مدل سازی شده است. بنابراین، پله ها و مکان های آسانسور در هر طبقه را می توان به عنوان ویژگی های گره در یک کلاس ویژگی گره نشان داد. در واقع، شبکه هر طبقه در یک گروه جداگانه قرار می گیرد و اتصال بین هر گروه فقط در نقاط تعریف شده مربوط به چاهک آسانسور و راه پله مجاز است. در نتیجه، اتصال سه بعدی مورد نیاز برای نشان دادن یک شبکه داخلی قابل عبور به دست میآید، و شبکه داخلی ایجاد شده بر اساس این اصول، زمانی که امپدانسهای مناسب به تمام قوسهای شبکه اختصاص داده شود، کاملاً قابل مسیریابی میشود [ ۱۴ ،۳۶ ].
۳٫۲٫ سکته مغزی
به منظور ارزیابی امپدانسهای سفر نحوی و سهم آنها در دسترسی مبتنی بر مکان، شبکه مسافرتی داخلی با استفاده از مفهوم ضربهها تعمیم مییابد. سکته مغزی به عنوان مجموعه ای از یک یا چند قوس در یک زنجیره غیر منشعب و متصل به صورت نحوی از خطوط مرکزی راهرو داخلی به عنوان حاصل تجزیه و تحلیل زاویه ای تعریف می شود [ ۳۱ ، ۴۹ ، ۵۰ ، ۵۱ ، ۵۲ ]. اگر تغییر جهت حرکت – مقدار زاویه ای θ بین آنها – کمتر از آستانه مشخص θ S باشد، دو کمان در یک حرکت در نظر گرفته می شوند ( شکل ۱ را ببینید ). هیچ مقدار خاصی از θS به عنوان مناسب در ادبیات پیشنهاد شده است. θ Sبرای اجرای این مطالعه برابر با ۳۰ درجه تنظیم شده است، اگرچه در صورت تایید شواهد تجربی می توان از مقادیر دیگری نیز استفاده کرد. نرم افزار AxialGen [ ۵۲ ] برای ردیابی سکته مغزی در هر طبقه از شبکه حمل و نقل داخلی استفاده می شود. به عنوان مثال، راهروی طولانی که با یک خط قرمز ضخیم در شکل ۲ الف نشان داده شده است و شامل ۲۷ کمان است، به یک خط ضخیم آبی در شکل ۲ ب نشان داده شده است. تولید strokes به ما امکان می دهد شبکه حمل و نقل داخلی را به صورت نحوی به عنوان مفهومی که از اتصال و دید ناشی می شود تعریف کنیم.
۳٫۳٫ چرخش طبقه
پیچ های کف برای نشان دادن امپدانس چرخش عمودی مرتبط با حرکت بین طبقات استفاده می شود. چرخش طبقه با ورود مسافر به یک پله یا آسانسور شروع می شود و با خروج مسافر از پله یا آسانسور به پایان می رسد. شکل ۳ نمونه ای از پیچ کف مورد نیاز برای مسیری از اتاق ۱۰۱ در طبقه ۱ تا اتاق ۲۰۰ در طبقه ۲ را نشان می دهد. امپدانس پیچ طبقه را می توان به تعداد دقیقه (یا کسری از آن) مورد نیاز برای حرکت با آسانسور تنظیم کرد. یا پله اگر کسی به امپدانس متریک علاقه دارد. می توان آن را برای امپدانس های نحوی، توپولوژیکی و زاویه ای برابر با ۱ قرار داد. همین رویکرد را میتوان برای اشکال دیگر دستگاهها یا فناوریهایی که امکان حرکت بین جریانها را امکانپذیر میکنند، مانند پلههای برقی استفاده کرد.
۳٫۴٫ چرخش نحوی
همانطور که در شکل ۴ نشان داده شده است، برای در نظر گرفتن امپدانس نحوی مرتبط با ضربهها، چرخشهای نحوی بین هر دو ضربه ایجاد میشود که از نظر توپولوژیکی در یک طبقه قرار میگیرند. فرض کنید فقط اجزای نحوی یک مسیر را در نظر بگیرید. سپس، امپدانس سفر از هر نقطه A به هر نقطه B، مجموع امپدانس های چرخشی نحوی در مسیر A به B محاسبه شده در شبکه ضربه خواهد بود. مجموع چرخش های نحوی از A به B نیز به عنوان عمق گام B از A در ادبیات نحوی فضا تعریف شده است [ ۲۵ ].
به طور کلی، هر نوبت نحوی را می توان یک امپدانس خاص نسبت داد. این امپدانس می تواند تابعی مستقیم از مقدار زاویه ای باشد. در اجرای این مطالعه، با تنظیم امپدانس هر نوبت نحوی بر روی ۱، این امر ساده شده است.
۳٫۵٫ چرخش های شناختی زاویه ای
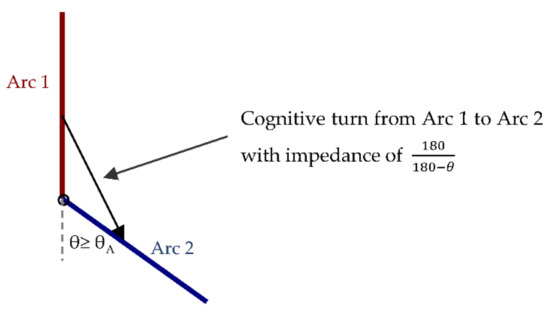
چرخش های زاویه ای نشان دهنده امپدانس شناختی زاویه ای در حین حرکت از طریق شبکه کف قوس (نه ضربات) است. یک چرخش زاویهای بین هر دو قوس شبکه که در یک گره قرار میگیرند تعریف میشود، مشروط بر اینکه مقدار زاویهای آنها (یعنی تغییر جهت حرکت) بزرگتر از یک آستانه خاص باشد. θآ.این θآباید از آستانه متمایز شود θاسبرای تعریف استوک نحوی شبکه سیار استفاده می شود. امپدانس یک چرخش زاویه ای شناختی بین دو قوس تابعی از مقدار زاویه ای θ بین قوس ها است، اگر θ≥ θآدر غیر این صورت صفر می توان آن را به صورت زیر بیان کرد:
هیچ ارزش خاصی از θ A به عنوان مناسب در ادبیات پیشنهاد نشده است. ارزش θآبرای مطالعه موردی ارائه شده در این مقاله روی ۲۰ درجه تنظیم شده است. از آنجایی که مقدار واقعی زاویه بین دو قوس بین ۰ تا ۱۸۰ درجه است، مقدار امپدانس چرخش زاویه ای در اصل از ۱ تا بی نهایت متغیر است. با این حال، از آنجا که پیچ های زاویه ای تنها در صورتی ایجاد می شوند که θ برای این مطالعه بزرگتر از ۲۰ درجه باشد، مقدار امپدانس چرخش زاویه ای در اینجا در عمل از ۱٫۱۲۵ تا بی نهایت متغیر است. به این معنی که وقتی فردی با چرخش ۲۰ یا ۹۰ درجه روبرو می شود، امپدانس شناختی او به ترتیب ۱٫۱۲۵ یا ۲ محاسبه می شود. اگر آنها یک چرخش U انجام دهند، امپدانس شناختی نامحدود است. شکل ۵ به صورت گرافیکی مولفه چرخش زاویه ای را نشان می دهد.
۳٫۶٫ چرخش های شناختی زاویه ای با وزن از راه دور
پیچهای شناختی زاویهای با وزن فاصله، با اضافه کردن وزنی که نشاندهنده مسافتی که فرد قبل از چرخش طی کرده است، اندازهگیری چرخشهای شناختی زاویهای را افزایش میدهد. به طور شهودی، این وزن دهی به ما اجازه می دهد تا زمینه فضایی چرخش فیزیکی را با محدوده فضایی حرکت داخل ساختمان توضیح دهیم. مانند یک چرخش شناختی زاویه ای، یک چرخش شناختی زاویه ای وزن دار بین هر دو قوس شبکه ایجاد می شود که ارزش زاویه ای (یعنی تغییر جهت حرکت) بزرگتر از θآ( شکل ۶ را ببینید ). امپدانس چرخش شناختی بین دو قوس تابعی از مقدار θ زاویه ای بین قوس ها است، اگر θ≥ θآ، وزن شده با فاصله د۱قوس قبل از چرخش، و می تواند به صورت زیر فرموله شود:
۳٫۷٫ نقاط شکست توپولوژیکی
نقاط شکست توپولوژیکی در هر نقطه شکست نمودار اتصال شبکه سفر ایجاد می شود که در اتصالات سه یا چند قوس شبکه شناسایی می شود (همانطور که در شکل ۷ نشان داده شده است ). امپدانس هر چرخش توپولوژیکی را می توان روی یک مقدار خاص تنظیم کرد. این مقدار در اجرای ارائه شده بعداً در این مطالعه به ۱ تنظیم می شود. به عنوان مثال، اگر تنها جزء توپولوژیکی مسیر از نقطه A تا نقطه B در شکل ۷ در نظر گرفته شود، امپدانس ۱ است.
۳٫۸٫ مدل سازی داده های حمل و نقل فراگیر
مدلسازی قابلیت دسترسی برای محیط داخلی نیازمند ملاحظاتی برای فراگیر بودن است. عابرین پیاده داخلی آسیب پذیر شامل افرادی با اختلالات حرکتی، گردش خون، تنفسی یا عصبی هستند که از انواع وسایل برای تحرک استفاده می کنند، مانند واکر، عصا، عصا، بریس، ویلچر دستی یا برقی، اسکوتر برقی، و سگوی [ ۵۳ ].]. سالمندان و افراد دارای کالسکه کودک نیز دسترسی کمتری به برخی از فضاهای داخلی دارند زیرا شرایط بهداشتی و مسئولیت های مراقبت از کودکان انعطاف پذیری و راحتی سفر را محدود می کند. کالسکه کودک، در این مورد، می تواند به عنوان یک وسیله حرکتی نیز به حساب آید. بر خلاف افراد دارای اختلال حرکتی، افرادی که دارای اختلال بینایی یا شناختی هستند، به دلیل شرایط نوری متغیر داخلی و پیکربندی پیچیده فضایی بسته آن، چالشهای متفاوتی در مسیریابی در فضای داخلی دارند. افراد کم شنوایی در صورت وجود دسترسی کمتری به راهنمای ناوبری مبتنی بر صوتی دارند و بنابراین فقط به دستورالعملهای مبتنی بر متن یا بصری محدود میشوند.
بنابراین، مدلسازی دسترسی فراگیر باید شرایطی را در نظر بگیرد که تحرک جمعیت آسیبپذیر توسط موانع حرکتی موجود در محیط کاهش یا محدود شود. به عنوان مثال، مسیرهای داخلی قابل عبور برای افرادی که وسایل حرکتی دارند باید بدون پله و به اندازه کافی جادار باشند تا دستگاه به راحتی در آن قرار گیرد. علاوه بر این، زمین های ناهموار یا جریان سنگین عابر پیاده می تواند دسترسی جمعیت آسیب پذیر را مختل کند. محیطهای داخلی، که برای عملکردهای عملیاتی خاص طراحی شدهاند، همچنین دارای ساعات کاری با جمعیتهای مختلف اشغالی هستند. این امر باعث ایجاد پویایی در جریان های عابر پیاده در طول زمان می شود و به طور نابرابر بر دسترسی جمعیت آسیب پذیر تأثیر می گذارد.
مدلسازی دسترسپذیری فراگیر در چارچوب ارائهشده در این مقاله با پشتیبانی از زیرساخت داده شبکه حملونقل که عناصر قابل دسترس و غیرقابل دسترس را برای گروههای کاربری متمایز بر اساس داشتن یا نداشتن آسیبها متمایز میکند، قابل اجرا است. یک شبکه حمل و نقل داخلی باید به طور جداگانه برای دو حالت کاربر ساخته شود: آسیب دیده و بدون نقص. در حالت ایده آل، شبکه زیربنایی تغییرات زمانی در اجزای قابل دسترسی عملیات فضای داخلی را برای هر گروه منعکس می کند. برای مثال، دادههای شبکه حملونقل توصیفشده در بالا خطوط مرکزی راهرو متشکل از قوسهای سفر و پیچها را میتوان به گونهای افزایش داد که شامل اجزای مهم در دسترس برای تسهیل مسیریابی برای جمعیت آسیبدیده شود. قوس های شبکه با پله ها، ورودی های راه پله، درهای غیر قابل دسترس،۵۴ ]، باید به عنوان موانع حرکتی در حالت آسیب دیده شناسایی و علامت گذاری شوند. علاوه بر این، سایر ابعاد در دسترس راهروها مانند شیب، یکنواختی زمین، وضعیت روشنایی، و نرخ جریان مورد انتظار سفر نیز باید با استفاده از ویژگیهای قوس شبکه ثبت شوند. سپس می توان از این ویژگی ها به عنوان امپدانس حرکتی اضافی که از طریق کاهش سرعت سفر منعکس می شود یا به عنوان پرچم های هشدار در حالت آسیب دیده استفاده کرد.
مسیریابی بر اساس الگوریتم کوتاه ترین مسیر Dijkstra [ ۵۵ ] را می توان با استفاده از شبکه حمل و نقل برای حالت آسیب دیده یا غیر مختل به طور جداگانه انجام داد. شبکه ای که برای حالت مختل ساخته شده است، اختلالات بالقوه مسیر را فاکتور می گیرد و گزینه های جایگزین را برای شناسایی کوتاه ترین مسیر بررسی می کند.
در این مطالعه، ما استدلال میکنیم که درک کوتاهترین مسیر از یک مکان به مکان دیگر باید امپدانسهای سفر متفاوتی را در نظر بگیرد، علاوه بر معیارهای سنتی مبتنی بر فاصله قابل دسترسی، مانند پیچیدگی مسیر سفر بر اساس پیچها و توپولوژیها و ترکیبهای آنها. با توجه به طراحی شبکه حمل و نقل برای حالت آسیب دیده یا غیر مختل، دسترسی به فضای داخلی با در نظر گرفتن این معیارهای امپدانس اضافی بیشتر تغییر می کند. بنابراین، در نظر گرفتن امپدانس شناختی اضافی ناشی از چرخش و توپولوژی پیچیده حتی برای مسافرانی که دارای اختلالات حرکتی و شناختی هستند، ارزشمندتر است. چارچوب مدلسازی دسترسپذیری ارائهشده در اینجا جامع و تطبیقی است و نیازمندیهای مدلسازی مختلف را برای جمعیتهای مختلف برآورده میکند.
۴٫ رویکردهای مدلسازی دسترسی
۴٫۱٫ مروری بر رویکردهای پیشنهادی
این بخش شش رویکرد مدلسازی مختلف را برای نمایش و اندازهگیری دسترسی داخلی ارائه میکند. در مجموع، اعتقاد بر این است که آنها برخی از مهم ترین ملاحظاتی را که بر حرکت افراد در داخل سازه های ساخته شده تأثیر می گذارد، در بر می گیرند. اینها شامل روشهای متریک، نحوی، زاویه ای، توپولوژیکی و متریک- نحوی و متریک-زاویه ای یکپارچه می شود. نتیجه تجزیه و تحلیل، دسترسی تخمین زده شده برای کل محیط داخلی است. به ویژه، دسترسی برای هر مکان داخلی (به عنوان مثال، هر اتاق) تخمین زده می شود که سهولت انجام فعالیت ها (مانند ناهار خوری، خرید، سرگرمی، آموزش، کار و غیره) واقع در مناطق خاصی را نشان می دهد که می توان از آن مکان به آن دسترسی داشت. (مثلاً اتاق). به این معیار دسترسی به عنوان دسترسی فعال [۵۶ ]. رویکردهای ما همچنین میتوانند به راحتی با معکوس کردن جهت سفر، در نتیجه اصلاح امپدانس سفر، برای تخمین دسترسی غیرفعال [ ۵۶ ] کل یک محیط داخلی سازگار شوند. در این سناریو، مکانهای داخلی (مثلاً اتاقها) به عنوان مکان فعالیتها عمل میکنند. سپس دسترسی برای هر مکان داخلی (به عنوان مثال، هر اتاق) برای کاربران بالقوه (مثلاً مشتریان، کارگران، ارائه دهندگان، و غیره) به عنوان سهولت دستیابی به این فعالیت های مبتنی بر مکان تخمین زده می شود. مورد دسترسپذیری فعال در این کار استفاده میشود تا توضیحی ثابت در سراسر چارچوب روششناسی و مطالعه موردی به خوانندگان ارائه دهد.
این معیارهای دسترسی ارائه شده در اینجا انواعی از خانواده معیارهای مبتنی بر جاذبه عمومی هستند) [ ۵ ، ۵۷ ]. با این اقدامات، دسترسی در یک مکان مشخص i به طور مستقیم با اندازه (یا ظرفیت) C فعالیت (یا تسهیلات) در مکان j و با یک تابع امپدانس فضایی از مکان i تا مکان j نسبت معکوس دارد. این تابع که به عنوان تابع فاصله-فروپاشی نیز شناخته میشود، اهمیت نسبی زمان یا هزینه سفر را نسبت به جذابیت فعالیتها با شار α نشان میدهد که تمایل به سفر را نشان میدهد. مقدار α را می توان برای هر مطالعه سفارشی کرد، اما اغلب روی ۲ تنظیم شده است [ ۵۸]. معیار دسترسی مبتنی بر گرانش A در مکان i با توجه به مکانهای فعالیت چندگانه j به عنوان یک تابع تجمعی از اندازهگیریهای دسترسی زوجی از i به هر مکان j برآورد میشود:
که در آن d ij امپدانس سفر بین i و j است.
چارچوب اندازه گیری دسترسی مبتنی بر گرانش به عنوان یک اصل اساسی جغرافیای حمل و نقل و تئوری های سازمان فضایی بسیار محبوب باقی مانده است. با این حال، برای تطبیق ادراکات پیچیدهتر و عملیتر از امپدانس سفر نسبت به فاصله به تنهایی، به پیشرفتهایی نیاز است [ ۱۱ ، ۱۲ ]. این نیز هدف کار ما در این مقاله است.
بخشهای فرعی زیر هر یک از شش رویکرد مدلسازی پیشنهادی را با جزئیات بیشتری مورد بحث قرار میدهند. آنها با استفاده از امپدانس های مختلف سفر متفاوت هستند دijدر کوتاه ترین مسیر بین i و j. به عنوان مثال، امپدانس برای رویکرد متریک بر اساس طول متریک قوس های شبکه است که باید در امتداد خطوط مرکزی راهرو طی شود. از سوی دیگر، رویکردهای نحوی و زاویهای از زوایای تغییر جهت روی ضربهها به عنوان امپدانس شناختی استفاده میکنند. با رویکرد توپولوژیکی، از درجه اتصالات قوس برای تصمیم گیری در مورد وجود امپدانس توپولوژیکی استفاده می شود. هدف دو رویکرد باقی مانده، ادغام مفاهیم مختلف امپدانس، یعنی متریک با نحو و متریک با زاویه ای است.
۴٫۲٫ رویکرد متریک
رویکرد متریک امپدانس زمان سفر مرتبط با هر قوس شبکه و هر چرخش طبقه توسط پله ها یا آسانسورها را در نظر می گیرد. امپدانس زمان سفر مرتبط با هر قوس شبکه به عنوان تابعی از طول قوس و سرعت سفر فرضی برای این نوع قوس ها تخمین زده می شود. به عنوان مثال، برای یک راهرو قوس c ، مقدار امپدانس سفر tc را می توان به صورت زیر محاسبه کرد:
که در آن d c مسافت طی شده در طول کمان و s c سرعت راه رفتن در این قوس است. امپدانس بالا یا پایین رفتن بین طبقات توسط پله ها را می توان به صورت زیر مدل کرد:
که در آن m تعداد طبقات است که از یک شروع می شود، d s به فاصله عمودی بین دو طبقه همسایه، s s سرعت راه رفتن روی پله ها و β پارامتری است که باید مشخص شود. امپدانس حرکت به سمت بالا یا پایین به صراحت دلیل ایجاد ناراحتی زمانی است که فرد باید بین تعداد زیادی از طبقات حرکت کند. برای بالا و پایین رفتن با استفاده از آسانسور، امپدانس به صورت زیر تخمین زده می شود:
جایی که w زمان انتظار آسانسور است، d e به فاصله عمودی بین دو آسانسور همسایه عمودی اشاره دارد و s e سرعت حرکت آسانسورها است.
دسترسی بر اساس امپدانس متریک یک مکان i به همه مکان های فعالیت j به صورت زیر فرموله می شود:
که در آن d mij امپدانس حرکتی متریک از i به j است (یعنی مسافت یا زمان سفر)، از جمله امپدانس ها در امتداد قوس های راهرو tc ، و حرکات عمودی F از طریق پله ها یا آسانسور t e . α قدرت واپاشی امپدانس است که برای این مطالعه روی ۲ تنظیم شده است. مقادیر دیگر ممکن است برای قدرت امپدانس استفاده شوند، در صورتی که مناسبتر با زمینه و رفتار سفر در نظر گرفته شوند. دmijرا می توان به صورت زیر فرموله کرد:
شکل ۸ مورد سفر از یک اتاق A به محل فعالیت B در همان طبقه را از طریق پنج قوس شبکه که به سه مرحله تقسیم شده اند نشان می دهد. امپدانس متریک A-B در اینجا برابر با (۰٫۱ + ۰٫۳ + ۰٫۲) = ۰٫۶ دقیقه است. در صورت سفر از یک اتاق A به محل فعالیت C که در طبقات مختلف هستند، امپدانس متریک پیچ های عمودی کف نیز باید در نظر گرفته شود و با استفاده از معادلات (۵) و (۶) قابل تخمین است.
۴٫۳٫ رویکرد نحوی
رویکرد ارزیابی دسترسپذیری بر اساس معیارهای نحوی حرکت، تنها امپدانسهای نحوی نشاندادهشده توسط پیچهای نحوی بین ضربههای همان طبقات و چرخشهای عمودی بین طبقات را در نظر میگیرد. شکل ۹ همان مثال گویا را در شکل ۸ نشان می دهدبرای تخمین دسترسی به اتاق A با توجه به مکان های فعالیت B و C. در مورد حرکت از A به B، امپدانس نحوی برابر با ۲ است زیرا مسافر در ۲ پیچ نحوی حرکت می کند. با استفاده از مفهوم نحو فضا، این را می توان به عنوان مثالی تفسیر کرد که در آن فاصله گام در نمودار نحوی (یا عمق نحوی) B از A برابر ۲ است. در مورد سفر از A به C که در طبقات مختلف هستند، امپدانس نحوی پیچ های عمودی که در این مطالعه روی ۱ تنظیم شده است نیز باید در نظر گرفته شود.
قابلیت دسترسی بر اساس امپدانس نحوی یک مکان i به همه مکانهای فعالیت j به صورت زیر فرموله میشود:
که در آن d sij فاصله گام نحوی (عمق نحوی) از i تا j در نقشه ضربه ای است که از شبکه حمل و نقل داخلی راهرو اصلی به دست آمده است، که امپدانس های نحوی همه پیچ های نحوی S و پیچ های عمودی طبقه V را شمارش می کند. دsijرا می توان به صورت زیر بیان کرد:
جایی که منس=۱ برای آ نحوی دور زدن، منv=1 برای آ عمودی کف دور زدن، α قدرت واپاشی امپدانس است.
۴٫۴٫ رویکرد زاویه ای
یکی دیگر از رویکردهای ارزیابی دسترسی، تنها امپدانسهای زاویهای θ بین قوسهای شبکه در همان طبقه را در نظر میگیرد، همانطور که با پیچهای شناختی زاویهای (اگر θ ≥ θ A درجه) و چرخشهای عمودی بین طبقات نشان داده میشود. شکل ۱۰ مورد شماتیک ما از حرکت از A به B را نشان می دهد که در شکل ۸ و شکل ۹ نیز به تصویر کشیده شده است اما با امپدانس نحوی زاویه ای از ۱۸۰۱۸۰-۴۵+۱۸۰۱۸۰-۲۱+۱۸۰۱۸۰-۳۵=۳٫۷٫ مسافر در اینجا از طریق سه پیچ زاویه ای قابل توجه (θ ۱ ، θ ۳ ، θ ۴ ) با توجه به θ A = ۲۰ درجه حرکت می کند. در مورد حرکت از A به C که در طبقات مختلف هستند، امپدانس زاویه ای پیچ های عمودی نیز در نظر گرفته می شود. هر نوبت دارای یک مقدار چرخش زاویه ای واحد است.
دسترسی بر اساس امپدانس زاویه ای یک مکان i به همه مکان های فعالیت j به صورت زیر فرموله می شود:
جایی که دθijامپدانس زاویه ای از i تا j است و می توان آن را به صورت زیر محاسبه کرد:
N تعداد پیچهای زاویهای قابل توجه در کوتاهترین مسیر از i تا j است و α قدرت واپاشی امپدانس است.
۴٫۵٫ رویکرد توپولوژیکی
رویکرد دیگر برای ارزیابی دسترسی مبتنی بر معیارهای توپولوژیکی است. به عبارت دیگر، در محاسبه امپدانس ها تنها نمودار اتصال شبکه سفر در نظر گرفته می شود. این امپدانس توپولوژیکی ۱ را در هر نقطه شکست توپولوژیکی اعمال می کند ، در حالی که امپدانس توپولوژیکی یک چرخش عمودی روی ۱ تنظیم شده است . امپدانس در اینجا ۰ است، زیرا هر دو A و B در یک راهرو بدون هیچ نقطه شکست توپولوژیکی قرار دارند. در مورد مسیر از A به C، یک شکست توپولوژیکی وجود دارد و امپدانس توپولوژیکی پیچ های عمودی نیز باید محاسبه شود، همانطور که در نشان داده شده است.شکل ۱۱ .
دسترسی بر اساس امپدانس توپولوژیکی یک مکان i به همه مکانهای فعالیت j به صورت زیر فرموله میشود:
که در آن d tij امپدانس توپولوژیکی از i تا j است که از شبکه حمل و نقل داخلی راهرو اصلی به دست می آید و تمام نقاط شکست توپولوژیکی T و پیچ های عمودی V را شمارش می کند. α قدرت واپاشی امپدانس است (برای این مطالعه روی ۲ تنظیم شده است). دtijرا می توان به صورت زیر فرموله کرد:
۴٫۶٫ رویکرد یکپارچه متریک- نحوی
این رویکرد هر دو معیار امپدانس متریک و نحوی را ادغام می کند تا پیچیدگی های متریک و نحوی مسیرهای داخل ساختمان ها را در نظر بگیرد. این امپدانس زمان سفر (یا مسافت سفر) مرتبط با هر قوس شبکه و چرخش عمودی را همراه با امپدانس نحوی بین ضربات همان طبقات و پیچهای عمودی نحوی بین طبقات در نظر میگیرد. از آنجایی که امپدانس های نحوی بدون واحد هستند، امپدانس متریک با عادی سازی به میانگین آنها تبدیل می شود تا یک اندازه گیری معادل ایجاد شود.
سپس دسترسی متریک- نحوی یک مکان i به همه مکانهای فعالیت j به صورت زیر برآورد میشود:
که در آن d mij امپدانس متریک از i تا j است. d sij امپدانس نحوی از i تا j است. د–mijمیانگین تمام امپدانس های متریک از i تا j است. α قدرت واپاشی امپدانس است (برای این مطالعه روی ۲ تنظیم شده است).
در شکل ۱۲ ، اجازه دهید مورد سفر از A به B را در نظر بگیریم. امپدانس متریک A-B 0.6 دقیقه شناخته شده است ( شکل ۸ ، بخش ۳٫۲ )، در حالی که امپدانس نحوی ۲ است ( شکل ۹ ، بخش ۳٫۳ ). بنابراین، قابلیت دسترسی متریک- نحوی یکپارچه مکان A، با توجه به مکان فعالیت B، برابر است ۰٫۶۱۱۰٫۶۲+۱۲۲=۰٫۸۵٫
۴٫۷٫ رویکرد یکپارچه متریک زاویه ای
این رویکرد از امپدانس متریک برای وزن کردن امپدانس زاویهای استفاده میکند تا تأثیر شناختی قرار گرفته در پیچ زاویهای مسافت طی شده قبل از چرخش را منعکس کند. به عنوان مثال، شکل ۱۳ حالت مرجع یک مسیر از A به B را نشان می دهد، اما با امپدانس متریک زاویه ای ۰٫۶٫ این به این دلیل است که سفر از A به B شامل سه پیچ مهم (θ۱ ، θ۳ ، θ۴ ) است. امپدانس های زاویه ای ناشی از این پیچ ها توسط امپدانس های متریک قبل از چرخش ۰٫۱، ۰٫۲ و ۰٫۱ وزن می شوند. همانطور که در شکل ۱۳ نشان داده شده است، در صورت حرکت از A به C، امپدانس متریک زاویه ای پیچ های عمودی (در این مطالعه روی ۱ تنظیم شده است) نیز در نظر گرفته می شود .
سپس دسترسی متریک زاویه ای یک مکان i به همه مکان های فعالیت j به صورت زیر تخمین زده می شود:
که در آن d mθij امپدانس متریک زاویه ای از i تا j است که می تواند به صورت زیر اندازه گیری شود:
که در آن N تعداد پیچ های زاویه ای قابل توجهی است که از i به j می روند، d n-1 امپدانس متریک قطعات قوس است که پیچ n – 1 را با پیچ n وصل می کند و d j امپدانس متریک قطعات قوس است که آخرین چرخش زاویه ای با i. α قدرت واپاشی امپدانس است (در اینجا روی ۲ تنظیم شده است).
۴٫۸٫ خلاصه رویکرد
به منظور تأکید بر تفاوت بین رویکردهای ارزیابی دسترسی، جدول ۱ استفاده آنها از شبکه داده حمل و نقل را به عنوان قوس، ضربه، چرخش و مقادیر امپدانس خلاصه می کند.
۵٫ اجرا
گردش کار برای ارزیابی قابلیت دسترسی برای فضای داخلی در شکل ۱۴ نشان داده شده است . به طور کلی، ما فرض می کنیم فضای داخلی شامل چندین طبقه است که توسط پله ها و آسانسورها به هم متصل شده اند. هر طبقه شامل چندین اتاق با راهروهای دسترسی است. دسترسی همه فضاهای داخلی (به عنوان مثال، اتاق ها) به مجموعه ای از مکان های تاسیسات را می توان با استفاده از رویکردهای مدل سازی مختلف تخمین زد. اولین وظیفه مهم ساخت شبکه داده حمل و نقل با تمام اجزای هر روش ارزیابی دسترسی است. فهرستی از تمام کلاس های ویژگی ممکن در شبکه داده حمل و نقل در جدول ۲ ارائه شده است. وظیفه دوم محاسبه کوتاهترین مسیرها از فضاهای داخلی (یعنی اتاقها) تا مکانهای تأسیسات/فعالیت است، بنابراین میتوان دسترسی به مجموعهای از امکانات را تخمین زد. کوتاه ترین مسیرهای تعریف شده توسط روش های مدل سازی مختلف را می توان با استفاده از امپدانس های متریک، نحوی، زاویه ای، توپولوژیکی، متریک- نحوی یا متریک-زاویه ای تخمین زد. ماتریس هزینه مبدا-مقصد (O-D) با استفاده از الگوریتم کوتاه ترین مسیر Dijkstra [ ۵۵ ] محاسبه شد.] برای این کار. وظیفه سوم تجسم نتیجه است. مجموعه نرم افزار ESRI ArcGIS Desktop (ArcMap، ArcScene و ArcCatalog) برای انجام تجزیه و تحلیل برای این مطالعه استفاده می شود. وظایف بزرگ و پیچیده ژئوپردازش با استفاده از کتابخانه arcPy از طریق زبان برنامه نویسی پایتون به طور خودکار و افزایش یافته است. برای تجزیه و تحلیل دسترسی نحوی، قوسهای اصلی راهرو باید به صورت ضربهای حل شوند. برای این تحقیق، از نرم افزار Axwoman 4.0 [ ۵۲ ] برای شناسایی ضربات با زاویه آستانه θ T روی ۳۰ درجه استفاده شده است.
۶٫ مطالعه موردی و نتایج
۶٫۱٫ محیط داخلی آزمایش شده
یک ساختمان مسکونی پیچیده به نام مجتمع الیکات در محوطه دانشگاه انتخاب شد تا رویکرد و استراتژی مدلسازی ما را آزمایش کند، عملکرد آن را نشان دهد و تفاوتهای بین راههای مختلف برای مفهومسازی حرکت و قابلیت دسترسی در ساختارهای سهبعدی ساخته شده را نشان دهد. هدف در اینجا مدل سازی دسترسی اتاق های ساختمان به امکانات غذاخوری واقع در داخل مجموعه گسترده است. این ساختمان به دلیل ساختار فضایی پیچیده ای که دارد چه به صورت افقی و چه عمودی برای این آزمایش انتخاب شده است. این شامل شش چهارگوش به نامهای فارگو، پورتر، رد ژاکت، ریچموند، اسپولدینگ و ویلکسون است که مرکز آکادمیک میلارد فیلمور (MFAC) به آنها پیوست. یک عکس آریال از مجتمع الیکات در شکل A1 ارائه شده است. برای ارائه زمینه این یک پردیس مستقل در داخل یک پردیس است که در آن ۳۲۵۰ دانشجو از ترکیبی از فضای زندگی، یادگیری، مطالعه و تفریح لذت می برند. سه رستوران وجود دارد که در طبقات اول Red Jacket Quad (محل غذاخوری ۱–DF1)، Richmond Quad (محل غذاخوری ۲–DF2) و مرکز آکادمیک Millard Fillmore (محل غذاخوری ۳–DF3) واقع شدهاند.
یک مدل داده ۲٫۵ بعدی از مجتمع الیکات، شامل اتاقها، شبکه حمل و نقل داخلی، پلهها و آسانسورها و مکانهای غذاخوری آن ساخته شد و در شکل ۱۵ نشان داده شده است.. هنگام ساخت این شبکه، اجزای قابل عبور برای عابران پیاده بدون نقص در نظر گرفته شد. شبکه ای که به جمعیت آسیب دیده خدمت می کند به دلیل پیچیدگی کار برای این مطالعه موردی اجرا نشد. با این حال، پیادهسازی روشهای مدلسازی مختلف ارائهشده در اینجا به طور موثر با استفاده از روشی برای یک جمعیت بدون آسیب نشان داده میشود. پیاده سازی در شبکه حمل و نقل که از حالت آسیب دیده پشتیبانی می کند باید یکسان باشد، با تنها تفاوت زیرساخت داده های شبکه ورودی. هنگامی که این شبکه داده ساخته شد و برای تحلیل مسیریابی آماده شد، تجزیه و تحلیل دسترسی متریک را می توان انجام داد. با این حال، برای تجزیه و تحلیل دسترسی نحوی و نحوی زاویهای، کمانهای سفر راهرو اصلی باید به صورت ضربهای حل شوند.شکل ۱۶ .
۶٫۲٫ مدلسازی دسترسی به یک تسهیلات
برای مقایسه بهتر نتایج ارائه شده توسط رویکردهای مختلف مدلسازی دسترسی، ابتدا دسترسی اتاقهای مجتمع Ellicott به یک مرکز غذاخوری (DF3) تجزیه و تحلیل میشود. مقادیر دسترسی متریک، نحوی و توپولوژیکی اتاق ها به DF3 در شکل ۱۷ نشان داده شده است، در حالی که مقادیر زاویه ای، متریک- نحوی و متریک-زاویه ای در شکل ۱۸ نشان داده شده است.. به طور کلی، رویکرد متریک دسترسی اتاق ها به DF3 را بر اساس مسافت سفر در شبکه حمل و نقل داخلی طبقه بندی می کند. با توجه به طرح طبقه بندی پنجکی اتاق هایی که از DF3 دورتر هستند، هم در حس افقی (یعنی همان طبقه) و هم عمودی، دسترسی کمتری دارند. برخلاف رویکرد متریک، رویکردهای نحوی و زاویهای اکثر اتاقهای Wilkeson Quad و اتاقهای طبقه اول Fargo Quad را به عنوان دارای دسترسی بالا طبقهبندی میکنند، زیرا مسیرهای این اتاقها به DF3 نسبتاً مستقیم هستند. علاوه بر این، در حالی که اکثر اتاقها در Richmond Quad و برخی در Red Jacket Quad به دلیل نزدیک بودن به DF3 به عنوان دارای دسترسی متریک بالا طبقهبندی میشوند، به دلیل پیچیدگی مسیرهای منتهی به DF3، دسترسی نحوی کمی دارند. رویکرد یکپارچه متریک- نحوی اساساً یک نتیجه ترکیبی بین رویکردهای متریک و نحوی به دست می دهد و نتیجه ارائه شده درشکل ۱۸ چنین تأثیری را به خوبی نشان می دهد.
برای تیزتر کردن تمرکز، میتوانیم به توزیع مقادیر دسترسی به DF3 بر اساس طبقه به طبقه و به منظور مقایسه شش رویکرد مختلف خود نگاه کنیم. شکل ۱۹ این کار را برای طبقه ۱ انجام می دهد. ضربه های حل شده در طبقه ۱ نشان داده شده در شکل ۱۷ یک تصویر نحوی برای طرح طبقه ۱ ارائه می دهد که می تواند برای کمک به تجزیه و تحلیل استفاده شود. تجزیه و تحلیل الگوهای دسترسی در طبقه ۱ بینش بهتری در مورد تفاوت در نتایج ارائه شده توسط رویکردها از نقطه نظر افقی می دهد. بیضی ها در شکل ۱۹ استفاده شده اندشکل ۱۷ ، طبقه ۱)، که نیاز به چرخش های نحوی زیادی برای دسترسی به این اتاق ها دارد. برای برجسته کردن چندین نکته جالب تحلیل (P). اتاقهایی که بهعنوان P1 و P3 شناسایی شدهاند، مناطقی را نشان میدهند که فقط در فاصله کوتاهی از DF3 هستند (یعنی دسترسی متریک بالایی دارند) اما از نظر نحوی از DF3 دور هستند (یعنی دسترسی نحوی و زاویهای کمی دارند). برعکس، نواحی در P2 و P4 از DF3 فاصله زیادی دارند (یعنی دسترسی متریک پایینی دارند) اما از نظر نحوی به DF3 نزدیک هستند (یعنی دسترسی نحوی و زاویهای بالایی دارند). اتاقهای منطقه P5 به دلیل فاصله نسبتاً کوتاه آنها با DF3 با دسترسی متریک بالا شناسایی میشوند. با این حال، برخلاف سمت چپ بیضی، اتاقهای سمت راست مطابق با رویکرد نحوی و زاویهای، دسترسی بسیار ضعیفی دارند. این به دلیل طراحی راهرو در این منطقه است (نگاه کنید به
برای تأکید بر اینکه چقدر دسترسی ممکن است در طبقات مختلف یک ساختمان متفاوت باشد، از شکل ۲۰ و شکل ۲۱ استفاده می کنیم. استفاده می کنیم که مقادیر دسترسی را با رویکردهای متریک و نحوی به ترتیب بر اساس طبقه به طبقه نشان می دهد. رویکرد متریک فاصله متریک را هم به صورت افقی در امتداد قوس های شبکه و هم به صورت عمودی در امتداد پله ها و آسانسورها در نظر می گیرد. به این معنی که وقتی مسافر بین طبقات حرکت می کند، زمان لازم برای عبور از پله ها یا آسانسورها در نظر گرفته می شود. بنابراین، امپدانس سفر در امتداد قرارگیری عمودی افزایش می یابد اگر دهانه طبقات بزرگتر باشد. به عبارت دیگر، هرچه قرارگیری عمودی مکان اتاق از DF3 بالاتر باشد، مقادیر دسترسی متریک آن اتاق کمتر است. این به آسانی در نتیجه دسترسی متریک گزارش شده مشاهده می شودشکل ۲۰ با نقطه برجسته تجزیه و تحلیل P6 تا P9 مشاهده می شود.
رویکرد نحوی، با این حال، مؤلفه متریک (یعنی مسافت یا زمان سفر) چرخش های عمودی را در نظر نمی گیرد، بلکه مؤلفه نحوی و شناختی آن را در نظر می گیرد. از نظر نحوی و شناختی، امپدانس هر چرخش عمودی بدون توجه به جابجایی عمودی مطلق برابر با ۱ است، یعنی رفتن از طبقه ۱ به طبقه ۲ یا طبقه ۱۰ دارای امپدانس های نحوی و شناختی یکسانی است. علاوه بر این، چیدمان راهرو طبقات مختلف در MFC از نظر نحوی بسیار متفاوت است. بنابراین، بسته به پیچیدگی مسیر سفر، یک حرکت عمودی فزاینده نیازی به کاهش دسترسی نحوی یا زاویه ای ندارد. این دوباره به وضوح مشاهده می شود شکل ۲۱ به وضوح مشاهده می شودبا همان نقطه برجسته تجزیه و تحلیل P6 تا P9. به طور خاص، در مناطق P6 و P9، اتاقهای طبقههای بالاتر عموماً دسترسی نحوی کمتری نسبت به DF3 نسبت به اتاقهای طبقات پایینتر دارند. در مقابل، در منطقه P7، اتاقهای طبقه ۲ یا طبقه ۳ نسبت به طبقه ۱ دسترسی نحوی بیشتری به DF3 دارند. این به این دلیل است که سفر از طبقه دوم یا سوم به پایین به DF3 از نظر نحوی کمتر از اتاقهایی در همان طبقه است. طبقه به صورت DF3 (طبقه ۱).
۶٫۳٫ مدلسازی دسترسی با سه امکانات
اجازه دهید اکنون وضعیتی را در نظر بگیریم که در آن دسترسی با توجه به هر سه امکانات ناهار خوری به عنوان مکان های احتمالی فعالیت در نظر گرفته می شود. در شکل ۲۲ و شکل ۲۳ نتایج ارزیابی دسترسی مجموعه ساختمانی با استفاده از رویکردهای مختلف در این مورد نشان داده شده است. مقایسه نتایج بین شش رویکرد مختلف ما برای طبقه ۱ در پیوست B ارائه شده است. علاوه بر این، مقادیر دسترسی با رویکردهای متریک و نحوی، به ترتیب، بر اساس طبقه به طبقه در پیوست C و پیوست D ارائه شده است.
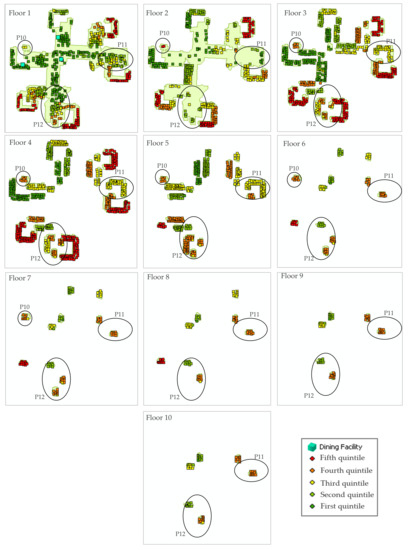
در این سناریو، امکانات غذاخوری در قسمتهای مختلف مجموعه پراکنده نشدهاند، بلکه در کنار یکدیگر، به سمت چهارگوش قرمز و ریچموند جمع شدهاند. تفاوت بین رویکردهای ارزیابی دسترسی در هر دو تحلیل افقی و عمودی نیز برای این سناریوی پیچیدهتر مشاهده میشود. به طور کلی، مشاهده می شود که اتاق های چهار گوش قرمز، چهارگوش ریچموند و MFAC بدون توجه به رویکرد مدل سازی، دسترسی بالاتری به امکانات غذاخوری دارند. هنگام مقایسه دسترسیهای فضاهای درون این چهارگوشها که با رویکردهای مختلف تخمین زده میشود، رویکردهای نحوی و زاویهای با موفقیت افزایش امپدانس نحوی یا زاویهای را در زمانی که سفر بهصورت افقی یا عمودی به دور از امکانات غذاخوری گسترش مییابد، مدلسازی میکنند.
در مقابل، اتاقهای چهارگوش Wilkeson و Fargo شناساییشده در نقاط تحلیل P11 و P12 بر اساس مدلهای متریک و توپولوژیکی دسترسی کم به امکانات غذاخوری دارند، در حالی که دسترسی آنها با استفاده از مدل نحوی و زاویهای بالا است. در مقایسه با نتایج دسترسی با توجه به یک مرکز غذاخوری، مقادیر دسترسی بهدستآمده با استفاده از سه امکانات ناهار خوری از نظر فضایی بیشتر تقسیمبندی میشوند. این به وضوح در تجسم دسترسی برای رویکردهای مدلسازی نحوی و زاویهای نشان داده شده است. این نشان میدهد که رویکردهای مدلسازی ما در گرفتن پیچیدگی نحوی مسیرها با وضوح فضایی بسیار خوب مؤثر هستند و میتوانند به طور مناسب در سناریوهای مدلسازی زمانی که امپدانسهای شناختی ضروری هستند، استفاده کنند.
۷٫ نتیجه گیری
در این مقاله، ما بر اهمیت سه بعدی بودن برای تحلیل دسترسی فضای جغرافیایی ساخته شده تاکید کردیم. همانطور که محیطهای شهری به صورت عمودی در سراسر جهان گسترش مییابند، روابط فضایی را میتوان در هر سه بعد بهجای رویکرد تحلیلی دو بعدی مرسوم به تصویر کشید. علاوه بر این، ما استدلال کردهایم که ارزیابی دسترسی نباید صرفاً بر اساس معیارهای متریک بلکه بر اساس ماهیت پیچیده مسیرها باشد. تعدادی از اقدامات جدید دسترسی طراحی شده برای فضاهای جغرافیایی ساخته شده داخلی و محیط های شهری سه بعدی پیشنهاد شده و با موفقیت در این مطالعه توسعه و اجرا شده است. آزمایشهای دنیای واقعی نشان میدهند که دسترسی مبتنی بر مکان نسبت به چیدمان داخلی فضاهای جغرافیایی بسیار حساس است. همچنین، معیارهای مختلف دسترسی، در برخی موارد، به توزیعهای فضایی بسیار متفاوت در مقادیر دسترسی منجر میشود. تکنیک های تجسم موثر در این کار برای تسهیل ارائه نتایج پیچیده در یک فضای سه بعدی ارائه شده است.
این کار توانایی جدیدی را برای تحلیل و تجسم فضاهای جغرافیایی داخلی ساخته شده برای مطالعه تفاوتهای دسترسی در شهرهایی با گسترش عمودی گسترده ارائه میکند. تکنیک های تجزیه و تحلیل و تجسم ارائه شده در این مقاله همچنین ممکن است برای طراحان ساختمان در کارشان برای طراحی چیدمان ساختمان با هدف دستیابی (یا اجتناب از) نتایج دسترسی خاص استفاده شود. کار ارائه شده در اینجا می تواند در آینده برای غلبه بر محدودیت های موجود خود بهبود یابد. به عنوان مثال، کار آینده می تواند یک محیط شهری بدون درز داخلی-خارج را اتخاذ کند [ ۵۹ ، ۶۰ ]] به جای تنها یک سازه ساخته شده. در این مورد، یک شبکه حمل و نقل سه بعدی داخلی-خارجی را می توان به جای شبکه داخلی ۲٫۵ بعدی استفاده کرد. علاوه بر این، قوسهای سفر شبکه مطالعه موردی را میتوان با ویژگیهای در دسترس برای مدلسازی دسترسی فراگیر برای گروههای مختلف جمعیت غنی کرد. در نهایت، در حالی که هدف کار گزارش شده در اینجا ارائه یک خروجی بصری است که امکان شناسایی دسترسی داخلی را تحت مفروضات جایگزین فراهم می کند، یک مقایسه کمی رسمی تر نیز امکان پذیر است، و این راه در کار آینده مورد بررسی قرار خواهد گرفت.
این مقاله سه تقاطع از بدنه ادبیات، یعنی دسترسی مبتنی بر مکان، مدلسازی سهبعدی و نحو فضای داخلی را گسترش میدهد. لازم به ذکر است که هیچ یک از اقدامات مختلف پیشنهادی در این مقاله نباید برتر از سایر اقدامات تلقی شود. در عوض، هر اندازه گیری جنبه متفاوتی از چیدمان داخلی ساختمان ها را به تصویر می کشد. بنابراین، منطقی است که انتظار داشته باشیم که گروههای مختلف افراد و افراد مختلف در یک گروه اجتماعی به طرحبندی ارائهشده به آنها واکنش متفاوتی نشان دهند و برخی از معیارها با شناخت و رفتار برخی افراد هماهنگ شوند، در حالی که سایر اقدامات بهترین هستند. برای بقیه. تحقیقات بیشتر برای اطمینان از اعتبار این فرضیه و در صورت تایید، شرایطی که هر یک از معیارها از اهمیت بیشتری برخوردار است، ضروری است. اگرچه محققان گامهای بلندی برای درک بهتر رفتار عابر پیاده در داخل ساختمان برداشتهاند، آزمایشهای تجربی که گروههای مختلف مسافران را در محیطها و زمینههای مختلف در نظر میگیرند، هنوز بسیار مورد نیاز هستند. تحقیقاتی که موقعیتیابی دقیق در فضای داخلی و تشخیص مسیرهای قابل دسترسی مبتنی بر بصری را با فناوری ارزیابی لحظهای اکولوژیکی ادغام میکند.۶۱ ] می تواند برای مطالعه نحوه واکنش یک فرد خاص به محیط داخلی و حرکت در آن ایده آل باشد. داده های مبتنی بر کاربر را می توان برای اعتبارسنجی و بهبود مدل های دسترسی موجود استفاده کرد. چارچوب مدل سازی ما و نتایج مطالعه موردی ارائه شده در اینجا به عنوان پایه ای برای این تحلیل ها عمل خواهد کرد. در نتیجه، چندین گزینه مدلسازی پیشرفته را میتوان توسعه و ادغام کرد، از جمله مجموعههای گستردهتر و پویاتر از معیارهای امپدانس برای رسیدگی به پیچیدگیهای توپولوژیکی شهری و ربطهای مبتنی بر کاربر یا زمینه.