چکیده
کلید واژه ها:
سیستم حمل و نقل هوشمند ؛ تشخیص تقاطع جاده ; داده کاوی مسیر ; دستگاه فاکتورسازی عمیق شدید (xDeepFM) ؛ الگوریتم خوشه بندی ; مثلث سازی دلون
۱٫ مقدمه
- (۱)
-
ما یک رویکرد جدید از تشخیص تقاطع جاده را از طریق ترکیب مدل ماشین فاکتورسازی عمیق (xDeepFM) و خوشهبندی فضایی مبتنی بر چگالی برنامهها با الگوریتم نویز (DBSCAN) پیشنهاد میکنیم. آزمایشها نشان میدهند که رویکرد ما در مقایسه با برخی مدلهای طبقهبندی پیشرفته و الگوریتمهای خوشهبندی به دقت بالاتری میرسد.
- (۲)
-
روش جدیدی برای محاسبه شعاع با ادغام مثلث دلونی با ساختار دایره ای ارائه شده است. می تواند شعاع تقاطع ها را با خطای کمتری نسبت به روش تانگ [ ۲ ] که یکی از روش های معمولی در این زمینه است محاسبه کند.
- (۳)
-
برخی از ویژگیهای فضایی در بخش ۳٫۱ برای کشف پیشنهاد شدهاند و همراه با ویژگیهای هندسی در xDeepFM وارد میشوند. علاوه بر ویژگیهای هندسی، ویژگیهای فضایی کاوش شده از دادههای GPS و تعاملات بین همه ویژگیها نیز برای نمایش دقیقتر معنایی تقاطعها مهم هستند. آزمایشهای بخش ۴٫۱ نشان میدهد که ویژگیهای فضایی بهتر از ویژگیهای جغرافیایی عمل میکنند، و تعامل بین تمام ویژگیها توسط xDeepFM باعث بهبود عملکرد تشخیص تقاطع جادهها میشود.
۲٫ کارهای مرتبط
۳٫ مواد و روش ها
۳٫۱٫ استخراج ویژگی و مدل طبقه بندی
- (۱)
-
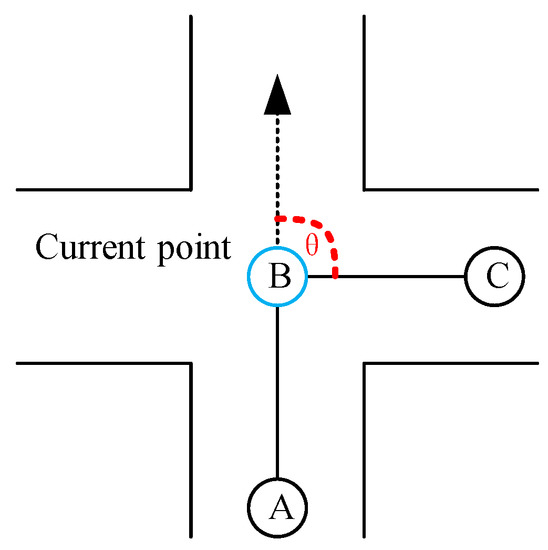
زوایای چرخش درجه تغییر جهت به عنوان زاویه چرخش توصیف می شود. هنگامی که جهت تغییر می کند، زاویه چرخش وسیله نقلیه بزرگتر از مسیر مستقیم است [ ۲ ]. هر چه زاویه چرخش یک نقطه مسیر بزرگتر باشد، احتمال اینکه در تقاطع باشد بیشتر است. در شکل ۲ ، A، B و C نقاط GPS ثبت شده به ترتیب زمانی هستند. زاویه چرخش نقطه B که در شکل ۲ نشان داده شده است، مطابق با رابطه (۱) محاسبه می شود.
- (۲)
-
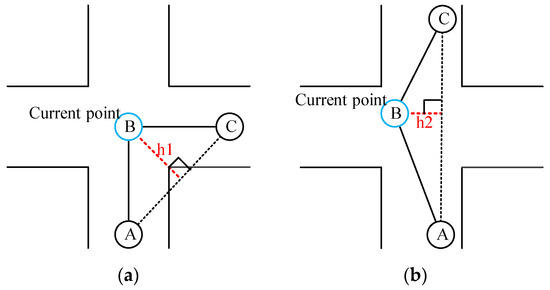
فواصل چرخشی فاصله چرخش فاصله بین نقطه فعلی و خط پیوند نقاط مجاور آن است. در شکل ۳ ، A، B و C نقاط GPS ثبت شده به ترتیب زمانی هستند. شکل ۳ a نشان می دهد که h1 فاصله چرخش نقطه B است. مقدار h1 بزرگتر از h2 در شکل ۳ است. این بدان معناست که فاصله چرخشی ایجاد شده در هنگام تغییر جهت وسیله نقلیه بزرگتر از فاصله زمانی است که وسیله نقلیه مستقیم می رود. هر چه وسیله نقلیه بیشتر تغییر جهت دهد، فاصله گردش بیشتر است. هر چه فاصله چرخش بیشتر باشد، احتمال اینکه وسیله نقلیه در یک تقاطع قرار گیرد بیشتر می شود.
- (۳)
-
مقادیر بولی نقاط عطف در این مقاله اگر زاویه چرخش نقطه بزرگتر از ۱۵ باشد نقطه عطف است. در غیر این صورت نقطه عطف نیست. معمولاً در تقاطع ها نقاط عطف بیشتری نسبت به غیرتقاطع ها وجود دارد [ ۲ ]. نقاط عطف بیشتر در تقاطع ها هستند تا نقاط غیر عطف.
- (۴)
-
تعداد نقاط عطف. وو و همکاران [ ۱۵ ] معتقدند بسیاری از نقاط عطف بر روی یک تقاطع متمرکز می شوند و تقاطع و غیرتقاطع را می توان با توجه به تراکم نقاط عطف تشخیص داد. بنابراین، تعداد نقاط عطف اطراف یک نقطه مسیر یکی از ویژگی های این مقاله محسوب می شود. هر چه نقاط چرخش در اطراف یک نقطه مسیر بیشتر باشد، احتمال اینکه نقطه مسیر در یک تقاطع قرار گیرد، بیشتر می شود.
- (۵)
-
مجموع مقادیر عناصر هشت محله. در ادبیات [ ۱ ]، نقاط مسیر به شبکهها ترسیم میشوند و روشی برای تعیین نقاط نامزد تقاطع پیشنهاد شده است که دقت تشخیص مکان مرکز تقاطع را بهبود میبخشد. بنابراین، این مقاله ابتدا از یک مقیاس شبکه ای خاص برای تقسیم منطقه آزمایشی استفاده می کند. سپس این مقاله نقاط مسیر را به شبکه های مربوطه ترسیم می کند و مقادیر عناصر هر شبکه را تنظیم می کند. اگر نقاطی در شبکه وجود داشته باشد، مقدار عنصر شبکه ۱ است. در غیر این صورت ۰ است.
۳٫۲٫ تشخیص تقاطع جاده
در این مقاله، تشخیص تقاطع جاده شامل تشخیص مختصات مرکزی تقاطع های جاده و محاسبه شعاع تقاطع جاده است. ما از الگوریتمهای خوشهبندی برای گرفتن مختصات مرکزی تقاطعهای جادهای استفاده میکنیم. برای به دست آوردن عملکرد عالی، یک آزمایش مقایسه ای در بخش ۴٫۳ بین الگوریتم K-means، الگوریتم سلسله مراتبی تجمعی (AHC) و الگوریتم DBSCAN ابداع کردیم. نتیجه در بخش ۴٫۳ نشان می دهد که دقت الگوریتم DBSCAN بالاتر از سایرین است. الگوریتم پیشنهادی، با نام الگوریتم تشخیص مختصات مرکز از طریق ترکیب مدل طبقهبندی و الگوریتم خوشهبندی، به شرح زیر ارائه میشود.
| الگوریتم ۱ : الگوریتم تشخیص مختصات مرکزی از طریق ترکیب مدل طبقه بندی و الگوریتم خوشه بندی. |
| مرحله ۱: تمام نقاط را به صورت بازدید نشده مقداردهی کنید. مرحله ۲: اگر همه نقاط بازدید شده است، مجموعه خوشه خروجی C را به دست آورید. در غیر این صورت، به طور تصادفی یک نقطه p را از نقاط بازدید نشده انتخاب کنید و آن را به عنوان بازدید شده برچسب گذاری کنید. مرحله ۳: p_neighbor نقاط همسایه p است. عدد همسایه p را p_num محاسبه کنید. مرحله ۴: اگر p_num بزرگتر از آستانه N است، یک آرایه c و یک آرایه X بسازید. p را در c و p_neighbor را در X جمع آوری کنید. در غیر این صورت، p را به عنوان نویز برچسب گذاری کنید. مرحله ۵: اگر تمام نقاط X بازدید شده است، به مرحله ۸ بروید. در غیر این صورت، یک نقطه بازدید نشده در X را انتخاب کنید و آن را به عنوان بازدید شده برچسب بزنید. مرحله ۶: تعداد x_num نقاط همسایه x را بشمارید. x_neighbor نشان دهنده نقاط همسایه x است. مرحله ۷: اگر x_num بزرگتر از N است، x را در c، x_neighbor را در X جمع کنید و به مرحله ۵ برگردید. |
در این مقاله، مجاورت طول دو نقطه نزدیک است. این روش توسط الگوریتم ۲ قابل پیاده سازی است.
| الگوریتم ۲ : الگوریتم محاسبه شعاع با ادغام مثلث دلونی با ساختار دایره |
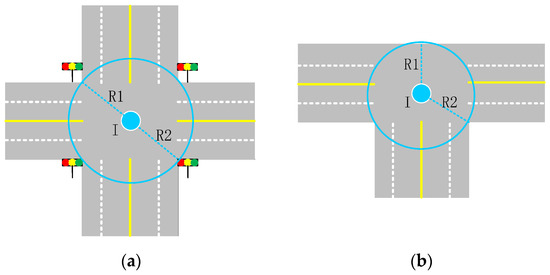
| مرحله ۱: برای یک خوشه c در C، مکان مرکزی آن را محاسبه کرده و آن را به عنوان تقاطع I برچسب گذاری کنید. مرحله ۲: از مثلث سازی Delaunay در c استفاده کنید و نتیجه را به عنوان D برچسب گذاری کنید. مرحله ۳: طول هر یال را به صورت e محاسبه کنید و جمع آوری کنید. آنها را در یک آرایه صعودی Y. مرحله ۴: e در بالای L% برچسب گذاری به عنوان e_length را انتخاب کنید، لبه هایی را که طول آنها بزرگتر از e_length است حذف کنید و نقاط مرتبط با آن لبه ها را بردارید. مرحله ۵: فاصله بین نقاط باقیمانده در c و تقاطع I را محاسبه کنید و حداکثر فاصله را به عنوان شعاع تقاطع I استفاده کنید. |
۴٫ نتایج و بحث
۴٫۱٫ ارزیابی عملکرد تشخیص تقاطع جاده
۴٫۲٫ ارزیابی عملکرد رایانش شعاع
شکل ۱۰ شعاع یکی از تقاطع های جاده را نشان می دهد. نقطه آبی نشان دهنده محل تقاطع جاده OpenStreetMap است. دایره آبی شعاع تقاطع جاده OpenStreetMap است. نقاط سبز نقاط مثبت هستند. نقطه قرمز نشان دهنده مختصات مرکز شناسایی شده یک تقاطع جاده است. دایره قرمز شعاع محاسبه شده یک تقاطع جاده است. میانگین خطای شعاع، آvgrآتیمنo، شعاع محاسبه شده را کمی می کند. را آvgrآتیمنoدر رابطه (۲) قابل محاسبه است.
nتعداد تقاطع های جاده ای شناسایی شده است. rدهتیهجتیشعاع محاسبه شده تقاطع های جاده را نشان می دهد. rgتیشعاع برچسبگذاری شده دستی تقاطعهای جادهای است. هر چه پایین تر آvgrآتیمنoمقدار خطای شعاع تقاطع محاسبه شده کمتر است و نتیجه محاسبه شعاع تقاطع دقیق تر است. شعاع محاسبات و نتایج آزمایش مقایسه در شکل ۱۱ نشان داده شده است.
۴٫۳٫ مقایسه عملکرد الگوریتم های خوشه بندی و ماتریس های ویژگی
۴٫۴٫ بحث
۵٫ نتیجه گیری ها
منابع
- لی، اس. شیانگ، ال. ژانگ، سی. Gong, J. استخراج تقاطع های شبکه جاده های شهری بر اساس داده های مسیر تاکسی فرکانس پایین. J. Geo-Inf. علمی ۲۰۱۹ ، ۲۱ ، ۱۸۴۵-۱۸۵۴٫ [ Google Scholar ]
- تانگ، ال. نیو، ال. یانگ، ایکس. ژانگ، ایکس. لی، کیو. Xiao، S. تشخیص تقاطع شهری و ساخت بر اساس داده های ردیابی بزرگ. Acta Geod. کارتوگر. گناه ۲۰۱۷ ، ۴۶ ، ۷۷۰-۷۷۹٫ [ Google Scholar ]
- چنگ، اف. شیانگ، ال. Shao, X. مدل فرآیند توپولوژیکی پویا مسیر شبکه و کاربرد آن در تجزیه و تحلیل اطلاعات ترافیک. جی. ژئومات. ۲۰۱۹ ، ۴۴ ، ۳۹-۴۳٫ [ Google Scholar ]
- جپسن، تی. جنسن، سی. نیلسن، T. گراف شبکه های کانولوشنال برای شبکه های جاده ای. در مجموعه مقالات بیست و هفتمین کنفرانس بینالمللی ACM SIGSPATIAL در مورد پیشرفتها در سیستمهای اطلاعات جغرافیایی، شیکاگو، IL، ایالات متحده آمریکا، ۵ تا ۸ نوامبر ۲۰۱۹؛ صص ۴۶۰-۴۶۳٫ [ Google Scholar ]
- چیانگ، ی. Knoblock، C. شهابی، ج. Chen, C. استخراج خودکار و دقیق تقاطع جاده ها از نقشه های شطرنجی. GeoInformatica ۲۰۰۹ ، ۱۳ ، ۱۲۱-۱۵۷٫ [ Google Scholar ] [ CrossRef ]
- کای، اچ. Yao, G. استخراج خودکار تقاطع جاده از تصویر سنجش از دور با وضوح بالا. سنسور از راه دور Nat. منبع. ۲۰۱۶ ، ۲۸ ، ۶۳-۷۱٫ [ Google Scholar ]
- وانگ، ال. لیو، ز. جین، اف. Wang, F. تحقیق در مورد الگوریتم تشخیص خودکار تقاطع جاده. علمی Surv. نقشه ۲۰۲۰ ، ۴۵ ، ۱۲۶-۱۳۱٫ [ Google Scholar ]
- Jiang, Y. تحقیق در مورد استخراج جاده تصویر سنجش از دور بر اساس شبکه عصبی کانولوشن. EURASIP J. Image Processing Video ۲۰۱۹ ، ۱ ، ۳۱٫ [ Google Scholar ] [ CrossRef ]
- لی، ایکس. Zhang, Y. خلاصه ای از روش های استخراج اطلاعات جاده. گاو نر Surv. نقشه ۲۰۲۰ ، ۶ ، ۲۲-۲۷٫ [ Google Scholar ]
- چن، بی. دینگ، سی. رن، دبلیو. Xu, G. دوره طبقه بندی گسترده تشخیص تقاطع جاده را از داده های مسیر GPS با فرکانس پایین بهبود می بخشد. ISPRS Int. J. Geo-Inf. ۲۰۲۰ ، ۹ ، ۱۸۱٫ [ Google Scholar ] [ CrossRef ]
- وو، اچ. هوانگ، آر. شما، ال. Xiang، L. پیشرفت اخیر در داده کاوی مسیر تاکسی. Acta Geod. کارتوگر. گناه ۲۰۱۹ ، ۴۸ ، ۱۳۴۱-۱۳۵۶٫ [ Google Scholar ]
- گان، م. چینگ، اس. لیو، ایکس. Li, D. بررسی کاربرد داده های مسیر کامیون در سیستم حمل و نقل بزرگراه. J. Transp. سیستم مهندس Inf. تکنولوژی ۲۰۲۱ ، ۲۱ ، ۹۱-۱۰۱٫ [ Google Scholar ]
- گائو، ی. وانگ، دی. فنگ، اچ. Shi, Y. شناسایی تقاطع های شهری با مسیرهای GPS. داده آنال. بدانید. کشف کنید. ۲۰۱۹ ، ۳ ، ۲۴-۳۴٫ [ Google Scholar ]
- وی، ی. تینگ، آ. Wei, L. روشی برای استخراج اطلاعات مرز جاده از مسیرهای GPS وسایل نقلیه جمع سپاری. Sensors ۲۰۱۸ , ۱۸ , ۱۲۶۱٫ [ Google Scholar ]
- وو، جی. زو، ی. کو، تی. Wang, L. تشخیص تقاطعهای جادهای از ردیابی درشت GPS بر اساس خوشهبندی. جی. کامپیوتر. ۲۰۱۳ ، ۸ ، ۲۹۵۹-۲۹۶۵٫ [ Google Scholar ]
- تان، ایکس. وانگ، جی. آهنگ، X. خو، سی. وانگ، سی. تشخیص تقاطعهای جادهای با استفاده از دادههای شناور خودرو. Geogr. Geo-Inf. علمی ۲۰۱۵ ، ۳۱ ، ۳۴-۳۸٫ [ Google Scholar ]
- لی، ال. لی، دی. زینگ، ایکس. یانگ، اف. رانگ، دبلیو. زو، اچ. استخراج تقاطعهای جادهای از ردیابی GPS بر اساس جهتگیری غالب جادهها. ISPRS Int. J. Geo-Inf. ۲۰۱۷ ، ۶ ، ۴۰۳٫ [ Google Scholar ] [ CrossRef ]
- وانگ، جی. وانگ، سی. آهنگ، X. رغوان، وی. تشخیص تقاطع خودکار و قوانین ترافیکی توسط ماینینگ مسیرهای GPS موتور خودرو. محاسبه کنید. محیط زیست سیستم شهری ۲۰۱۷ ، ۶۴ ، ۱۹-۲۹٫ [ Google Scholar ] [ CrossRef ]
- وان، ز. لی، ال. یانگ، م. ژو، X. مدل درخت تصمیم برای استخراج ویژگی تقاطع جاده از داده های مسیر خودرو. Acta Geod. کارتوگر. گناه ۲۰۱۹ ، ۴۸ ، ۱۳۹۱-۱۴۰۳٫ [ Google Scholar ]
- دنگ، م. هوانگ، جی. ژانگ، ی. لیو، اچ. تانگ، ال. تانگ، جی. یانگ، ایکس. تولید مدلهای تقاطع جادههای شهری از دادههای مسیر GPS فرکانس پایین. بین المللی جی. جئوگر. Inf. علمی ۲۰۱۸ ، ۳۲ ، ۲۳۳۷–۲۳۶۱٫ [ Google Scholar ] [ CrossRef ]
- Xie، X. فیلیپس، W. تشخیص تقاطع جاده از طریق یافتن مسیرهای فرعی مشترک بین ردپای GNSS جفتی. ISPRS Int. J. Geo-Inf. ۲۰۱۷ ، ۶ ، ۳۱۱٫ [ Google Scholar ] [ CrossRef ]
- Xie، X. لیائو، دبلیو. آقاجان، ح. ویلارت، پی. فیلیپس، دبلیو. تشخیص تقاطعهای جادهای از ردیابی GPS با استفاده از طولانیترین الگوریتم متداول بعدی. ISPRS Int. J. Geo-Inf. ۲۰۱۷ ، ۶ ، ۱٫ [ Google Scholar ] [ CrossRef ]
- فتحی، ع. Krumm, J. تشخیص تقاطع جاده ها از ردیابی GPS. در مجموعه مقالات کنفرانس بین المللی علم اطلاعات جغرافیایی، زوریخ، سوئیس، ۱۴-۱۷ سپتامبر ۲۰۱۰٫ Springer: برلین/هایدلبرگ، آلمان، ۲۰۱۰; صص ۵۶-۶۹٫ [ Google Scholar ]
- لیان، جی. ژو، ایکس. ژانگ، اف. چن، ز. Xie، X. Sun، G. xdeepfm: ترکیب تعاملات مشخصه و ضمنی برای سیستم های توصیه کننده. در مجموعه مقالات بیست و چهارمین کنفرانس بین المللی ACM SIGKDD در زمینه کشف دانش و داده کاوی، لندن، بریتانیا، ۱۹ تا ۲۳ اوت ۲۰۱۸؛ صفحات ۱۷۵۴-۱۷۶۳٫ [ Google Scholar ]
- آی، تی. که، اس. یانگ، م. Li, J. تولید پاکت و سادهسازی چند خطوط با استفاده از مثلثسازی Delaunay. بین المللی جی. جئوگر. Inf. علمی ۲۰۱۷ ، ۳۱ ، ۲۹۷-۳۱۹٫ [ Google Scholar ] [ CrossRef ]
- تانگ، ال. رن، سی. لیو، ز. لی، کیو. روش پالایش نقشه راه با استفاده از مثلث سازی دلون برای داده های ردیابی بزرگ. ISPRS Int. J. Geo-Inf. ۲۰۱۷ ، ۶ ، ۴۵٫ [ Google Scholar ] [ CrossRef ]
- ژنگ، دبلیو. ژو، ایکس. لی، اچ. وو، اچ. Tang, Z. سیستم شناسایی و شناسایی ایمنی محوطه شنتینگ بر اساس تحلیل فضایی GIS و یادگیری عمیق. J. Saf. محیط زیست ۲۰۲۰ ، ۲۰ ، ۴۲۳-۴۳۲٫ [ Google Scholar ]
- Rendle, S. ماشین آلات فاکتورسازی. در مجموعه مقالات دهمین کنفرانس بین المللی IEEE در مورد داده کاوی، سیدنی، استرالیا، ۱۴ تا ۱۷ دسامبر ۲۰۱۰٫ صص ۹۹۵–۱۰۰۰٫ [ Google Scholar ]
- گوا، اچ. تانگ، آر. بله، ی. لی، ز. He, X. DeepFM: یک شبکه عصبی مبتنی بر ماشین فاکتورسازی برای پیشبینی CTR. در مجموعه مقالات بیست و ششمین کنفرانس مشترک بین المللی هوش مصنوعی، ملبورن، استرالیا، ۱۹ تا ۲۵ اوت ۲۰۱۷؛ صفحات ۱۷۲۵-۱۷۳۱٫ [ Google Scholar ]
- سان، ال. جیا، ال. وی، ز. لی، جی. پیشبینی تقاضای سفر تاکسی بر اساس دادههای GPS. J. Transp. Inf. Saf. ۲۰۲۱ ، ۳۹ ، ۱۲۸-۱۳۶٫ [ Google Scholar ]
- سانتوش، ک. دوگرا، دی. روی، پی. Mitra, A. طبقه بندی مسیر وسیله نقلیه و تشخیص ناهنجاری ترافیک در فیلم ها با استفاده از معماری ترکیبی CNN-VAE. IEEE Trans. هوشمند ترانسپ سیستم ۲۰۲۲ ، ۲۳ ، ۱۱۸۹۱-۱۱۹۰۲٫ [ Google Scholar ] [ CrossRef ]
- سانتوش، ک. دوگرا، دی. روی، P. مدل خوشهبندی افزایشی ناشناخته زمانی برای تجزیه و تحلیل ویدیوهای نظارت ترافیک. IEEE Trans. هوشمند ترانسپ سیستم ۲۰۱۸ ، ۲۰ ، ۱۷۶۲-۱۷۷۳٫ [ Google Scholar ] [ CrossRef ]
- سانتوش، ک. دوگرا، دی. روی، P. نظریه صف، برنامه ریزی هوشمند ترافیک را از طریق تجزیه و تحلیل ویدئویی با استفاده از مدل مخلوط فرآیند دی ریچله هدایت کرد. سیستم خبره Appl. ۲۰۱۹ ، ۱۱۸ ، ۱۶۹-۱۸۱٫ [ Google Scholar ]
- لی، جی. زی، اچ. یو، ال. گائو، ایکس. Zhang, Y. ویژگیکاوی متمایز بر اساس اطلاعات فرکانس و یادگیری متریک برای تشخیص جعل چهره. IEEE Trans. دانستن مهندسی داده ۲۰۲۱ ، ۱٫ [ Google Scholar ] [ CrossRef ]
- دای، اچ. شی، اچ. لیو، دبلیو. وانگ، ال. لیو، ی. Mei, T. FasterPose: یک خط پایه ساده سریعتر برای تخمین ژست انسان. ACM Trans. چندتایی. محاسبه کنید. اشتراک. Appl. ۲۰۲۲ ، ۱۸ ، ۱-۱۶٫ [ Google Scholar ] [ CrossRef ]
- هو، ز. زی، اچ. یو، ال. گائو، ایکس. شانگ، ز. Zhang، Y. یادگیری فدرال با آگاهی پویا برای تشخیص ویدیوی جعل چهره. ACM Trans. هوشمند سیستم تکنولوژی ۲۰۲۲ ، ۱۳ ، ۱-۲۵٫ [ Google Scholar ] [ CrossRef ]
- وانگ، ایکس. لیو، دبلیو. چن، جی. وانگ، ایکس. یان، سی. Mei, T. گوش کنید، نگاه کنید و یکی را پیدا کنید: جستجوی قوی افراد با شاخص چندوجهی. ACM Trans. چندتایی. محاسبه کنید. اشتراک. Appl. ۲۰۲۰ ، ۱۶ ، ۱-۲۰٫ [ Google Scholar ] [ CrossRef ]
- هونگ، جی. کیم، بی. دوگرا، دی. روی، پی. بررسی تکنیکهای تشخیص جاده در زمان واقعی با استفاده از حسگر رنگ بصری. J. Multimed. Inf. سیستم ۲۰۱۸ ، ۵ ، ۹-۱۴٫ [ Google Scholar ]
- احمد، س. دوگرا، دی. کار، اس. روی، P. تحلیل نظارتی مبتنی بر مسیر: یک بررسی. IEEE Trans. سیستم مدار. فناوری ویدئو ۲۰۱۸ ، ۲۹ ، ۱۹۸۵-۱۹۹۷٫ [ Google Scholar ] [ CrossRef ]
- ژائو، ی. یانگ، دبلیو. لیو، ی. Liao, Z. کشف الگوهای انتقال در بین کلاسهای ویژگی OpenStreetMap بر اساس روش Louvain. ترانس. GIS ۲۰۲۱ ، ۲۶ ، ۲۳۶-۲۵۸٫ [ Google Scholar ] [ CrossRef ]
- لیائو، ز. شیائو، اچ. لیو، اس. لیو، ی. یی، الف. ارزیابی تأثیر چراغهای راهنمایی از طریق مسیرهای وسیله نقلیه GPS. ISPRS Int. J. Geo-Inf. ۲۰۲۱ ، ۱۰ ، ۷۶۹٫ [ Google Scholar ] [ CrossRef ]